


ТЕХНИЧЕСКАЯ ПОДДЕРЖКА


Опубликовано 2026-07-17
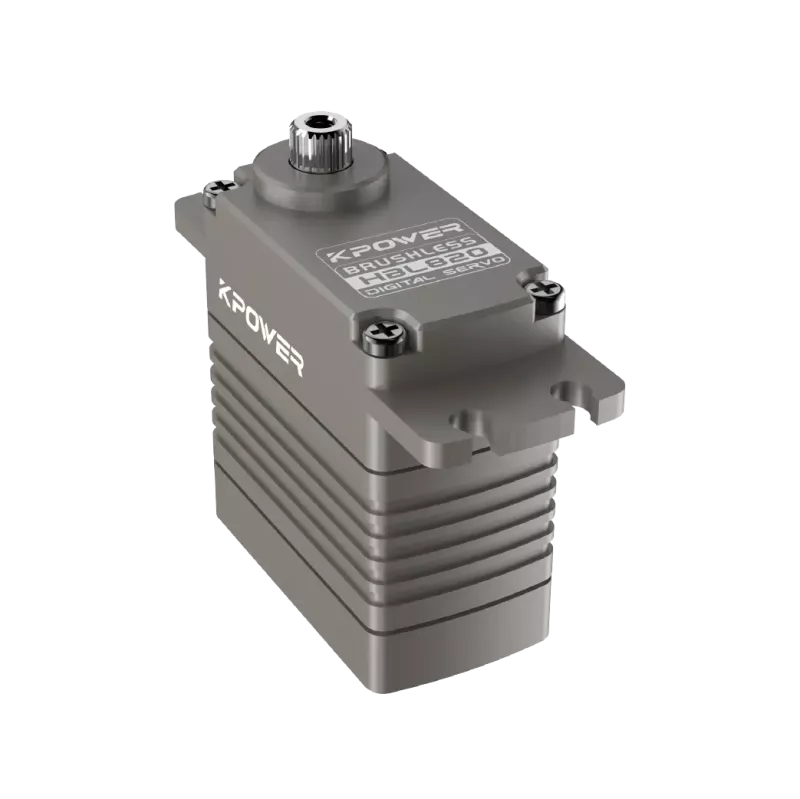
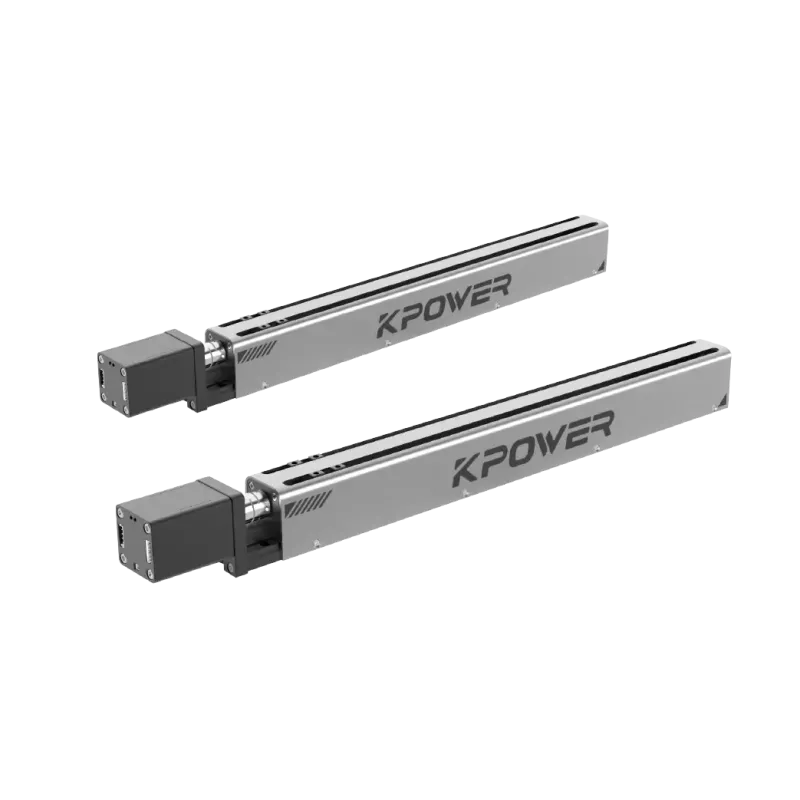
Роботсервоприводдвигатели работают, постоянно корректируя свое положение с помощью системы обратной связи с обратной связью, чтобы обеспечить точность и надежность при выполнении автоматизированных задач. В отличие от стандартных двигателей, которые просто вращаются,сервоприводДля контроля точного положения вала используется внутренний энкодер, что позволяет контроллеру в режиме реального времени корректировать крутящий момент и точность скорости.
Выбор правильногороботсервоприводмотортребует понимания того, как эти компоненты взаимодействуют, чтобы минимизировать ошибки и максимально увеличить время безотказной работы. В этом руководстве описаны фундаментальная механика, логика управления и ключевые параметры, определяющие производительность сервопривода.
01Болевая точка: точность и стоимость в автоматизации
Многие инженеры сталкиваются с серьезной дилеммой при проектировании автоматизированных систем. Им нужна высокая скорость движения, а также точность позиционирования на микронном уровне. Стандартные шаговые двигатели часто теряют шаги при больших нагрузках, а простым двигателям постоянного тока не хватает обратной связи, необходимой для точного управления. Этот разрыв приводит к производственным дефектам, перерасходу материала и увеличению затрат на техническое обслуживание.
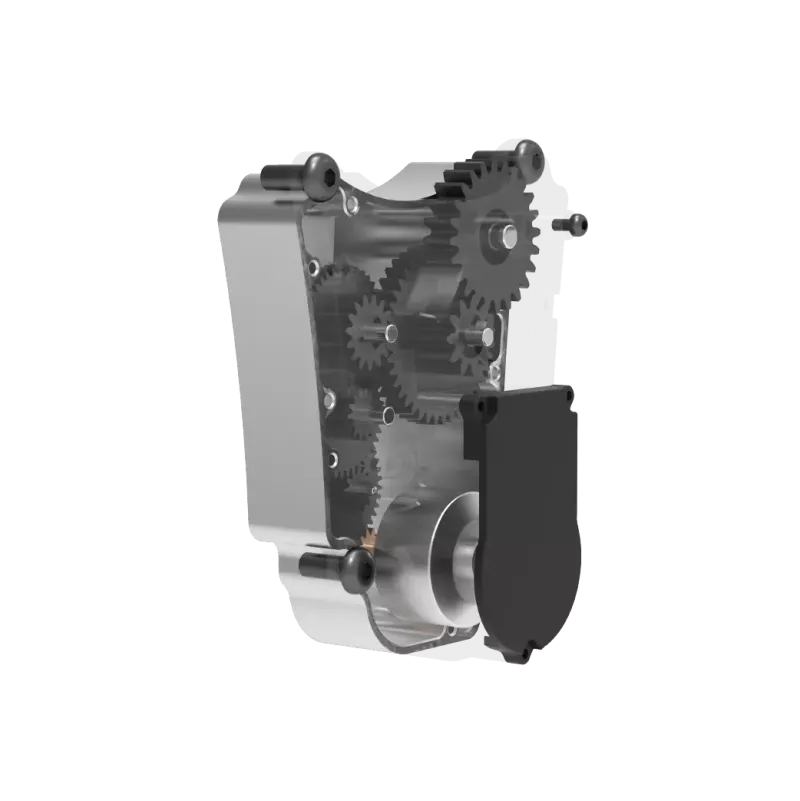
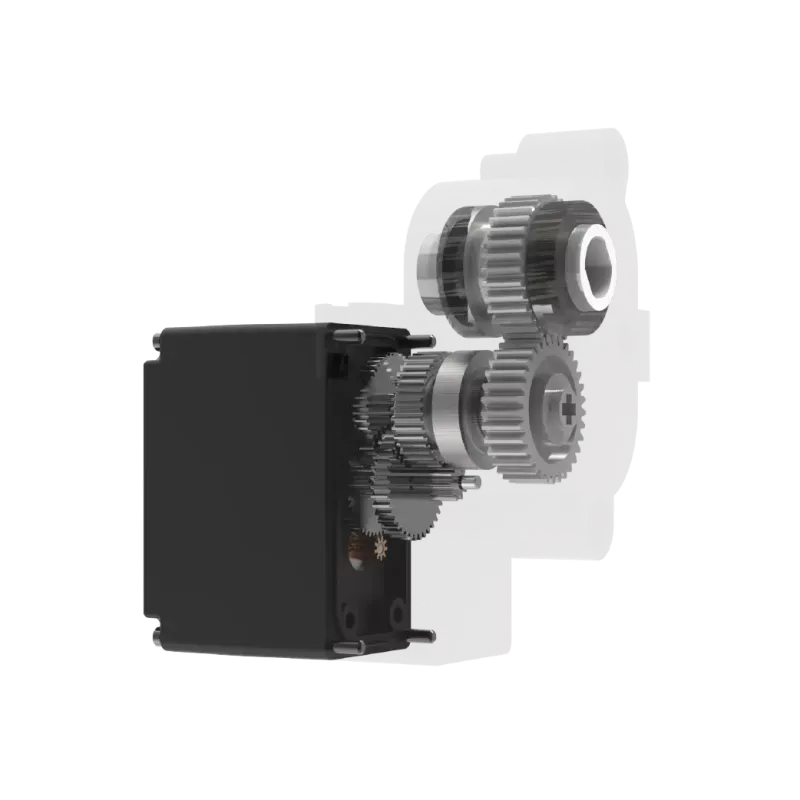
Решение заключается в понимании внутренней архитектуры сервопривода. Речь идет не только о власти; речь идет о потоке информации. Асервоприводдействует как мозг, интерпретируя команды и регулируя подачу мощности на основе обратной связи от двигателя в реальном времени. Без этого механизма замкнутого цикла системы автоматизации не могут гарантировать повторяемость, необходимую в современном производстве.
02Понимание системы обратной связи с обратной связью
В основе каждого сервопривода робота лежит система управления с замкнутым контуром. Эта система постоянно сравнивает желаемое положение с фактическим положением. Если есть несоответствие, известное как «сигнал ошибки», привод немедленно его исправляет.
Три основных компонента
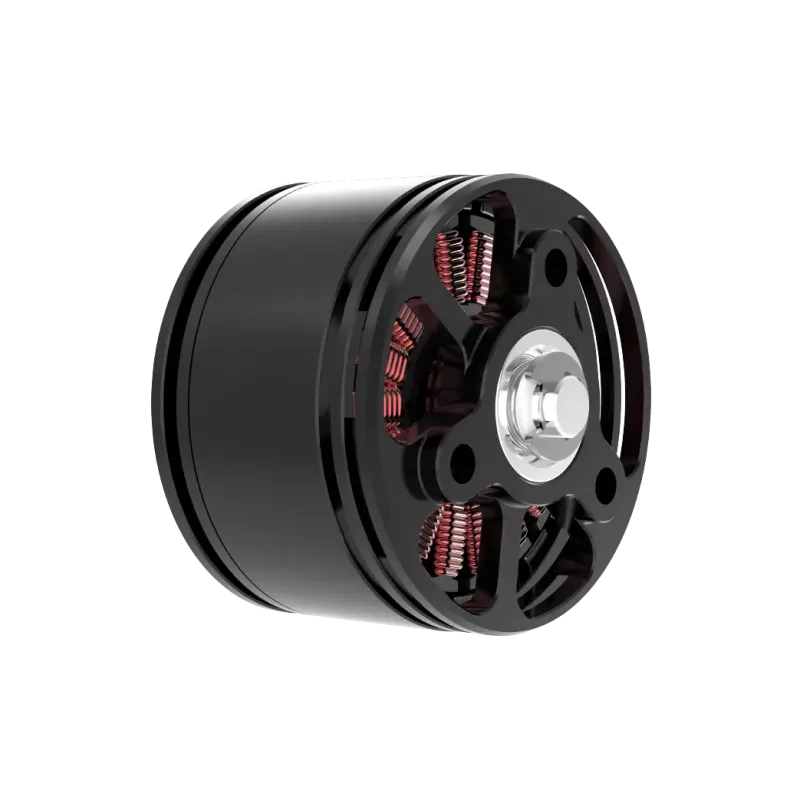
1. Мотор:Преобразует электрическую энергию в механическое движение. В современных роботах это обычно бесщеточный двигатель постоянного тока, обеспечивающий более высокую эффективность и долговечность.
2. Кодировщик:Датчик, прикрепленный к валу двигателя, измеряет угол и скорость вращения. Он отправляет эти данные обратно в контроллер.
3. Контроллер/Драйвер:Обрабатывает входную команду и обратную связь энкодера. Он рассчитывает необходимый ток и напряжение для перемещения двигателя в точное заданное положение.
Эта триада гарантирует, что даже если внешняя сила сбивает рычаг с курса, сервопривод обнаруживает ошибку и исправляет ее в течение миллисекунд. Эта возможность важна для приложений, включающихприложения для управления движениемгде безопасность и точность не подлежат обсуждению.
03Ключевые технические параметры, определяющие производительность
При оценкевыбор серводвигателя, технические характеристики имеют большее значение, чем маркетинговые заявления. Вот критические параметры, влияющие на производительность системы:
Несоответствие этих параметров может привести к нестабильности или плохой работе. Например, двигатель с высоким крутящим моментом, но с низкой полосой пропускания может плохо работать в приложениях, требующих быстрой остановки и запуска.
04Аналоговые и цифровые системы сервоуправления
Переход от аналогового к цифровому управлению значительно повысил надежность сервоприводов. Ранние аналоговые системы полагались на непрерывные сигналы напряжения, которые были чувствительны к шумовым помехам при длинных кабелях.
Цифровые сервосистемы используют широтно-импульсную модуляцию (ШИМ) или протоколы последовательной связи, такие как EtherCAT или CANopen. Эти цифровые сигналы гораздо более устойчивы к электромагнитным помехам (EMI), которые часто встречаются в промышленных условиях. Кроме того, цифровые приводы допускают расширенные функции настройки, такие как автоматическая регулировка усиления и алгоритмы подавления вибрации.
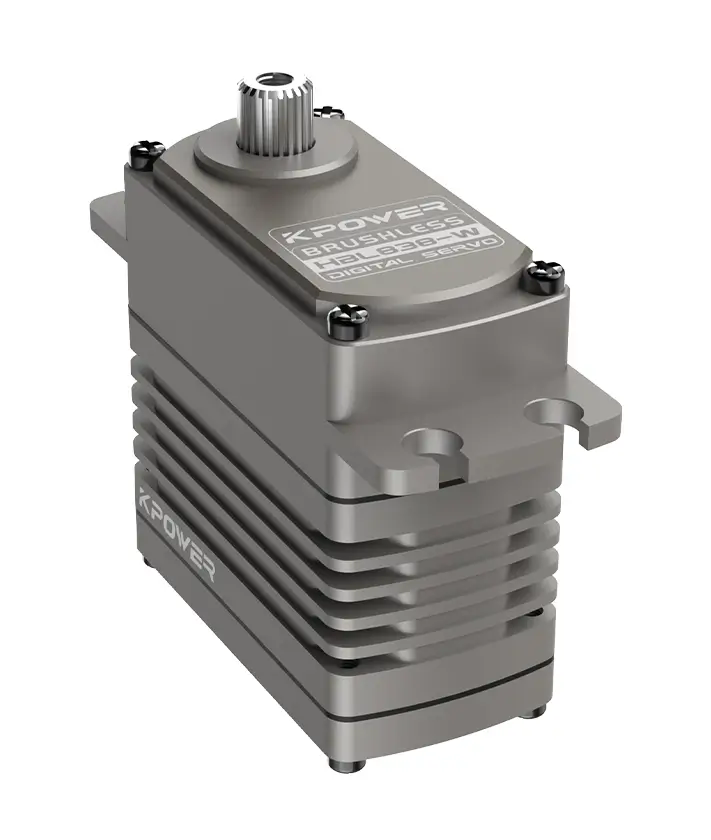
Выборцифровой сервоприводснижает риск потери сигнала и упрощает поиск неисправностей. Это также обеспечивает лучшую интеграцию с ПЛК и системами SCADA, обеспечивая более четкое представление о состоянии оборудования и показателях производительности.
05Распространенные ошибки при выборе размера сервопривода
Одной из наиболее частых ошибок в проектах по робототехнике является неправильный подбор двигателя. Инженеры часто сосредотачиваются исключительно на пиковом крутящем моменте, игнорируя требования к постоянному крутящему моменту или согласованию инерции.
Игнорирование тепловых ограничений:Двигатели нагреваются во время работы. Если номинальный постоянный крутящий момент будет превышен, двигатель может перегреться и преждевременно выйти из строя.
Пренебрежение несоответствием инерции:Если инерция нагрузки слишком велика по сравнению с инерцией двигателя, система становится нестабильной. Это вызывает колебания и звон, снижающие точность позиционирования.
Не обращая внимания на факторы безопасности:Всегда учитывайте запас прочности (обычно 20–30 %) при расчете крутящего момента, чтобы учесть трение, силы ускорения и возможные условия перегрузки.
Правильный размер гарантирует, чтомощностьсервоприводСистема работает эффективно в своих тепловых и механических пределах, продлевая срок службы как двигателя, так и приводимого оборудования.
06Практический контрольный список для покупателей
Прежде чем завершить покупку, проверьте следующие аспекты, чтобы обеспечить совместимость и долгосрочную надежность:
Протокол связи:Убедитесь, что сервопривод поддерживает тот же протокол, что и ваш контроллер (например, EtherCAT, Profinet).
Номинальные напряжения и силы тока:Сопоставьте выходную мощность привода с номинальными требованиями двигателя.
Тип кодировщика:Определите, нужны ли вам инкрементальные (более дешевые) или абсолютные (с сохранением положения после потери питания) энкодеры.
Механический монтаж:Убедитесь, что тип вала, размеры фланца и расположение монтажных отверстий соответствуют вашей конструкции.
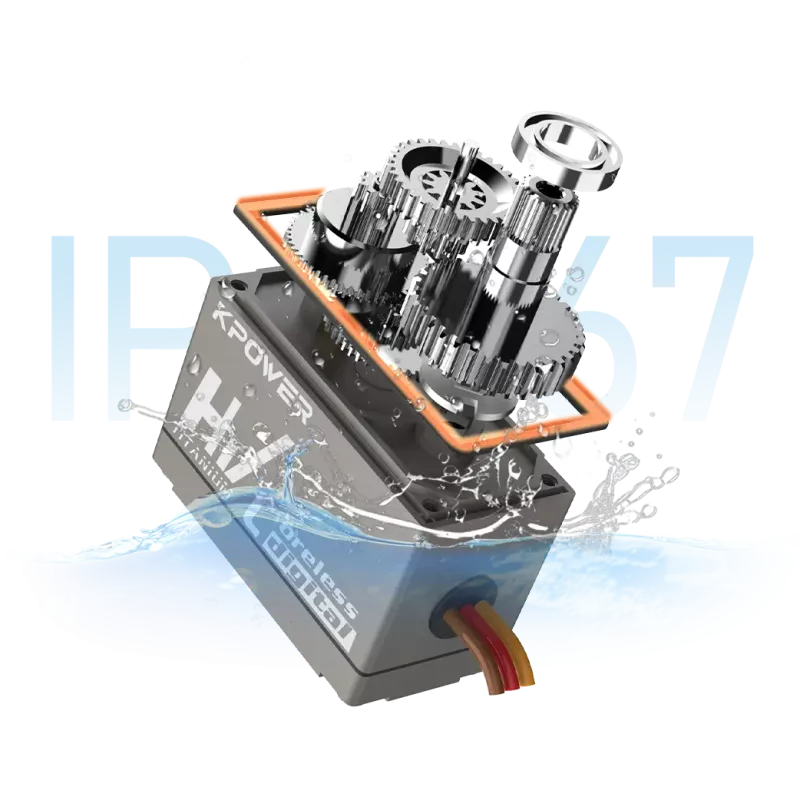
Экологический рейтинг:Проверьте степень защиты IP на предмет пыле- и водонепроницаемости при работе в суровых условиях.
07Часто задаваемые вопросы
Вопрос: В чем основное отличие шагового двигателя от серводвигателя?
Ответ: Шаговые двигатели разомкнуты и могут терять шаги под нагрузкой. Серводвигатели используют обратную связь с обратной связью для исправления ошибок, обеспечивая более высокую точность и крутящий момент на различных скоростях.
Вопрос: Как разрешение энкодера влияет на точность?
О: Более высокое разрешение энкодера обеспечивает большее количество импульсов обратной связи на один оборот. Это позволяет контроллеру обнаруживать меньшие ошибки позиционирования, что приводит к более плавному движению и более точному управлению позиционированием.
Вопрос: Могу ли я использовать универсальный драйвер с любым серводвигателем?
О: Нет. Сервоприводы обычно подбираются для конкретных моделей двигателей из-за различий в сопротивлении обмотки, индуктивности и типах энкодеров. Несоответствующие компоненты могут привести к повреждению или снижению производительности.
Вопрос: Какова цель настройки сервосистемы?
О: Настройка регулирует пропорциональный, интегральный и производный (ПИД) коэффициенты усиления. Правильная настройка сводит к минимуму перерегулирование, сокращает время стабилизации и повышает стабильность, особенно при работе с переменными нагрузками.
Вопрос: Почему важен коэффициент инерции?
Ответ: Высокий коэффициент инерции делает систему медленной и склонной к колебаниям. Поддержание низкого передаточного числа обеспечивает быстрое ускорение и замедление, что имеет решающее значение для высокоскоростных роботизированных манипуляторов.
Вопрос: Требуют ли серводвигатели регулярного обслуживания?
О: Бесщеточные серводвигатели имеют минимальное количество движущихся частей и требуют минимального обслуживания. Однако периодическая проверка кабелей, разъемов и вентиляторов охлаждения помогает предотвратить непредвиденные сбои.
08Принятие лучшего долгосрочного решения
Выбор правильной сервосистемы – это не просто покупка компонента; речь идет об инвестициях в надежность процесса. Понимая принципы управления с обратной связью, вы сможете избежать распространенных ошибок, связанных с калибровкой, совместимостью и производительностью.
Хорошо выбранныйробот серводвигательсокращает время простоев, улучшает качество продукции и снижает совокупную стоимость владения. Если вам нужна помощь в выборе оптимальноговыбор серводвигателядля вашего конкретного применения рассмотрите возможность консультации с техническими экспертами, чтобы убедиться, что ваша система создана с учетом точности и долговечности.
Свяжитесь с нашей командой инженеров, чтобы обсудить ваши требования и получить индивидуальное предложение для ваших потребностей в автоматизации.
Время обновления: 17 июля 2026 г.

Свяжитесь со специалистом по продукции Kpower, чтобы порекомендовать подходящий двигатель или редуктор для вашего продукта.


