


ТЕХНИЧЕСКАЯ ПОДДЕРЖКА


Опубликовано 2026-04-16
В этом руководстве представлены полные и практические инструкции по подключению и программированию микроконтроллера ESP8266 для управления стандартным контроллером.сервоприводмотор. Вы узнаете правильные подключения контактов, требования к питанию и код, необходимый для выполнениясервоприводразмахивать или перемещать под точными углами. Для иллюстрации распространенных сценариев используются примеры из реальной жизни, такие как простая роботизированная рука или автоматическая дверца кормушки для домашних животных.
Плата разработки ESP8266 (любой распространенный вариант с доступными контактами GPIO)
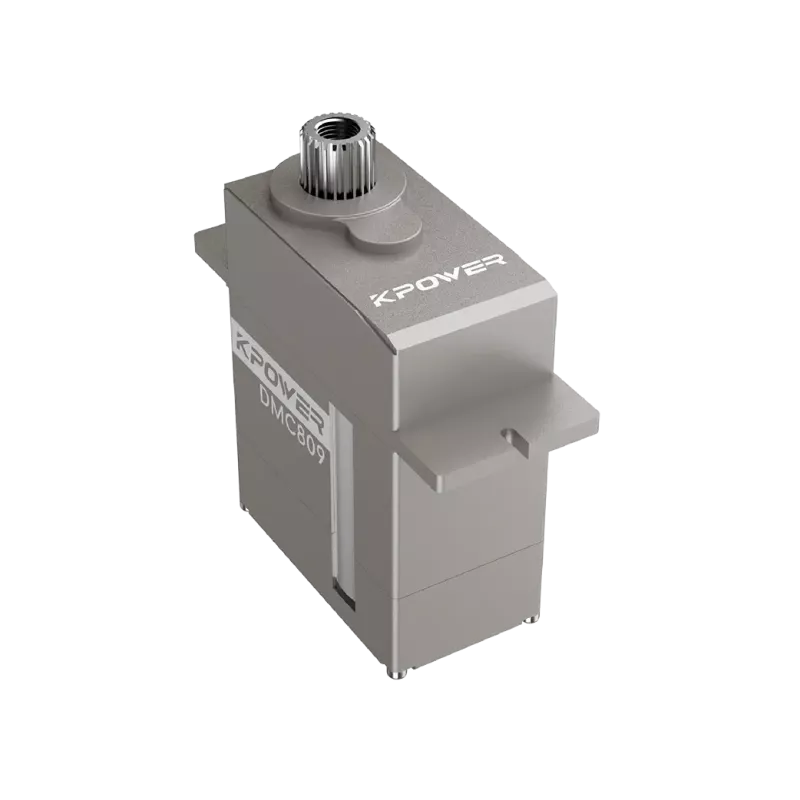
Стандартное 5 Всервоприводдвигатель (например, SG90 или аналогичный микросервопривод 9g)
Внешний источник питания 5 В (например, аккумулятор 4 × AA или блок питания USB 5 В)
Перемычки (мама-мама и мужчина-мама)
Подключение общего провода заземления (обязательно)
> Примечание по мощности:Никогда не подавайте питание на сервопривод напрямую от контакта 3,3 В ESP8266. Сервоприводы потребляют ток до 500 мА и более во время движения, что превышает выходную мощность ESP8266 и может привести к перезагрузке или повреждению.
Критическое правило:Подключите землю внешнего источника питания к земле ESP8266. Без этой точки соприкосновения сигнал управления не имеет опорного значения, и сервопривод будет вести себя хаотично или не будет двигаться.
Откройте IDE Ардуино. Перейти кСкетч → Включить библиотеку → Управление библиотеками. Найдите «ESP8266 Servo» поРоджер Кларк. Установите версию 3.0.0 или новее.
Альтернатива: Стандартная библиотека Arduino Servo работает на большинстве плат ESP8266, но может ограничивать количество контактов ШИМ. Для надежной работы рекомендуется использовать библиотеку ESP8266 Servo.
Скопируйте и загрузите следующий код в свой ESP8266. В этом примере сервопривод разворачивается от 0 до 180 градусов и обратно.
#включатьСервопривод myServo; const int servoPin = 5; // GPIO5 (D1 на многих платах) void setup() { myServo.attach(servoPin); // Разрешить сервоприводу стабилизировать задержку(500); } void Loop() { // Развертка от 0 до 180 градусов for (int angular = 0; angular = 0; angular--) { myServo.write(angle); задержка(15); } } Ожидаемое поведение:Рычаг сервопривода плавно вращается вперед и назад между механическими пределами. Если ничего не движется, проверьте общее заземление и внешнее питание.
Типичная реальная задача — открыть небольшой люк или повернуть колесо — требует перемещения на фиксированный угол. Используйте этот фрагмент кода:
#включатьСервопривод myServo; const int servoPin = 5; void setup() { myServo.attach(servoPin); задержка(500); мойСерво.запись(90); // Перемещение на 90 градусов (центр) задержка(1000); мойСерво.запись(0); // Переходим на 0 градусов Delay(1000); мойСерво.запись(180); // Перемещение на 180 градусов } void Loop() { // Ничего – сервопривод удерживает последнюю позицию } Чтобы надежно управлять сервоприводом с помощью ESP8266:используйте отдельный источник питания 5 В, соедините все заземления вместе и используйте выделенный вывод GPIO с поддержкой ШИМ с библиотекой ESP8266Servo.Это правило из трех частей работает для любого обычного сервопривода (SG90, MG90S, MG995) и каждой стандартной платы ESP8266.
1. Начните с простого:Создайте схему развертки на макете с батарейным блоком 4×AA. Прежде чем добавлять какие-либо датчики или код Wi-Fi, убедитесь, что сервопривод движется.
2. Добавьте логику управления:Замените развертку командами угла, запускаемыми кнопкой, веб-страницей или датчиком (например, переместите сервопривод на 45° при обнаружении движения).
3. Масштабировать:При использовании нескольких сервоприводов убедитесь, что внешний источник питания обеспечивает ток не менее 500 мА на сервопривод. Используйте источник питания 5 В, 2 А для двух-трех микросервоприводов.
Последняя рекомендация:Всегда проверяйте движение сервопривода с помощью базового кода развертки перед интеграцией в окончательный проект. Это изолирует проблемы с проводкой и питанием от сложности программного обеспечения. Следуя правилу заземленного внешнего питания, вы добьетесь надежного сервоуправления без дрожания в любом проекте автоматизации или робототехники на базе ESP8266.
Время обновления: 16 апреля 2026 г.

Свяжитесь со специалистом по продукции Kpower, чтобы порекомендовать подходящий двигатель или редуктор для вашего продукта.


