



























APOYO TÉCNICO


Publicado 2026-09-19
Respuesta rápida
Un circuito controlador de motor BLDC simple convierte la entrada de CC en formas de onda con compuerta trifásica para hacer girar un motor sin escobillas. Necesita un controlador o un controlador IC dedicado, seis MOSFET de potencia (o un puente trifásico), seis sensores de efecto Hall y una fuente de alimentación de CC. El controlador lee la posición del rotor, recorre una tabla de conmutación cada 60° eléctricos y modula cada fase con PWM para establecer el par y la velocidad. El circuito funciona cuando la secuencia de fases, el tiempo muerto y la sincronización de la puerta son correctos. Si alguno de estos tres está apagado, el rotor se bloquea, salta o un FET se pone en cortocircuito. Antes de diseñar un tablero, confirme suservoselección de motoryrequisitos de parpara que el conductor coincida con el motor desde el principio.
Introducción
Tiene un motor sin escobillas, un suministro de 24 V y una placa con seis FET. El motor no girará. O se dispara en ráfagas, o una fase se calienta y falla un transistor. En la mayoría de los casos, la causa principal es una de tres cosas: un sensor Hall conectado a la fase incorrecta, falta de tiempo muerto entre interruptores complementarios o señales de accionamiento de puerta que ignoran la conducción del diodo del cuerpo. Acircuito controlador de motor bldc simpleEs un problema de sincronización disfrazado de diagrama de cableado. A continuación se explica cómo construirlo, verificarlo y protegerlo sin quemar una placa.
Cómo funciona realmente el circuito simple
Seis MOSFET de canal N forman tres patas de medio puente. En cualquier instante, un interruptor superior y otro inferior conducen, alimentando corriente a través de dos fases del motor mientras el tercero flota. El controlador decodifica las seis entradas Hall en una tabla de conmutación de seis estados y la recorre a medida que gira el rotor. En una variante sin sensores, el cruce por cero contraEMF reemplaza las entradas Hall, pero aún se necesita una velocidad mínima antes de que el algoritmo se bloquee.
La variable que controlas es el servicio PWM en cada fase activa. Un servicio más alto significa más torque; la ventana de ángulo de conmutación significa más velocidad. si tuaplicaciones de control de movimientoSolicite un arranque suave y sin paradas, agregue una rampa de arranque suave y un bucle de límite de corriente desde el primer pulso.
Elegir sus componentes
Comience con el voltaje nominal y la corriente máxima del motor. Su suministro de CC debe exceder el back-EMF a velocidad máxima entre un 10% y un 15%. La clasificación MOSFET Vds necesita un margen 2× sobre el voltaje de suministro. La corriente del controlador de puerta debe cargar la capacitancia de la puerta FET dentro de un período de PWM, generalmente por debajo de 50 µs a 16 kHz.
Un controlador IC trifásico dedicado colapsa los seis FET discretos y controladores de puerta en un solo chip. ParamicroservoPara cargas inferiores a 200 W, un solo IC maneja toda la etapa de potencia. Por encima de eso, los FET discretos con una placa de controlador de puerta separada le brindan margen térmico. Antes de comprometerse con un diseño de PCB, verifique la resistencia térmica del cobre con la temperatura máxima de unión del FET.
Errores de cableado que acaban con los prototipos
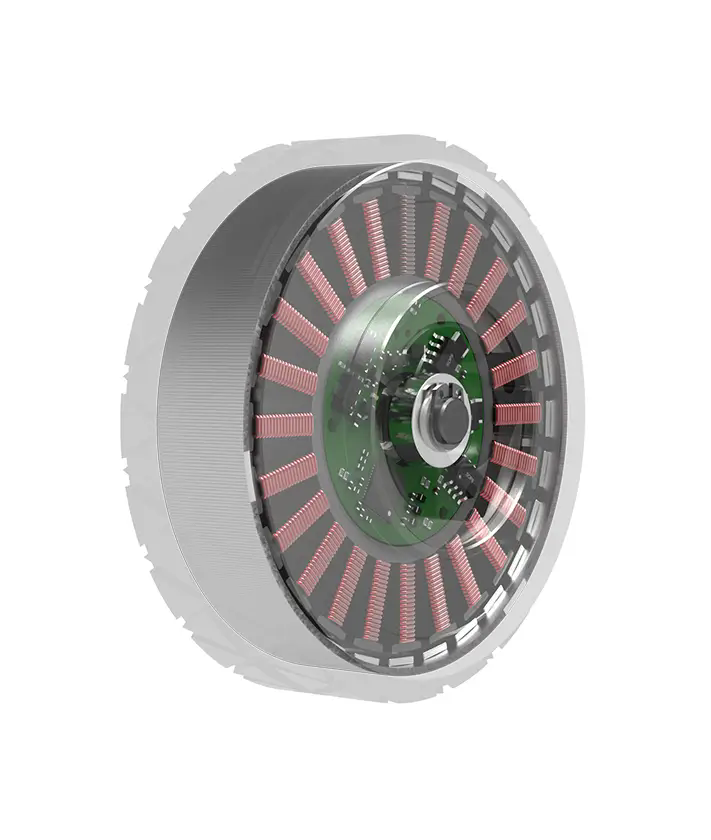
Tres fallas representan la mayoría de las placas dañadas. El cableado de pasillo inverso voltea la mesa de conmutación y el motor se para o corre hacia atrás. El tiempo muerto omitido permite que ambos FET de un tramo se enciendan a la vez, creando una ruta directa de suministro a tierra. Y una tierra compartida entre las secciones lógica y de potencia inyecta ruido de conmutación en las entradas Hall y PWM, provocando fallas intermitentes.
Antes de aplicar energía, analice cada salida de puerta. Confirme que ninguna señal superior e inferior en el mismo tramo esté alta simultáneamente. Solicite a su proveedor de motores un diagrama de distribución de pines Hall y una especificación de frecuencia PWM mínima para que la placa controladora coincida desde el primer día.
Preguntas antes de realizar el pedido
P: ¿Puedo utilizar un controlador IC de motor universal para un motor BLDC?
R: No. Los controladores de CA universales carecen de lógica de conmutación trifásica y entradas de sensor Hall. Necesita un controlador o firmware BLDC dedicado que genere la secuencia de seis pasos usted mismo.
P: ¿Qué pasa si me omito los diodos de funcionamiento libre y confío en los diodos del cuerpo?
R: Los diodos del cuerpo tienen retroceso en un prototipo de baja potencia, pero su caída hacia adelante desperdicia calor y limita la eficiencia. Para servicio continuo orequisitos de parpor encima de unos pocos vatios, agregue rutas Schottky discretas o use un controlador IC con rueda libre incorporada.
P: ¿Cómo verifico el circuito antes de conectar el motor?
R: Encienda la placa, haga girar el rotor con la mano y observe las seis huellas de las puertas en un visor. La secuencia debería pasar limpiamente por los seis estados. Luego conecte el motor a un PWM bajo, confirme la dirección y escuche si hay saltos.
Tomar la decisión correcta para su solicitud
Un controlador BLDC que funcione es un problema térmico y de temporización tanto como eléctrico. Antes de finalizar una placa o realizar un pedido de componentes, haga coincidir el voltaje de suministro, las clasificaciones de FET y la estrategia de PWM con el ciclo de trabajo real del motor. Si todavía está comparando opciones o necesita un diseño de referencia que combine conkpotencia servoproductos de accionamiento, nuestro equipo de ingeniería puede revisar la hoja de datos de su motor y sugerir una topología de controlador que se ajuste a su envolvente de potencia y bucle de control. Envíe sus especificaciones o una breve nota de aplicación y le explicaremos el tiempo de conmutación, los márgenes térmicos y las características de protección, un elemento a la vez.
Hora de actualización: 2026-09-19

Comuníquese con el especialista en productos de Kpower para recomendarle un motor o caja de cambios adecuado para su producto.


