
























APOYO TÉCNICO


Publicado 2026-01-19
Imagínese esto: pasa días, o incluso semanas, escribiendo finalmente el código de microservicio que controla el servomotor. La API tiene un diseño elegante, una lógica clara y se ejecuta sin problemas en el entorno de simulación. Te sientes bien, como si ya pudieras ver el brazo robótico dibujando suavemente arcos precisos, o el auto inteligente avanzando constantemente en un terreno complejo.
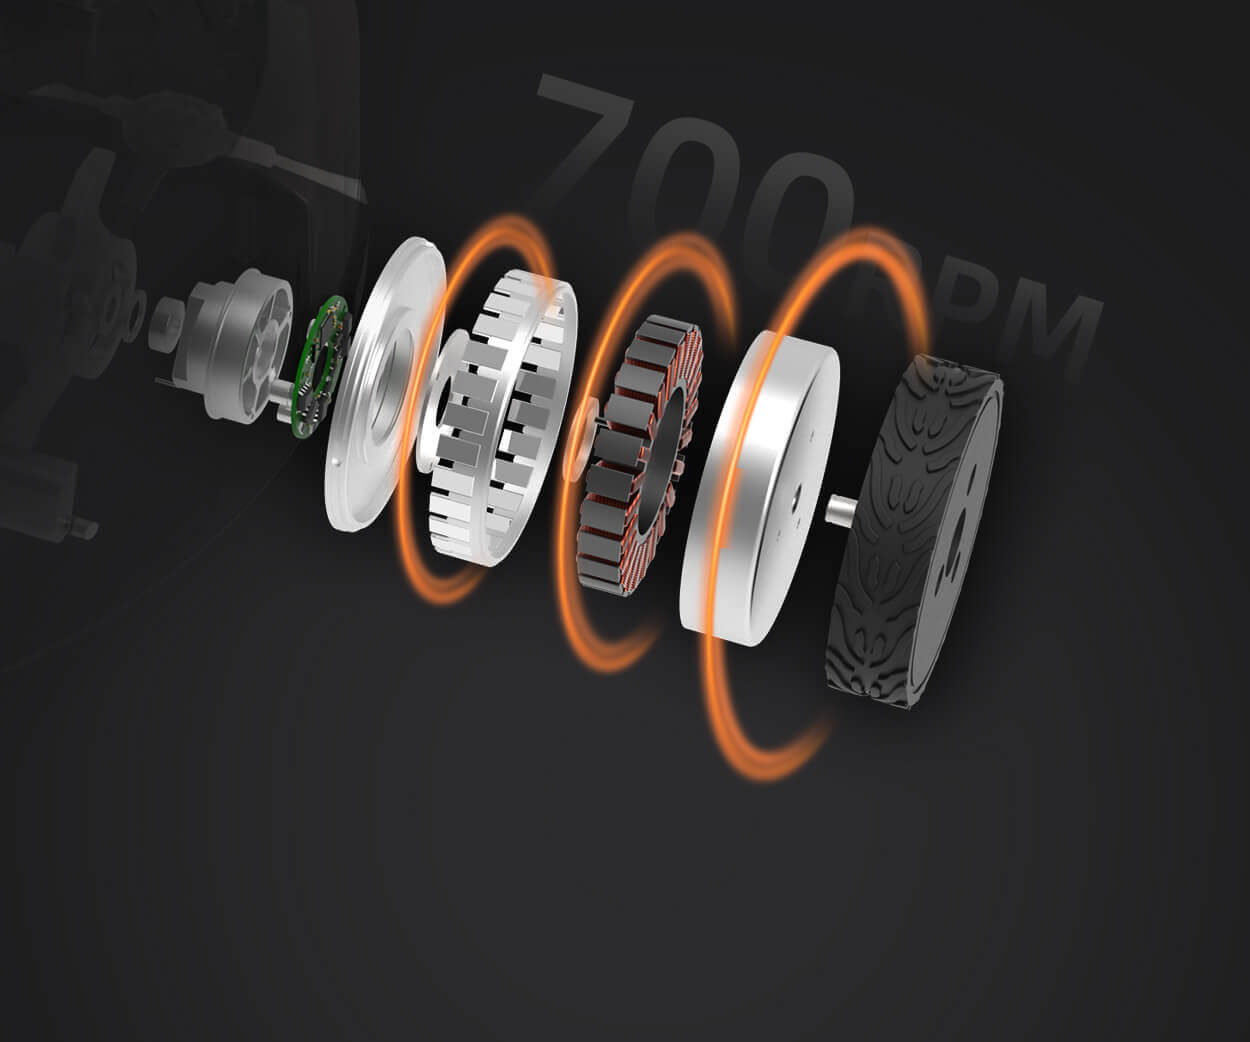
Entonces empiezas a conectarte con lo real.kpotenciaServomotor.
Código de estado 500. Se agotó el tiempo de respuesta. Los datos han sido enviados, pero el servo simplemente no gira como deseas. El "código de microservicio de ejemplo con llamada a la API de descanso" que se ejecutaba perfectamente en el mundo virtual de repente se volvió taciturno e incluso un poco abrumado frente al mundo físico real.
¿Esto te resulta familiar? El mundo del código es determinista e instantáneo, pero el mundo de la maquinaria tiene inercia, retrasos e interferencias físicas impredecibles. La brecha entre ambos hace que los proyectos a menudo se queden estancados en "un kilómetro".
Alguien puede preguntar: "La lógica de mi código es correcta y el protocolo es correcto, ¿cuál es el problema?" Muchas veces, el problema no es el código en sí, sino cómo el código "entiende" y "habla" con el hardware real. Su llamada API RESTful es como una oración con instrucciones claras y gramática perfecta, pero la "audiencia" del servomotor tiene su propio "dialecto" y velocidad de respuesta.
Otra pregunta más práctica es: "¿Necesito reescribir la lógica de adaptación de comunicación para cada motor?" Si cada vez que cambio un motorkpotenciaPara un servo o mecanismo de dirección, debe ingresar al manual de datos y volver a depurar los parámetros de comunicación, el mecanismo de latido y el mapeo de códigos de error. Todo su valioso tiempo de desarrollo se dedica a infinitas adaptaciones. En cambio, su valor fundamental, la delicada lógica que hace funcionar la máquina, se ahoga.
Esta es la brecha: un traductor bilingüe que esté versado tanto en el mundo de HTTP y JSON como en la jerga de los impulsos y la retroalimentación de los servomotores.
Entonces, lo que realmente se necesita no es otro fragmento de código de muestra, sino un puente de conversación ya establecido. Imagine que sus microservicios ya no necesitan preocuparse por la configuración del puerto serie, la velocidad en baudios o los bits de paridad. Simplemente envía una solicitud POST simple a un punto final local como lo haría con cualquier llamada API interna, diciéndole: "Deje que el motor gire 90 grados en el sentido de las agujas del reloj al 30% de velocidad".
El resto queda en manos del "traductor". Manejará automáticamente elkpotenciaLa comunicación subyacente del servomotor convierte las instrucciones de ángulo en señales que el motor puede entender. También continuará monitoreando la retroalimentación en tiempo real del motor (posición, temperatura, carga) y empaquetará estos datos en JSON ordenado y los enviará de regreso a su servicio.
Los cambios que esto trae son sutiles pero profundos:
¿Parece que simplemente ahorra algo de tiempo? En realidad más que eso. Lo que cambia es la relación entre tú y tu creación (ese dispositivo mecánico).
Ya no eres el "microgestor" que necesita controlar cuidadosamente cada detalle. Eres más como un comandante que da órdenes estratégicas. Su código es responsable de la coordinación y la toma de decisiones de alto nivel: "muévase al punto A, agarre el objeto y suéltelo en el punto B". Cómo moverlo a su lugar de manera suave, precisa y segura es una tarea profesional para la cual la unidad subyacente y el motor Kpower deben trabajar juntos para completar.
Esta separación hace que la innovación esté más centrada. Se puede gastar más capacidad intelectual en hacer que los movimientos mecánicos sean más inteligentes y elegantes, en lugar de luchar en el atolladero de los protocolos de comunicación. Los prototipos de su proyecto pueden avanzar más rápido y las iteraciones pueden ser más rápidas. A veces, ver la estructura mecánica moverse según la voluntad del código, aunque sea por un momento, genera una confianza y una inspiración mucho más poderosas que cualquier simulación.
Por supuesto, esto no significa que no sea necesario entender el hardware en absoluto. Conocer las características de par y el rango de velocidad de los motores Kpower sigue siendo crucial para el diseño de su sistema. Pero ahora lo está "diseñando", no "depurándolo". Pasaste de ser soldador y cableador a más arquitecto y director.
Si el proyecto que tiene en la mano está atascado en la zona borrosa entre la lógica del software y la acción del servo Kpower, y siente que siempre hay una capa de papel de ventana que no ha sido perforada, entonces tal vez pueda verlo desde otro ángulo.
Intente olvidarse del código de comunicación repetitivo y subyacente. Piénselo: si su microservicio puede impulsar de manera confiable el movimiento de una entidad y detectar su estado con solo una simple llamada HTTP, ¿el diseño de su proyecto será más libre y audaz?
Es posible que la pieza del rompecabezas que le da al código una "sensación física" siempre haya estado ahí, solo necesita encontrarla y colocarla suavemente en el plano de su proyecto. Cuando la respuesta entre las instrucciones digitales y las acciones físicas se vuelve tan natural como la respiración, lo que se construye no es sólo un proyecto de automatización, sino una simbiosis físico-digital verdaderamente armoniosa.
Fundada en 2005, Kpower se dedica a la fabricación profesional de unidades de movimiento compactas, con sede en Dongguan, provincia de Guangdong, China. Aprovechando las innovaciones en tecnología de accionamiento modular, Kpower integra motores de alto rendimiento, reductores de precisión y sistemas de control multiprotocolo para proporcionar soluciones de sistemas de accionamiento inteligentes eficientes y personalizadas. Kpower ha brindado soluciones de sistemas de accionamiento profesionales a más de 500 clientes empresariales en todo el mundo con productos que cubren diversos campos, como sistemas domésticos inteligentes, electrónica automática, robótica, agricultura de precisión, drones y automatización industrial.
Hora de actualización: 2026-01-19

Comuníquese con el especialista en productos de Kpower para recomendarle un motor o caja de cambios adecuado para su producto.


