
























الدعم الفني


تم النشر 2026-03-20
تريد السيطرة علىمضاعفاتولكن دائما لا يمكن تحويلها إلى الزاوية المطلوبة؟ هذه عقبة سيواجهها كل شخص جديد في مجال معدات التوجيه تقريبًا. لا تقلق، لقد كنت في حيرة من أمري في البداية. اليوم سوف أتحدث إليكم عن كيفية استخداممضاعفاتزاوية لفهم.
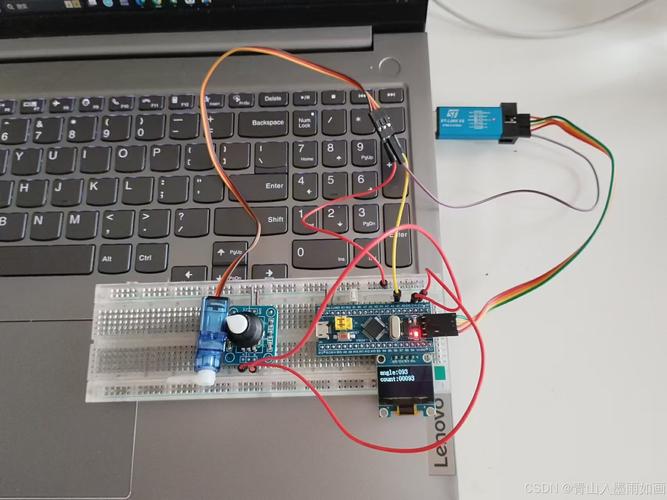
بعد الحصول علىمضاعفات، لا تتسرع في توصيله باللوحة. يجب علينا أولاً التمييز بين الأسلاك الثلاثة. وأكثرها شيوعًا هي الأحمر والبني والبرتقالي. اللون الأحمر متصل بمصدر الطاقة 5 فولت، والبني متصل بالسلك الأرضي GND، والبرتقالي متصل بدبوس الإشارة. هناك مأزق هنا لتذكيرك، تأكد من عدم توصيل مصدر الطاقة وأسلاك الإشارة بشكل عكسي، وإلا فلن يتم تشغيل المؤازرة على الأقل، أو سيتم حرق اللوحة مباشرة.
من أجل توفير المتاعب، يقوم بعض الأصدقاء بتوصيل مصدر الطاقة المؤازر مباشرة بمنفذ 5 فولت. قد لا يسبب هذا الأسلوب الكثير من المشاكل على المدى القصير على الماكينات الصغيرة مثل SG90. ومع ذلك، إذا تم استبدال المؤازرة بمؤازرة عالية الطاقة مثل MG995، فلن تتمكن شريحة منظم الجهد الموجودة على اللوحة من تحمل مثل هذه الطاقة الكبيرة.
الطريقة الآمنة هي تشغيل المؤازرة بشكل منفصل، ما عليك سوى توصيل GND الخاص بالمؤازرة وGND الخاص بمصدر طاقة المؤازرة معًا.
عملية التحكم في المؤازرة ليست بسيطة للغاية. قامت المكتبة الرسمية بتغليف العمليات الأساسية بشكل مدروس. أولاً، تحتاج إلى استدعاء مكتبة Servo.h، ثم إنشاء كائن مؤازر، واستخدام الطريقة الموجودة في وظيفة الإعداد لربط الدبوس. بهذه الطريقة، يمكنك استخدام طريقة الكتابة لكتابة الزاوية مباشرة. على سبيل المثال، عند إدخال .write(90)، سيتم تدوير المؤازرة بدقة إلى موضع 90 درجة.
يتم تنفيذ التحكم في المؤازرة بسهولة في المكتبة الرسمية، والتي تلخص العمليات الأساسية بشكل فعال. في عملية محددة، قم أولاً باستدعاء مكتبة Servo.h، ثم قم بإنشاء كائن مؤازر، وربط المسامير من خلال الطريقة في وظيفة الإعداد، ثم قم بتعيين الزاوية مباشرة باستخدام طريقة الكتابة. تمامًا مثل أمر مثل .write(90)، سيتم تدوير المؤازرة بدقة إلى موضع 90 درجة.
ومع ذلك، هناك تفصيل يميل الكثير من الناس إلى تجاهله، وهو أن سرعة الدوران الفعلية للمؤازرة يتم تحديدها من خلال سرعة الإشارة التي تقدمها. إذا قمت بكتابة بيانات الزاوية بشكل أعمى بشكل جنوني في الحلقة، فلن يكون لدى المؤازرة الوقت للرد. وينبغي أن يكون النهج الصحيح هو إعطاء تأخير كاف، أو استخدام وظائف للتحكم غير المعوق. عند كتابة التعليمات البرمجية، تذكر أن نطاق الزاوية عادة ما يكون من 0 إلى 180. وبمجرد تجاوز هذا النطاق، قد يصدر المؤازرة صوت نقر أو حتى يسبب ضررًا.
يشير الرمز بوضوح إلى 90 درجة، لكن جهاز التوجيه متوقف بأكثر من عشر درجات. لا تشك في الحياة في هذا الوقت. تحتوي المؤازرة نفسها على منطقة ميتة ولن تتحرك ضمن عرض نبضي يبلغ بضعة ميكروثانية. وبالإضافة إلى ذلك، فإن التجميع الميكانيكي له أيضًا تأثير. إذا قمت بتثبيت ذراع المؤازرة بشكل ملتوي، فسيتم تعويض جميع الزوايا ككل.
الحل ليس صعبا. يمكنك استخدام وظيفة الخريطة لإجراء المعايرة. قم أولاً بقياس المواضع الفعلية البالغة 0 درجة و180 درجة، ثم استخدم الخريطة لتعيين الزاوية النظرية لعرض النبض الفعلي. إذا كنت ترغب في تحقيق دقة أعلى، فيمكنك التفكير في استخدام جهاز مؤازر دوار مستمر بزاوية 360 درجة مع جهاز تشفير، ولكن هذه طريقة متقدمة. في معظم المشاريع، تكون المعايرة البسيطة كافية.
لصنع ذراع آلية أو روبوت سداسي الأرجل، تحتاج اللوحة الواحدة إلى العديد من الماكينات. إذا كنت لا تزال تستخدم التأخير في هذا الوقت، فستجد أن الماكينات تتحرك بشكل متسلسل، ولن يتحرك أحدها حتى التالي. لتحقيق الحركة المتزامنة، يجب فصل حساب الزاوية والتأخير.
الحل الأكثر عملية هو استخدام طريقة الكتابة التي تأتي مع مكتبة Servo والتعاون مع وظيفة إدارة الوقت. على وجه التحديد، يمكن تخزين زاوية الهدف والوقت المستهدف لكل جهاز بشكل منفصل، ثم في الحلقة الرئيسية، يمكن تحديد ما إذا كان وقت عمل المؤازرة قد حان. بهذه الطريقة، يمكن لجميع الماكينات أن تبدأ في الدوران في نفس الوقت، مما يعطي تأثيرًا متزامنًا بصريًا.
يمكن لـ Uno التحكم في ما يصل إلى 12 جهازًا، وهو ما يكفي لتلبية احتياجات معظم المشاريع الإبداعية.
عند تشغيل العديد من الماكينات معًا، يكون الخوف الأكبر هو عدم قدرة مصدر الطاقة على الاستمرار. الأعراض واضحة: جهاز التوجيه ضعيف ويهتز ويعاد تشغيله مباشرة. وذلك لأن التيار عند بدء تشغيل المؤازرة كبير جدًا، ويتجاوز قدرة مصدر الطاقة.
ويتم تنفيذ الحل في خطوتين. الأول هو اختيار مصدر الطاقة المناسب. يحتوي محول 5V 2A على قيود معينة على عدد الماكينات الصغيرة التي يمكنه قيادتها. يمكنه عادةً تشغيل اثنين أو ثلاثة فقط من الماكينات الصغيرة. ولكن عند مواجهة هذا النوع من أجهزة التوجيه، تكون متطلبات الطاقة أعلى. مطلوب على الأقل مصدر طاقة تحويل 5V 5A لتلبية احتياجات التشغيل الخاصة به.
الخطوة الثانية هي إضافة مكثف. العملية المحددة هي توصيل مكثف كبير بالتوازي بين القطبين الموجب والسالب لمصدر الطاقة المؤازر، مثل 470 فائق التوهج أو مكثف ضمن هذا النطاق. هذا يمكن أن يمنع بشكل فعال انخفاض الجهد اللحظي، وبالتالي ضمان التشغيل المستقر لمعدات التوجيه. تذكير خاص هنا هو أنه لا يجب أن تكون كسولًا وأن تستخدم طاقة البطارية فقط، لأن استخدام طاقة البطارية فقط يكون عرضة لمشاكل مختلفة، مما قد يؤثر على التشغيل العادي للنظام بأكمله.
بعد اللعب بأكثر من اثنتي عشرة من الماكينات، واجهت الكثير من المخاطر. يعتبر الترس البلاستيكي SG90 رخيص الثمن، لكنه سيمسح الأسنان بسهولة تحت قوة قليلة. إن MG995 ذو التروس المعدنية قوي ومتين، ولكنه يتطلب تيارًا عاليًا. هناك أيضًا أجهزة رقمية تتميز بسرعة استجابة سريعة ودقة عالية، ولكنها أيضًا أكثر تكلفة.
تعتمد كيفية اختيارك على احتياجات مشروعك. اصنع سيارة ذكية أو مناورًا، وهو الأكثر موثوقية وقوة بدرجة كافية وليس من السهل كسره. إذا كنت تقوم ببناء روبوت بأربعة أرجل ولديك متطلبات للوزن، فيمكنك التفكير في أجهزة صغيرة ذات أسنان معدنية من علامات تجارية مثل Huisheng. تذكر أن إنفاق عشرين يوانًا إضافيًا لشراء مؤازرة جيدة يعد أمرًا خاليًا من القلق أكثر بكثير من تفكيكها واستبدال الأجزاء في حالة تعطلها.
ما هي المشاريع التي تعمل عليها مؤخرًا، وما هي الوظائف المثيرة للاهتمام التي تخطط لاستخدام المؤازرة لتحقيقها؟ دعونا نتحدث في منطقة التعليق.
وقت التحديث:2026-03-20


