



























الدعم الفني


تم النشر 2026-07-06
01إجابة سريعة
لإعداد مايكرومضاعفاتمع اردوينو، قم بتوصيلمضاعفاتسلك الإشارة إلى طرف رقمي قادر على PWM (عادةً دبوس 9)، وسلك الطاقة إلى 5 فولت، والأرضي إلى GND. قم بتحميل رسم تخطيطي بسيط أو رسم تخطيطي للتحكم في الموضع باستخداممضاعفاتمكتبة .ح. يسمح هذا الإعداد بالتحكم الزاوي الدقيق من 0 إلى 180 درجة، وهو مثالي للروبوتات ونماذج التشغيل الآلي وتطبيقات التحكم في الحركة. ومع ذلك، يجب مراعاة حدود الطاقة ومتطلبات عزم الدوران، خاصة عند استخدام أجهزة متعددة أو دوران مستمر.
02مقدمة
لديك مشروع يحتاج إلى حركة دقيقة، ولكن الآلية تتعطل، أو تنحرف الزاوية، أو ببساطة لا يستجيب المؤازرة. هذا هو الإحباط الشائع عند دمج أمايكرو سيرفومع الاردوينو لأول مرة. نادرا ما تكون المشكلة في الأجهزة. في أغلب الأحيان، يكون ذلك خطأ في الأسلاك، أو طاقة غير كافية، أو استخدام غير صحيح للمكتبة، أو سوء فهم لتوقيت إشارة PWM. بالنسبة للمهندسين والهواة وفرق النماذج الأولية، فإن كل ساعة يتم قضاؤها في تصحيح أخطاء إعداد مؤازر أساسي هي وقت ضائع في التطبيق الفعلي - سواء كان ذلك ذراعًا آليًا، أو حامل كاميرا قابل للإمالة، أو صمامًا آليًا. يشرح هذا الدليل الخطوات الدقيقة للحصول علىمايكرو سيرفوتعمل بشكل موثوق، وما الذي يجب التحقق منه عندما لا يحدث ذلك.
03جدول المحتويات
1. ما تحتاجه قبل البدء
2. الأسلاك أمايكرو سيرفوإلى اردوينو
3. فهم إشارة التحكم المؤازرة
4. كتابة وتحميل كود التحكم الأساسي
5. المشاكل الشائعة وكيفية إصلاحها
6. اعتبارات القوة والمخاطر
7. اختيار جهاز Micro Servo المناسب لمشروعك
8. المواصفات الرئيسية للمقارنة
9. الأسئلة التي يطرحها المشترون غالبًا حول إعداد المؤازرة
10. نجاح مشروع التحكم في الحركة الأول
04ما تحتاجه قبل البدء
قبل كتابة أي كود، تأكد من أن لديك هذه المكونات:
لوحة Arduino (Uno أو Nano أو Mega أو متوافقة)
أمضاعفات صغيرة(عادةً SG90 أو MG90S أو نوع 5V مماثل)
أسلاك التوصيل (أنثى إلى ذكر لتوصيل اللوح)
اللوح أو اتصال مباشر
مصدر طاقة ثابت 5 فولت (قد لا يكون USB وحده كافيًا)
يفترض العديد من المبتدئين أن طرف 5V الخاص بـ Arduino يمكنه تشغيل أي أجهزة. وهذا ليس آمنًا دائمًا. يسحب جهاز مؤازر صغير نموذجي ما بين 200 إلى 500 مللي أمبير تحت الحمل، ويمكن أن تتجاوز الذروة 1 أمبير. لم يتم تصميم منظم Arduino الموجود على اللوحة لتيار مستمر يزيد عن 500 مللي أمبير. إذا توقف السيرفو الخاص بك أو أعاد ضبط اللوحة، فإن الطاقة هي المتغير الأول الذي يجب التحقق منه.
05توصيل أجهزة مايكرو إلى اردوينو
تستخدم معظم الماكينات الصغيرة واجهة قياسية ثلاثية الأسلاك:
سلك بني أو أسود: أرضي (GND)
سلك أحمر: الطاقة (5 فولت)
سلك برتقالي أو أصفر: الإشارة (دبوس PWM)
الاتصال على النحو التالي:
استخدم مصدر طاقة خارجي منفصل بجهد 5 فولت في حالة تشغيل أكثر من جهاز مؤازر أو إذا كان الجهاز تحت حمل مستمر. في هذه الحالة، قم بتوصيل طاقة المؤازرة والأرضي مباشرةً بمصدر الإمداد الخارجي، وشارك الخط الأرضي فقط مع Arduino. وهذا يمنع انخفاض الجهد الذي يسبب سلوكًا غير منتظم.
06فهم إشارة التحكم المؤازرة
أمضاعفات صغيرةيتم التحكم فيه بواسطة إشارة تعديل عرض النبضة (PWM). يتوقع المؤازرة نبضًا كل 20 مللي ثانية (50 هرتز). يحدد عرض النبض الموضع:
1 مللي ثانية نبض → 0 درجة
1.5 مللي ثانية نبض → 90 درجة (مركز)
2 مللي ثانية نبض → 180 درجة
تتعامل مكتبة Arduino Servo.h مع هذه التوقيتات تلقائيًا. لا تحتاج إلى إنشاء PWM يدويًا إلا إذا كنت تعمل باستخدام جهاز دوران مستمر أو نموذج غير قياسي. ومع ذلك، فإن فهم هذه الإشارة يساعد عند استكشاف الأخطاء وإصلاحها. إذا ارتعش المؤازرة أو تحرك جزئيًا فقط، فقد يختلف نطاق عرض النبضة عن النطاق القياسي 1-2 مللي ثانية. تتطلب بعض الماكينات 0.5-2.5 مللي ثانية للنطاق الكامل.
07كتابة وتحميل رمز التحكم الأساسي
يوجد أدناه رسم تخطيطي بسيط لاختبار أجهزة صغيرة. يكتسح من 0 إلى 180 درجة ويعود.
#يشملسيرفو مايسيرفو; نقطة البيع = 0; إعداد باطلة () { myServo.attach (9)؛ // دبوس الإشارة } حلقة باطلة() { for (pos = 0; pos = 0; pos -= 1) { myServo.write(pos); تأخير (15)؛ } } قم بتحميل هذا إلى Arduino الخاص بك. يجب أن تكتسح المؤازرة بسلاسة. إذا لم يحدث ذلك، فتحقق مما يلي بالترتيب:
1. جهد مصدر الطاقة (قم بالقياس عند السلك الأحمر للمؤازرة)
2. قطبية الأسلاك (الطاقة العكسية تلحق الضرر بالماكينات)
3. رقم التعريف الشخصي فيإرفاق ()وظيفة تطابق الأسلاك
4. تم تضمين المكتبة بشكل صحيح (تم تثبيت Servo.h مسبقًا)
للتحكم الدقيق في الموضع، استبدل حلقة المسح بـmyServo.write(90);لتعيين زاوية ثابتة. يستخدمmyServo.writeMicrothans(1500);للتحكم في التوقيت على مستوى الميكروثانية.
08المشاكل الشائعة وكيفية إصلاحها
حتى مع توصيل الأسلاك بشكل صحيح، يمكن أن تتصرف الماكينات بشكل غير متوقع. القضايا الأكثر شيوعا هي:
اهتزاز المؤازرة أو اهتزازها: يحدث غالبًا بسبب عدم استقرار الطاقة أو الضوضاء الكهربائية الصادرة عن المحرك. أضف 100 ميكروفاراد إلى 470 ميكروفاراد مُكثَّف كهربائيًا بين 5V وGND بالقرب من المؤازرة.
المؤازرة لا تتحرك: تحقق مما إذا كان سلك الإشارة متصلاً بمنفذ قادر على PWM. في Arduino Uno، الأطراف 3 و5 و6 و9 و10 و11 تدعم PWM. دبوس 13 لا.
يتحرك المؤازرة جزءًا فقط من النطاق: قد يكون نطاق عرض النبضة غير قياسي. يستخدمmyServo.attach(9, 500, 2500);لتعيين الحد الأدنى والحد الأقصى لعرض النبض.
يتم إعادة تعيين اردوينو عندما يتحرك المؤازرة: يسحب المؤازرة تيارًا أكبر مما يمكن أن يوفره منفذ USB. استخدم مصدر طاقة خارجي 5 فولت بسعة 1 أمبير على الأقل.
المؤازرة تصبح ساخنة: المماطلة المستمرة أو الجهد الزائد. تحقق من أن المؤازرة مُقدرة بـ 5 فولت، وقلل الحمل الميكانيكي إذا كانت تقاوم وصلة مقيدة.
09اعتبارات الطاقة والمخاطر
القوة هي العامل الأكثر استهانة بهمحرك سيرفوالمشاريع. يمكن لمؤازرة صغيرة واحدة تحت حمل المماطلة أن تسحب 700-1000 مللي أمبير. إذا كنت تقوم بتشغيل مخدمين أو ثلاثة، يمكن أن يتجاوز إجمالي التيار 2 أمبير. عادةً ما يوفر منفذ Arduino 5V، الذي يتم تشغيله عبر USB، 500 مللي أمبير فقط.
استراتيجية الطاقة الآمنة :
بالنسبة لمؤازرة واحدة ذات حمل خفيف: يعتبر طرف Arduino 5V مقبولًا للاختبار
بالنسبة إلى 2+ من الماكينات أو التشغيل المستمر: استخدم مصدر طاقة منفصل 5V 2A+
دائمًا ما تكون الأسباب مشتركة بين Arduino والإمدادات الخارجية
أضف مكثفًا (100–470 ميكروفاراد) عبر خطوط الطاقة المؤازرة لتنعيم طفرات التيار
يمكن أن يؤدي تجاهل الطاقة إلى إتلاف منظم جهد Arduino، أو التسبب في تلف البيانات، أو إيقاف المؤازرة في لحظة حرجة في تطبيقك.
10اختيار جهاز Micro Servo المناسب لمشروعك
ليست كل الماكينات الصغيرة متشابهة. يعتمد الاختيار على عزم الدوران والسرعة والجهد ومواد التروس.
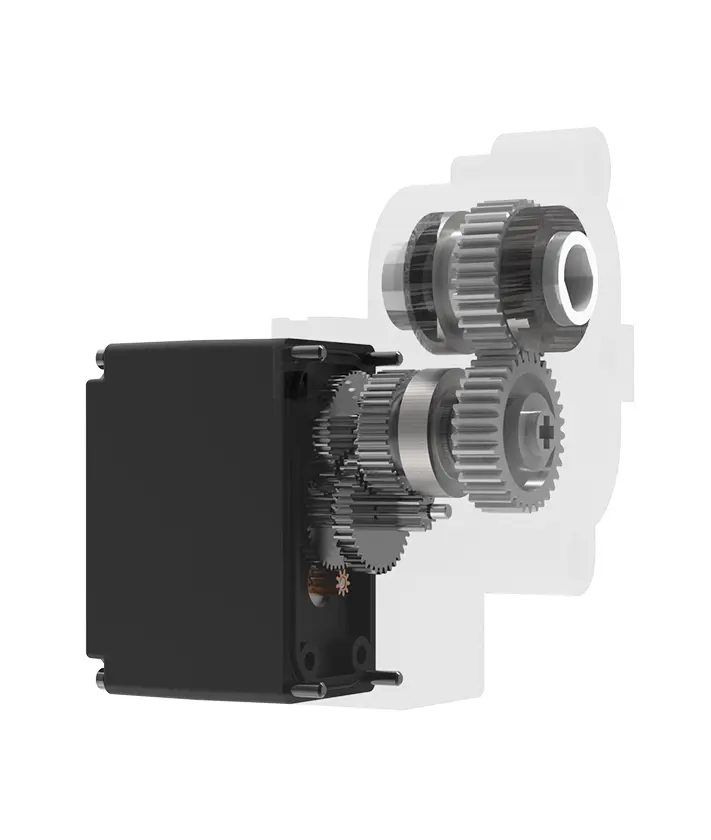
سيرفيس والعتاد البلاستيك(على سبيل المثال، SG90): خفيف الوزن ومنخفض التكلفة، ومناسب للتطبيقات ذات عزم الدوران المنخفض مثل حوامل الإمالة الصغيرة أو الروبوتات خفيفة الوزن. يتم تجريدها بسهولة تحت حمل الصدمة.
سيرفيس ميتال جير(على سبيل المثال، MG90S): أثقل ولكن أكثر متانة بكثير. مناسب للتطبيقات التي قد يتعرض فيها المؤازرة للاهتزاز أو القوة الخارجية، مثل الأذرع الآلية أو روبوتات المشي.
سيرفرات الدوران المستمر: تم تعديله ليدور بحرية في كلا الاتجاهين. مفيد للعجلات أو الأحزمة الناقلة. لا يمكنهم شغل منصب ثابت. يستخدم التحكم السرعة بدلاً من الزاوية.
بالنسبة لمعظم المبتدئين، يعد جهاز micro servo القياسي بوزن 9 جرام (SG90 أو ما يعادله) كافيًا للتعلم وإنشاء النماذج الأولية. للإنتاج أو الاستخدام على المدى الطويل، فكر في ذلكحلول مؤازرة مخصصةمع التروس المعززة أو عزم الدوران العالي.
11المواصفات الرئيسية للمقارنة
عند تقييم الماكينات الصغيرة، قارن المعلمات التالية:
استخدم هذا الجدول عند مقارنة الماكينات من موردين مختلفين. قد تتسبب أجهزة مؤازرة أرخص ذات عزم دوران أقل في تأخير المشروع في حالة فشلها تحت الحمل. أكثر تكلفةأجهزة ميتال جيرقد يوفر تكاليف الاستبدال مع مرور الوقت.
12الأسئلة التي يطرحها المشترون غالبًا حول إعداد المؤازرة
1. هل يمكنني تشغيل أجهزة صغيرة مباشرة من طرف Arduino 5V؟
بالنسبة لمؤازرة واحدة أثناء الاختبار القصير، نعم. للتشغيل المستمر أو الماكينات المتعددة، استخدم مصدرًا خارجيًا بجهد 5 فولت. لا يستطيع منظم Arduino الحفاظ على التيار العالي.
2. لماذا يتحرك مؤازرتي بمقدار 90 درجة فقط بدلاً من 180؟
تحتوي بعض الماكينات على نطاق دوران محدود. تحقق من ورقة البيانات. وبدلاً من ذلك، قد يتطلب نطاق عرض النبض التعديل باستخدامmyServo.attach (دبوس، دقيقة، ماكس) .
3. ماذا يحدث إذا قمت بتوصيل المؤازرة بجهد 3.3 فولت؟
قد لا يتحرك المؤازرة أو قد يتحرك ببطء. تتطلب معظم الماكينات الصغيرة 4.5 فولت على الأقل لتعمل بشكل موثوق. قد يؤدي استخدام 3.3 فولت إلى التوقف وارتفاع درجة الحرارة.
4. هل يمكنني التحكم في العديد من الماكينات باستخدام الاردوينو؟
نعم. يحتاج كل سيرفو إلى طرف PWM منفصل. استخدام متعددةمضاعفاتالكائنات في التعليمات البرمجية. تأكد من أن إجمالي السحب الحالي لا يتجاوز سعة مصدر الطاقة لديك.
5. كيف أجعل السيرفو يحتفظ بموقعه بدون كهرباء؟
لا يمكن للماكينات القياسية الاحتفاظ بموضعها بدون طاقة. لحمل الحمولة، استخدم مؤازرة مع مجموعة تروس معدنية وقفل ميكانيكي، أو قم بإضافة آلية فرامل منفصلة.
6. ما هو الفرق بين الماكينات التناظرية والرقمية؟
تستخدم الماكينات التناظرية حلقة تحكم أبسط وتكون أقل استجابة. تستخدم الماكينات الرقمية إشارة تحكم ذات تردد أعلى، مما يوفر استجابة أسرع وعزم دوران أقوى، ولكنها تسحب تيارًا أكبر.
7. هل يمكنني استخدام أجهزة صغيرة للدوران المستمر؟
الماكينات الصغيرة القياسية مخصصة للموضع فقط. للدوران المستمر، تحتاج إلى مؤازرة معدلة أو مؤازرة دوران مستمر مصممة خصيصًا. يتطلب تعديل المؤازرة القياسية تغييرات داخلية في الأجهزة.
8. لماذا يرتعش جهازي عند الاتصال بـ Arduino؟
عادة ما يحدث هذا بسبب تقلبات الطاقة. إضافة مكثف عبر خطوط الكهرباء. إذا استمر الوخز، تحقق من عدم وجود أسلاك مفكوكة أو أجهزة معيبة.
9. ما هو الحد الأقصى لطول الكابل لأجهزة مايكرو؟
احتفظ بكابلات مؤازرة أقل من 30 إلى 50 سم لنقل الإشارة بشكل موثوق. يمكن أن تؤدي الكابلات الأطول إلى حدوث ضوضاء وانخفاض الجهد. استخدم الكابلات المحمية إذا كان من غير الممكن تجنب فترات التشغيل الطويلة.
10. هل أحتاج إلى لوحة تشغيل مؤازرة للمشاريع الأساسية؟
لا، مكتبة Arduino Servo تتعامل مع توليد PWM. هناك حاجة إلى لوحة التشغيل فقط للماكينات عالية الطاقة أو عندما يكون التوقيت الدقيق مطلوبًا لماكينات متعددة في وقت واحد.
13إنجاح مشروعك الأول للتحكم في الحركة
إعداد أمضاعفات صغيرةمع Arduino هي مهمة مباشرة عندما تتبع التسلسل الصحيح للأسلاك والطاقة والرمز. الأعطال الأكثر شيوعًا ليست عيوبًا في الأجهزة، بل هي سوء تقدير الطاقة، أو تعيين دبوس خاطئ، أو افتراض أن جميع الماكينات تستخدم نفس نطاق النبض.
للانتقال من الاختبار إلى التطبيق الحقيقي:
ابدأ بمؤازرة واحدة على الطاقة الخارجية
تحقق من النطاق الكامل للحركة ميكانيكيًا قبل إضافة منطق الكود
إضافة المكثفات لتحقيق الاستقرار في الطاقة
اختبار تحت الحمل المتوقع قبل التجميع النهائي
استخدم مقياسًا متعددًا لتأكيد الجهد عند أطراف المؤازرة
إذا كنت تقوم بشراء أجهزة لنموذج أولي للإنتاج، فاطلب عينة من المورد الخاص بك واختبرها في ظل ظروف التحميل الفعلية الخاصة بك. توثيق نطاق عرض النبض، والمماطلة الحالية، ودرجة حرارة التشغيل. ستوجه هذه القياسات قرارات التصميم الخاصة بك وتمنع الفشل الميداني.
للفرق التقييمتطبيقات التحكم في الحركةأو الارتقاء من النموذج الأولي إلى الإنتاج، يعد العمل مع المورد الذي يوفر وثائق فنية مفصلة وأداء مؤازر متسق أمرًا بالغ الأهمية. لا تعتمد على المواصفات العامة من قوائم السوق. اطلب بيانات الاختبار الفعلية للدفعة التي تشتريها.
عندما تكون مستعدًا للمضي قدمًا، أرسل مواصفات مشروعك - بما في ذلك متطلبات عزم الدوران، وجهد التشغيل، وعمر الدورة المتوقع - إلى جهة الاتصال الهندسية الخاصة بك. يمكن أن تؤدي المراجعة الفنية لاختيار المؤازرة إلى توفير أسابيع من إعادة العمل وتجنب عمليات الاستبدال الميدانية المكلفة.
وقت التحديث: 2026-07-06


