



























テクニカルサポート


発行済み 2026-09-19
簡単な回答
シンプルな BLDC モーター ドライバー回路は、DC 入力を三相ゲート波形に変換してブラシレス モーターを回転させます。コントローラーまたは専用ドライバー IC、6 個のパワー MOSFET (または 3 相ブリッジ)、6 個のホール効果センサー、および DC 電源が必要です。コントローラーはローターの位置を読み取り、電気的に 60° ごとに整流テーブルをステップ実行し、PWM で各相を変調してトルクと速度を設定します。この回路は、位相シーケンス、デッドタイム、ゲート駆動タイミングが正しい場合に動作します。これら 3 つのうちのいずれかがオフになると、ローターがロックしたり、スキップしたり、FET がショートしたりします。ボードをレイアウトする前に、サーボモーターの選択そしてトルク要件したがって、ドライバーは最初からモーターに適合します。
導入
ブラシレス モーター、24 V 電源、および 6 つの FET を備えたブレッドボードがあります。モーターが回転しません。あるいは、バーストで点火したり、相が熱くなり、トランジスタが故障したりします。ほとんどの場合、根本原因は 3 つのうちの 1 つです。ホール センサーが間違った位相に配線されているか、相補スイッチ間のデッドタイムが欠落しているか、ボディ ダイオードの導通を無視するゲート駆動信号です。あシンプルなBLDCモータードライバー回路配線図に見せかけたタイミングの問題です。以下は、ボードを焼き切ることなく構築、検証、保護する方法です。
単純な回路が実際にどのように動作するか
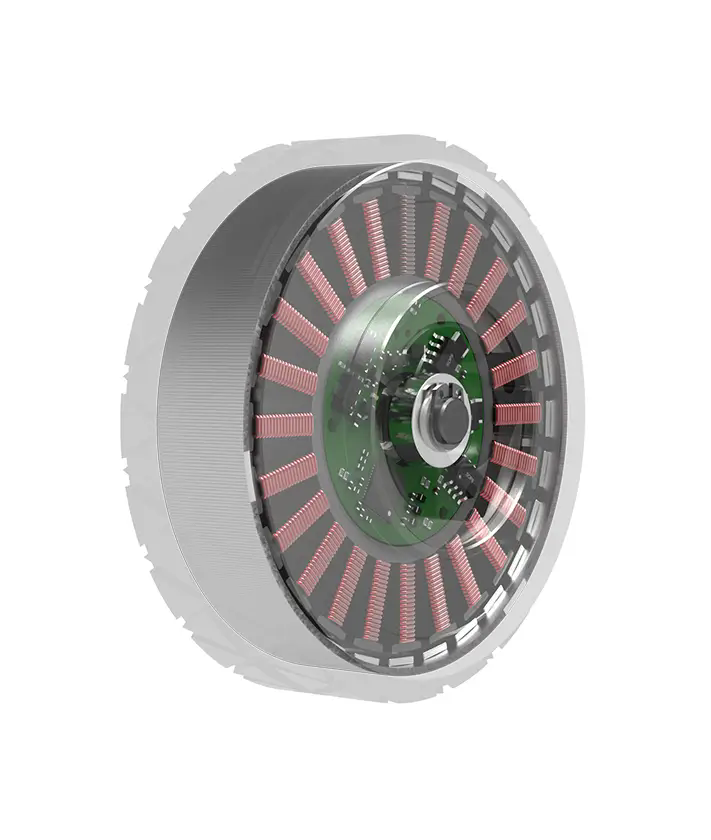
6 つの N チャネル MOSFET が 3 つのハーフブリッジ レッグを形成します。常に 1 つの上部スイッチと 1 つの下部スイッチが導通して、2 つのモーター相に電流が供給され、3 番目のスイッチはフローティングになります。コントローラーは 6 つのホール入力を 6 状態整流テーブルにデコードし、ローターが回転するにつれてそれをステップ実行します。センサーレスのバリエーションでは、ホール入力の代わりに逆起電力ゼロクロスが使用されますが、アルゴリズムがロックオンする前に最低速度が必要です。
制御する変数は、各アクティブ相の PWM デューティです。デューティが高いほどトルクが大きくなります。転流角度ウィンドウは速度の向上を意味します。もしあなたのモーションコントロールアプリケーションスムーズなストールのない起動を求め、最初のパルスからソフトスタート ランプと電流制限ループを追加します。
コンポーネントの選択
まずはモーターの定格電圧とピーク電流から始めます。 DC 電源は、最大速度で逆起電力を 10 ~ 15% 超える必要があります。 MOSFET の Vds 定格には、電源電圧の 2 倍のマージンが必要です。ゲート駆動電流は、1 PWM 周期内 (通常、16 kHz で 50 μs 未満) 内に FET のゲート容量を充電する必要があります。
専用の三相ドライバー IC は、6 個のディスクリート FET とゲートドライブを 1 つのチップにまとめています。のためにマイクロサーボ負荷が 200 W 未満の場合、単一の IC が電力段全体を処理します。さらに、個別のゲートドライバーボードを備えたディスクリート FET により、熱ヘッドルームが得られます。 PCB レイアウトを決定する前に、FET の最大接合部温度に対する銅の熱抵抗を確認してください。
プロトタイプを台無しにする配線ミス
ボードの損傷のほとんどは 3 つの故障によるものです。逆ホール配線では、整流テーブルが反転し、モーターが停止または逆回転します。デッドタイムを省略すると、片方のレッグの両方の FET が同時にオンになり、電源からグランドへの直接パスが形成されます。また、ロジック部と電源部の間でグランドが共有されているため、スイッチング ノイズがホール入力と PWM 入力に注入され、断続的な障害が発生します。
電源を投入する前に、すべてのゲート出力を調べます。同じレッグの上部と下部の信号が同時に High になっていないことを確認します。ドライバーボードが初日から適合するように、ホールのピン配置図と最小 PWM 周波数仕様については、モーターのサプライヤーに問い合わせてください。
ご注文前の質問
Q: BLDC モーターにユニバーサル モーター ドライバー IC を使用できますか?
A: いいえ。ユニバーサル AC ドライバには、三相整流ロジックとホール センサー入力がありません。 6 ステップのシーケンスを自分で生成する専用の BLDC ドライバーまたはファームウェアが必要です。
Q: フリーホイーリング ダイオードを省略してボディ ダイオードに頼った場合はどうなりますか?
A: 低電力プロトタイプではボディ ダイオードによってキックバックが発生しますが、その順方向降下により熱が浪費され、効率が制限されます。継続勤務の場合、またはトルク要件数ワットを超える場合は、個別のショットキー パスを追加するか、フリーホイーリングを内蔵したドライバー IC を使用します。
Q: モーターを接続する前に回路を確認するにはどうすればよいですか?
A: ボードに電力を供給し、ローターを手で回転させ、スコープで 6 つのゲート トレースを観察します。シーケンスは 6 つの状態すべてをきれいに通過する必要があります。次に、モーターを低い PWM で接続し、方向を確認し、スキップを聞きます。
アプリケーションに適切な電話をかける
BLDC ドライバーが動作するかどうかは、電気的な問題と同じくらいタイミングと熱の問題でもあります。基板を完成させるかコンポーネントを注文する前に、電源電圧、FET 定格、および PWM 戦略をモーターの実際のデューティ サイクルに一致させてください。まだオプションを比較している場合、または以下と組み合わせるリファレンス設計が必要な場合キロパワー サーボドライブ製品については、当社のエンジニアリング チームがモーター データシートを確認し、電力エンベロープと制御ループに適合するドライバー トポロジーを提案します。仕様または短いアプリケーション ノートをお送りいただければ、整流タイミング、熱マージン、保護機能について、一度に 1 つずつ説明させていただきます。
更新時間:2026-09-19


