
























テクニカルサポート


発行済み 2026-07-08
簡単な回答
あサーボステアリング システムは、モーター、フィードバック機構、コントローラーを使用して、制御信号を正確な角度運動に変換します。このプロセスのアニメーションは、サーボモーターは出力シャフトを特定の角度まで回転させ、負荷がかかった状態で保持し、フィードバックに基づいて調整します。そのため、ロボット、CNC 機械、無人搬送車など、正確な位置決めが必要なアプリケーションには不可欠です。ただし、すべてではありませんサーボステアリング アニメーションは、トルク制限、応答遅延、環境要因などの現実世界の制約を反映します。アニメーションが実際に何を表しているのかを理解すると、評価時にパフォーマンス仕様の誤解を避けることができます。サーボモータの選定あなたの機器のために。
導入
すべての自動化された生産ラインまたはシステムは、再現性と正確な動作という 1 つのことに依存しています。ロボットアームが目標を数度外すと、部品が廃棄されてしまいます。コンベアのダイバータが躊躇すると、スループットが低下します。エンジニアや調達マネージャーは、これらのシステムがどのように動くかを理解するために、サーボ ステアリングのアニメーション図をよく参照します。しかし、画面上で完璧な動きを示すアニメーションでは、負荷慣性、温度ドリフト、信号ノイズなどの現実世界の変数が考慮されることはほとんどありません。理論上は問題ありませんが、実際の動作条件では故障します。この記事では、サーボ ステアリング アニメーションが実際に何を伝えるのか、何を省略するのか、そしてその知識を利用してより良い購入決定を下す方法について詳しく説明します。
目次
サーボステアリングアニメーションが実際に示すもの
ムーブメントの背後にある主要なコンポーネント
アニメーションでは分からないこと
サーボステアリング性能の比較方法
サーボステアリングモーションに関するよくある質問
アプリケーションに適したサーボの選択
サーボステアリングアニメーションが実際に示すもの
一般的なサーボ ステアリング アニメーションは、入力信号と出力シャフトの位置の関係を示しています。モーターが回転し、歯車列が回転し、出力アームが目標角度に移動するのがわかります。アニメーションでは、センサーが位置を測定し、コントローラーが実際の角度と希望の角度を比較し、リアルタイムで適用される補正などのフィードバック ループが強調表示されることがよくあります。
これが視覚化したものは、閉ループ制御原理です。開ループのステッピング モーターとは異なり、サーボ システムは実際の位置を継続的にチェックし、誤差を排除するように調整します。これが理由ですサーボモーター変動する負荷の下で正確な位置を維持することが重要な用途に好まれます。
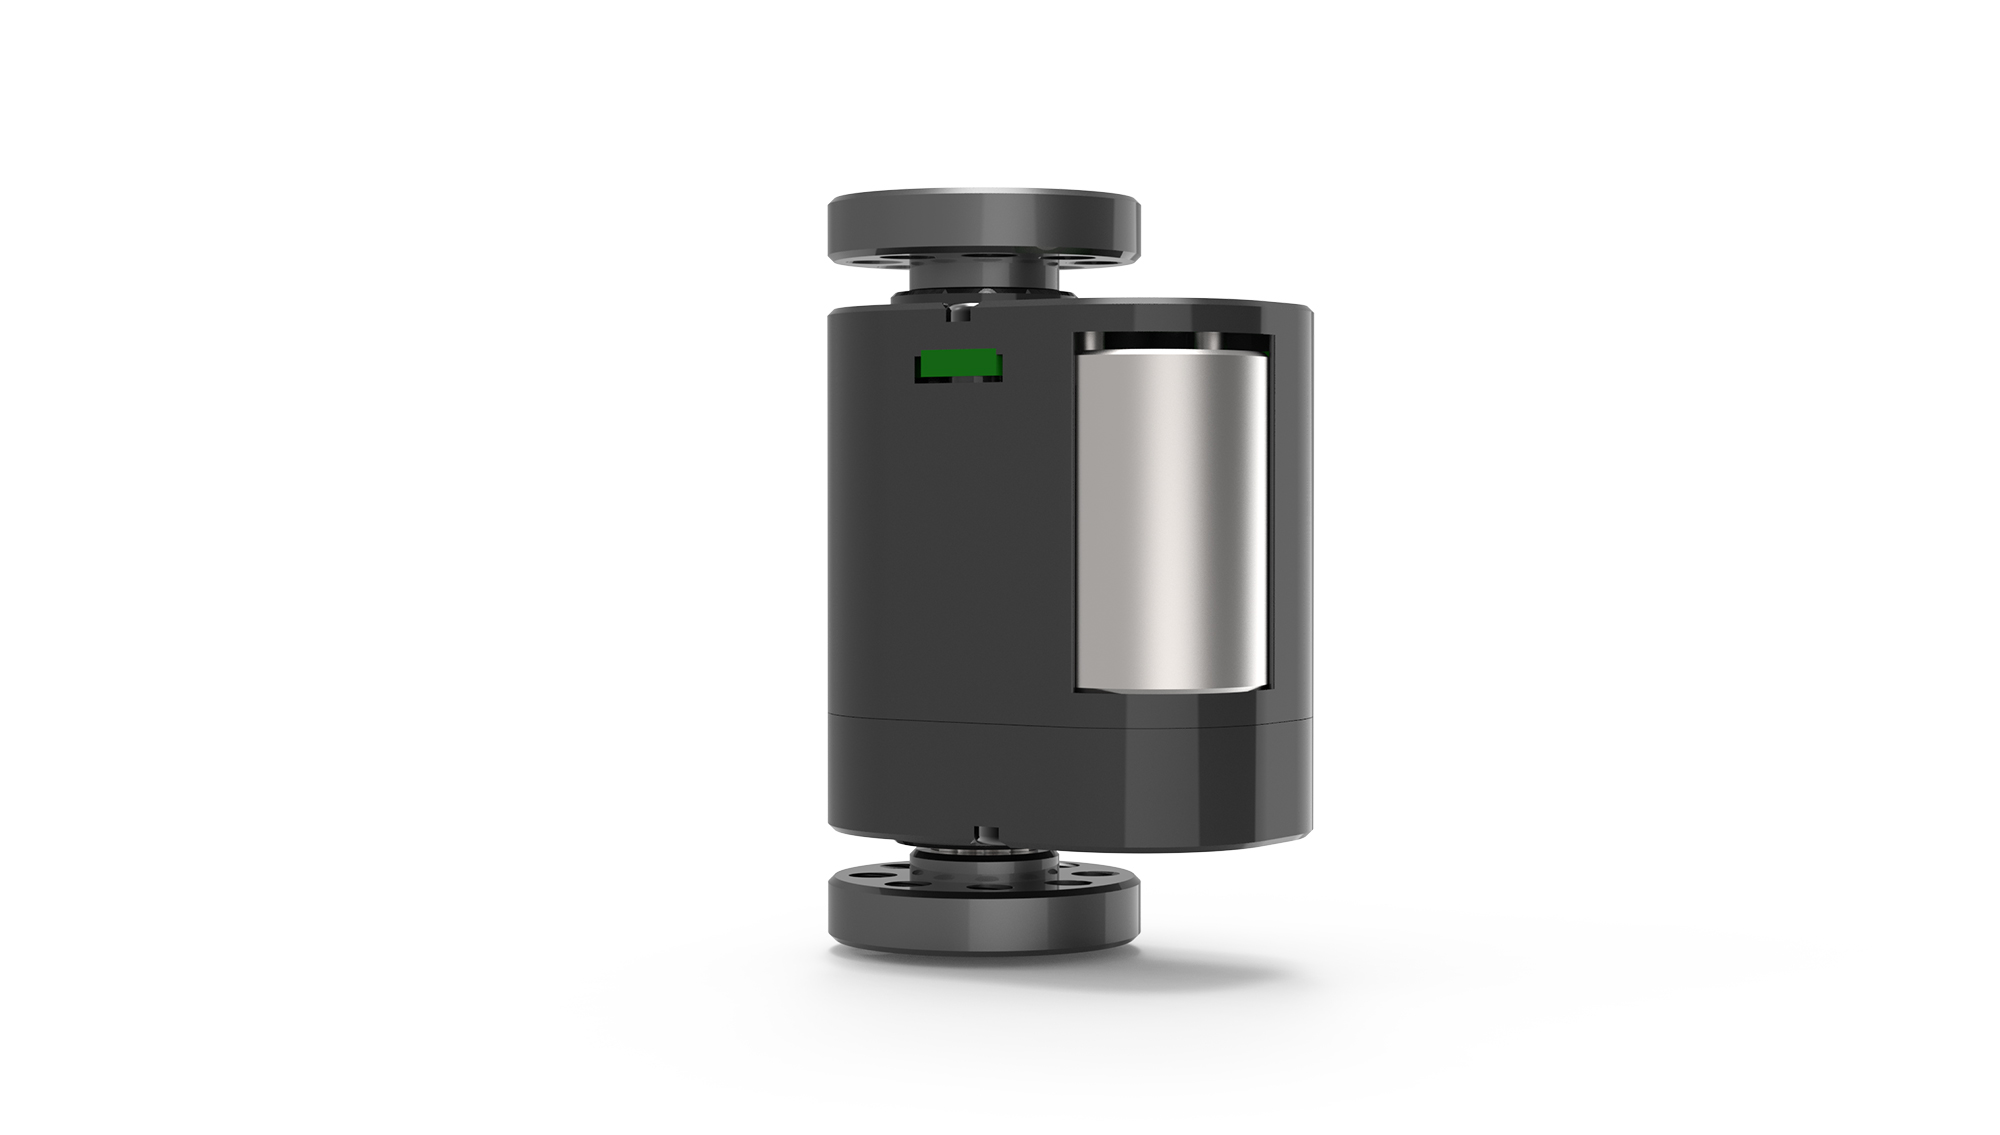
しかし、アニメーションによっていくつかのことが簡素化されます。加速プロファイル、整定時間、または動作の途中で負荷が変化したときのシステムの動作が表示されることはほとんどありません。また、コントローラーが電気ノイズや電圧変動を処理する方法も省略されています。モーション コントロール コンポーネントを評価する購入者にとって、これらの省略を認識することは、基本原理を理解することと同じくらい重要です。
ムーブメントの背後にある主要なコンポーネント
サーボ ステアリング アニメーションを正しく解釈するには、実際のハードウェアで各パーツが何を行うかを知る必要があります。
モーター:負荷を移動させるためのトルクを提供します。ほとんどの産業用サーボでは、これは高加速と低慣性のために設計されたブラシレス DC モーターです。
エンコーダーまたはリゾルバー:出力軸の実際の位置を測定します。解像度は重要です。1 回転あたりのカウントが高いほど、より細かい位置決めが可能になります。
コントローラ:目標位置とフィードバック信号を比較します。誤差を計算し、ドライバーに修正コマンドを送信します。
ドライバー/アンプ:低電力制御信号をモーターを駆動する高電力電流に変換します。
ギアボックス (オプション):速度を下げてトルクを増加させます。多くのサーボ アニメーションはギアボックスをスキップしますが、実際のアプリケーションではギアボックスに大きな影響を与えます。トルク出力そしてバックラッシュ .
サプライヤーを評価するときは、エンコーダーの解像度、コントローラーの更新速度、ギアボックスのバックラッシュの仕様を尋ねてください。これらの数値によって、アニメーション化されたモーションがセットアップで実際の精度に変換されるかどうかが決まります。
アニメーションでは分からないこと
サーボ ステアリング アニメーションは教育ツールであり、パフォーマンスを保証するものではありません。通常省略されるものは次のとおりです。
整定時間:システムが目標位置に到達してから振動を停止するまでにかかる時間。これは、高速のピックアンドプレース操作では重要です。
トルクリップル:モーターの回転に伴うトルクの変化。リップルが大きいと、低速時に振動や位置決め誤差が発生する可能性があります。
コギング:特定の位置でモーターを躊躇させる磁気抵抗。一部のアニメーションは完全にスムーズな回転を前提としています。
熱の影響:モーターとドライバーは連続動作中に発熱し、抵抗が変化し、トルクが低下する可能性があります。アニメーションはこれを決して説明しません。
ケーブル管理:実際のシステムには、屈曲し、抵抗し、最終的には摩耗するケーブルが使用されています。アニメーションでは、ケーブルの疲労や信頼性への影響は示されません。
調達マネージャーにとって重要なことは明らかです。アニメーションやデータシートの図のみに基づいてサーボを選択しないでください。必ずリクエストしてくださいモーションコントロール仕様動的応答データと熱制限を含む負荷下でのデータ。
サーボステアリング性能の比較方法
アニメーションでどちらも見栄えの良い 2 つのサーボ システムを比較する場合は、構造化された比較表を使用します。実際のアプリケーションに影響を与えるパラメータに注目してください。
この表を使用して見積もりを比較します。サプライヤーが整定時間またはトルクリップルのデータを提供できない場合は、危険信号として扱ってください。あサーボモーター仕様書これらの値をリストする必要があります。そうでない場合は、書面で要求してください。
サーボステアリングモーションに関するよくある質問
Q: サーボ ステアリング アニメーションは実際の速度と加速度を示しますか?
いいえ、ほとんどのアニメーションは時間が正確ではありません。これらは、実際の速度プロファイルではなく、位置制御の概念を示しています。最大速度と加速度については、必ずデータシートを確認してください。
Q: アニメーションから位置精度を判断できますか?
いいえ。精度はエンコーダの分解能、コントローラの調整、機械的剛性によって決まります。アニメーションではこれらの変数をシミュレートできません。メーカーに再現性テストレポートをリクエストしてください。
Q: サーボが時々ターゲットをオーバーシュートするのはなぜですか?
オーバーシュートは、コントローラーのゲインが高すぎる場合、または負荷慣性がモーターの調整範囲を超えた場合に発生します。アニメーションではチューニングの調整は表示されません。サプライヤーと協力して、正しい PID パラメータを設定してください。
Q: 荷重はアニメーションで表示されるモーションにどのような影響を与えますか?
大幅。アニメーションは通常、無負荷または一定の軽負荷を想定しています。実際には、負荷を変更すると、加速度、整定時間、消費電力が変化します。見積もりを依頼するときは、必ず実際の負荷特性を指定してください。
Q: エンコーダ数が多いサーボは常に優れていますか?
いつもではありません。解像度が高くなると精度は向上しますが、データ処理時間とコストが増加します。多くの産業用アプリケーションでは、17 ビットまたは 20 ビットのエンコーダで十分な精度が得られます。解像度は、利用可能な最大値ではなく、必要な許容誤差に合わせてください。
Q: サーボアニメーションを見るときに購入者が犯す最も一般的な間違いは何ですか?
示されている滑らかな動きが実際の生産条件下で繰り返されると仮定します。必ずメーカーからの負荷テストまたはアプリケーション固有のシミュレーション データを使用して検証してください。
Q: ステアリングとリフティングに同じサーボを使用できますか?
ありそうもない。ステアリング用途では通常、低速で高トルクが必要ですが、リフトでは高速と保持トルクが必要です。特定の軸のデューティ サイクルとトルクの両方の要件を確認します。
Q: サーボのサプライヤーが信頼できるかどうかはどうすればわかりますか?
文書化されたテスト データ、リファレンス インストール、およびテクニカル サポートの利用可能性について問い合わせてください。信頼できるサプライヤーが提供しますカスタムサーボソリューションカタログ部分だけでなく、アプリケーションパラメータに基づいて。
アプリケーションに適したサーボの選択
サーボ ステアリング アニメーションを理解することが最初のステップですが、実際の選択にはより深い評価が必要です。まず、負荷 (質量、慣性、摩擦、必要な加速度) を定義します。次に、デューティ サイクル、つまり 1 分間に何回移動するか、どの角度で、どのような滞留時間を設定するかを決定します。
次に、テクニカル サポート、ドキュメントの品質、テスト データの共有の意欲に関してサプライヤーを比較します。データシートとアニメーションのみを提供するサプライヤーは避けてください。アプリケーションの詳細について質問し、チューニング戦略を推奨し、提供してくれる人を探します。モーションコントロールアプリケーションガイダンス。
最後に、総所有コストを考慮します。低価格のサーボは、エンコーダの分解能、熱マージン、または長期的な信頼性に必要な品質を備えていない可能性があります。潜在的なダウンタイム、交換コスト、メンテナンスの労力を考慮に入れます。
新しいモーション コントロール システムを評価している場合は、負荷パラメータと動作条件を次の宛先に送信してください。キロパワーサーボアプリケーションのレビュー用に。同社のエンジニアリング チームは、互換性を確認し、正しいモーターとドライバーの組み合わせを推奨し、アニメーションで省略されたパフォーマンス データを提供できます。
更新時間:2026-07-08


