
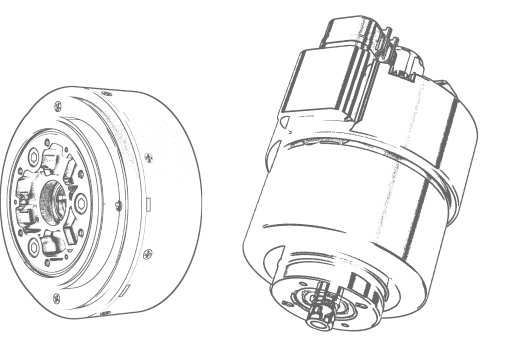


テクニカルサポート


発行済み 2026-01-19
想像してみてください。あなたは高度な機械装置を組み立てており、サーボ モーターは動作し、ステアリング ギアも指示に従って回転していますが、常に何かがおかしいと感じています。応答速度は半拍遅く、位置決め精度は少し悪く、動作中に時々異音が発生します。こうした細かい問題により、プロジェクト全体の進捗が滞り、「もっとスマートな制御方式に変更すべきではないか」と疑問に思う人もいるかもしれません。
はい、従来のマイクロコントローラーの開発方法は、昔ながらのラジオのチューニングに似ている場合があります。周波数を手動でゆっくりと見つける必要があり、負荷や環境条件がわずかに変化した場合は、再度チューニングする必要があります。モーター制御をより簡単かつ「適応的」にする方法はありますか?今日はそれについて話します。
おそらく、あなたは次のような状況に遭遇したことがあるのではないでしょうか。ロボット アームが物体を掴むとき、その力は突然強くなったり、弱くなったりします。自動生産ラインのベルトコンベアの速度が変動することがあります。あるいは、単純な回転プラットフォームであっても、毎回停止位置にわずかなずれが生じます。これらの問題の背景には、多くの場合、モーター自体の品質が悪いのではなく、制御ロジックが複雑なシナリオに追いつけないことが考えられます。
従来の開発モデルは通常、最初に基礎となるドライバーを作成し、次に PID パラメーターを調整し、次にテストと修正を繰り返します。これには多くの時間がかかり、特定の動作条件下でのみ問題が解決される可能性があります。新しい環境に移ったら、また最初からやり直す必要があります。これは、新しいタスクを実行するたびに車輪を再発明するようなもので、非効率的であり、隠れた危険が潜んでいる可能性があります。
違う考え方をしてみてはどうでしょうか?制御ロジックをモジュール化してサービス指向にし、ビルディングブロックのように柔軟に組み合わせることができたらどうなるでしょうか?
近年、ソフトウェア分野で普及しつつある「マイクロサービス」という概念は、実はハードウェア制御に新たな発想をもたらす可能性があります。簡単に言うと、複雑な制御タスクは複数の独立した小さなサービスに分割されます。たとえば、1 つのサービスは位置閉ループを担当し、1 つのサービスはトルク制御を担当し、別のサービスは通信プロトコルの変換を担当します。これらは独立して実行され、軽量な方法で通信および共同作業を行います。
この利点は明らかです。まず、柔軟性が向上しました。速度ループ応答などの特定の機能を調整する場合、システム全体を変更する必要はなく、対応するサービス モジュールを変更するだけで済みます。第二に、信頼性が向上します。サービスに障害が発生しても、システム全体が麻痺することはなく、他のモジュールは引き続き動作します。第三に、反復が高速になります。毎回最初からやり直すことなく、モジュール単位でテストとアップグレードを行うことができます。
取るキロパワーこのアイデアを実際の製品に取り入れたサンプル マイクロサービス アプリケーションを例に挙げます。これは単にモーターやドライバーを販売するだけではなく、オプションの機能メニューと同じくらい直感的に開発できるように、すでに構築されているマイクロサービス アプリケーション フレームワークのセットを提供することを目的としています。
デバッグ時間が大幅に短縮されます。以前は、多軸の協調動作が安定するまでに数週間かかったかもしれません。現在、事前に設定されたサービスの組み合わせにより、スムーズな運用の効果を数日で確認できます。多くの共通および通信許可がすでに封入されているため、ご自身で手続きを行うだけで済みます。
Stronger adaptability: In the face of different load changes or external interference, parameters between microservices can be dynamically adjusted, which is equivalent to adding "adaptive" capabilities to the system.たとえば、ロボット アームが異なる重さの物品を持ち上げると、トルク制御サービスが自動的に一致するため、手動でモードを切り替える必要がなくなります。
メンテナンスが容易になります。どのリンクをアップグレードまたはトラブルシューティングする必要があるか、システム全体に影響を与えることなく、特定のサービス モジュールを見つけることができます。これは、長期間の稼働が必要な産業用機器の計画外のダウンタイムが減少することを意味します。
実際に使ったことのある友人は、「昔は巨大な交響楽団を指揮するようなもので、各奏者を個別に指導する必要があったが、今はオーケストラをいくつかのアンサンブルに分けているようなもので、各グループが暗黙のうちに協力できる。指揮者は大まかな方向性を把握するだけでいい」と例えてくれた。
これは多くの人にとって初めての反応かもしれません。結局のところ、「マイクロサービス」というとかなり技術的に聞こえます。しかし実際には、優れたデザインは複雑なものをシンプルにする必要があります。
重要なのは、その製品が「箱から出してすぐに使える」かどうかです。たとえば、ハードウェアの接続方法、サービス パラメータの変更方法、実行ステータスの監視方法を示す明確な例はありますか?正確な位置決め、同期した動き、力制御による相互作用など、一般的に使用される機能シナリオがテンプレートになっていて、そこからすぐに学習できるようになりましたか?
キロパワーここでのアプローチは、ハードウェア配線からソフトウェア構成までの詳細なリファレンスを備えた完全なサンプル アプリケーションを提供することです。コードを最初から書くのではなく、すでに実行されているフレームワーク上でカスタマイズします。まるで素敵な装飾が施された家をプレゼントしてくれるようなものです。家具のレイアウトや装飾スタイルを調整するだけで、水、電気、防水などの基本的な工事について心配する必要はありません。
もちろん、アーキテクチャがどれほど優れていても、実際に検証する必要があります。機械制御の分野で最も重要なことは、安定性、精度、速度のいくつかの点にすぎません。安定とは長期間信頼できる動作を指します。正確とは位置決め精度が高く再現性が良いことを指します。高速とは応答が速く遅延が少ないことを指します。
これらの指標はパンフレットのデータに依存するだけでなく、実際のシナリオでのパフォーマンスにも依存します。たとえば、何百時間も連続して作業した後、パフォーマンスの低下はありますか?電源変動や温度変化でも制御効果は安定しますか?突然の負荷衝撃に直面した場合、システムはその外乱を迅速に吸収できますか?
したがって、この種のソリューションを評価するときは、「もしも」をいくつか考えてみましょう。動作条件がより厳しくなったとしても、それでも対処できるでしょうか?将来的に新しい機能を追加したい場合、修正費用は高額になりますか?問題が発生した場合、トラブルシューティングは簡単ですか?
テクノロジーの進歩の本質は、ツールを人々のニーズにより適合させることです。手動調整から自動適応へ、単一ファームウェアからモジュラーサービスへ、モーター制御の分野も同様の進化を遂げています。核となる目標は常に変わっていません。それは、マシンをより従順にし、開発をより安心して、プロジェクトをよりスムーズにすることです。
場合によっては、元の思考の枠組みから抜け出して、新しい整理方法を試してみると、それまで行き詰まっていた問題が突然スムーズに解決することがあります。これはテクノロジーのアップグレードであるだけでなく、同じ基本的な問題を何度も解決するのではなく、価値が生み出されることに時間を費やすという働き方でもあります。
プロジェクトが複雑な制御ロジック、長いデバッグ サイクル、不十分な適応性などの課題に直面している場合は、マイクロサービス アーキテクチャがもたらす違いを検討してみるとよいでしょう。結局のところ、機械をスムーズに動かす裏には、効率と精度の徹底した追求もあります。
2005年に設立され、キロパワーは、中国広東省東莞に本社を置く、コンパクトモーションユニットの専門メーカーです。 Kpower は、モジュール式ドライブ技術の革新を活用して、高性能モーター、高精度減速機、マルチプロトコル制御システムを統合し、効率的でカスタマイズされたスマート ドライブ システム ソリューションを提供します。 Kpower は、スマート ホーム システム、自動エレクトロニクス、ロボティクス、精密農業、ドローン、産業オートメーションなどのさまざまな分野をカバーする製品で、世界中の 500 を超える企業クライアントにプロフェッショナルなドライブ システム ソリューションを提供してきました。
更新時間:2026-01-19


