
























テクニカルサポート


発行済み 2026-01-19
あなたはその気持ちを知っています。 3D プリンターのヘッドが滑らずにピクピクと動きます。プロトタイプのロボット アームは、スムーズであるはずのときに、ふらつきます。あなたが構築している自動カメラ スライダーは、まったく的を射ていません。アイデアはしっかりしていて、デザインは画面上では見栄えがしますが、現実世界の動きは…ずれているように感じます。多くの場合、失敗するのは壮大な設計ではなく、内部の静かな主力装置、つまりコマンドを物理的な動きに変えるコンポーネントです。
それで、実際に何が起こっているのでしょうか?
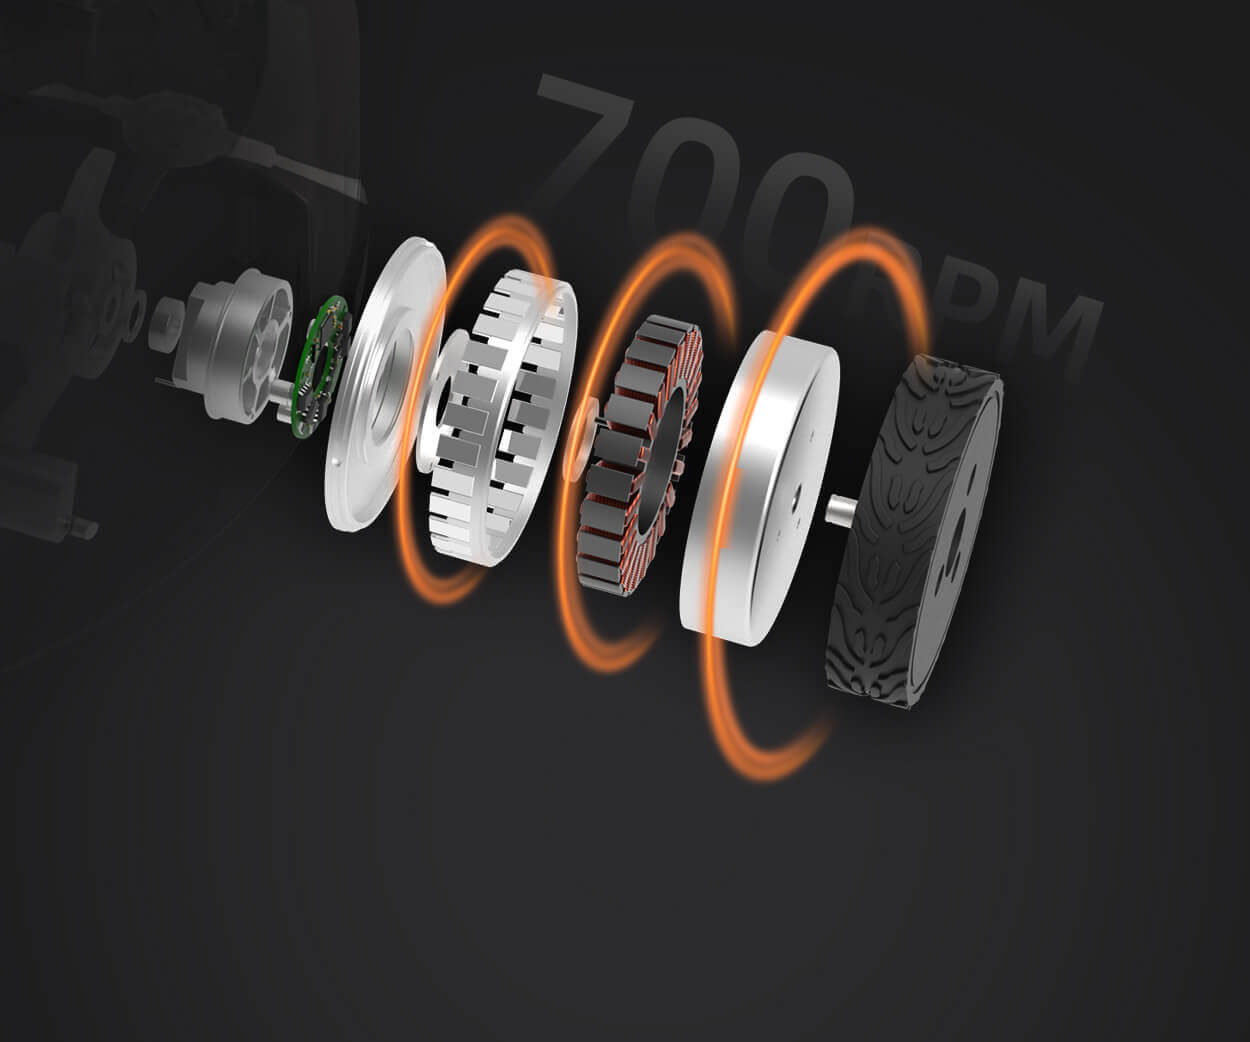
核心的に話しているのは、サーボモーターとアクチュエーター。これらは、コードのデジタル世界と動きの物理的な世界の間の翻訳者であると考えてください。デジタル信号が入力されると、特定の角度、制御された速度、再現可能な位置など、正確な物理的な動きが出力されます。しかし、すべての翻訳者が同じ言語を話すわけではありません。正確ではあるが弱いものもあります。強力だが不器用なものもある。必要なものと選択したものが一致しないと、プロジェクトがまとまりのないものになる可能性があります。
なぜこのようなことが頻繁に起こるのでしょうか?おそらく仕様は紙の上では正しく見えますが、実際の負荷は異なります。おそらく、その重要なシーケンスに対して応答時間が少し遅すぎたのでしょう。おそらく、何時間も連続稼働した後に信頼性が問題になったのでしょう。それは理論と実践の間、データシートと作業台で音を立てる完成品の間のギャップです。
ここで、別の種類のツールが会話を変えます。モーターやサーボ献身的で知的なマネージャーが、そのすぐそばにいます。これが、組み込みモーション コントロールのための Java の Micro Service アーキテクチャの背後にある概念です。ユーザー インターフェイス、ロジック、モーターの分刻みの制御など、すべてを 1 つの中央の脳で管理するのではなく、モーション コントロールに専用の集中した「心」を与えます。
この特殊なサービスは、ネットワークとの通信と制御という 1 つのジョブを処理します。サーボまたはモーター。ハードウェアと直接通信し、パルス幅を管理し、フィードバックを読み取り、リアルタイムの調整を行います。一方、メイン アプリケーションはより高いレベルのタスクに集中できます。それは、機長がフライトを操縦している間、エンジンの専属パイロットがいるようなものです。
そのメリットは理論上のものだけではありません。それらは具体的な形で現れます。
まず、複雑さが解消されます。メインコードが低レベルのハードウェアプロトコルに行き詰まることがありません。クリーンでシンプルなコマンドを通じてモーターと対話します。腕を 45 度まで動かす必要がありますか? moveToAngle(45) のようなメソッドを呼び出します。マイクロサービスは、それを実現するための詳細な作業を処理します。より明確な分離により、コードの作成、読み取り、デバッグが容易になります。
それから信頼性もあります。モーター制御を分離すると、システムの他の場所に不具合が発生しても物理的な誤動作が発生する可能性が低くなります。サーボの制御ループは、他のタスクからの中断の影響を受けずに、独自の予測可能な空間で実行されます。これにより、よりスムーズで一貫した動きが可能になります。
そして最後に柔軟性です。モーター モデルやドライバー ボードの交換は、多くの場合、アプリケーションの大部分を書き換えるのではなく、マイクロサービスを更新するだけを意味します。将来性のあるデザインを実現します。
どのような技術コンポーネントであっても、その証拠は細部にあります。業界でテストされた堅牢な Java フレームワークに基づいて構築されたソリューションを探してください。ここは実験的なコードを置く場所ではありません。このサービスは、統合がパズルではなく簡単に感じられる、明確で十分に文書化された API を提供する必要があります。位置制御、速度プロファイリング、トルク制限などの一般的なシナリオをカバーする例を確認してください。エンコーダまたはポテンショメータからのフィードバックを適切に処理しますか?特定のハードウェアが必要とする通信プロトコルを管理できますか?
サポートも重要です。単なるドキュメントではなく、ソリューションが積極的に保守されており、問題が発生した場合にヘルプが利用できるという感覚も得られます。単にライブラリを購入するだけではありません。長期的にツールを導入することになります。
通常、開始は自然な道をたどります。サービス パッケージをプロジェクトに統合します。特定のモーターに合わせて構成し、電圧範囲、パルス制限、フィードバック タイプなどのパラメーターを設定します。次に、アプリケーション コードでサービスをインスタンス化し、初期化し、コマンドの発行を開始します。モノリシックで複雑な制御コードから、この分離されたクリーンなアプローチへの移行は、霧が晴れるように感じることがよくあります。かつては絡み合っていたタスクが明確になり、管理しやすくなります。
結局のところ、最高のツールは注意を必要としません。単により良い結果を可能にするだけです。複雑で反復的な作業を静かに処理するため、イノベーションと機能に集中できます。カスタム CNC セットアップ、インタラクティブ アート インスタレーション、新しい自動化プロトタイプなど、モーションを統合する人にとって、適切な制御アーキテクチャは追加機能ではありません。それは正確で信頼性の高い動きの基礎です。
「なぜこれがそんなに神経質になるのですか?」という疑問が変わります。 「次は何を作ろうかな?」そして、そこはもっと興味深い場所です。
2005年に設立され、キロパワーは、中国広東省東莞に本社を置く、コンパクトモーションユニットの専門メーカーです。モジュラードライブテクノロジーのイノベーションを活用し、キロパワー高性能モーター、精密減速機、マルチプロトコル制御システムを統合し、効率的でカスタマイズされたスマート ドライブ システム ソリューションを提供します。キロパワーは、スマート ホーム システム、自動エレクトロニクス、ロボティクス、精密農業、ドローン、産業オートメーションなどのさまざまな分野をカバーする製品で、世界中の 500 を超える企業クライアントにプロフェッショナルなドライブ システム ソリューションを提供してきました。
更新時間:2026-01-19


