



























SUPORTE TÉCNICO


Publicado 2026-09-19
Resposta rápida
Um circuito simples de acionamento de motor BLDC converte a entrada CC em formas de onda trifásicas para girar um motor sem escova. Você precisa de um controlador ou driver IC dedicado, seis MOSFETs de potência (ou uma ponte trifásica), seis sensores de efeito Hall e uma fonte DC. O controlador lê a posição do rotor, percorre uma tabela de comutação a cada 60° elétricos e modula cada fase com PWM para definir o torque e a velocidade. O circuito funciona quando a sequência de fase, o tempo morto e o tempo do acionamento do portão estão corretos. Se algum desses três estiver desligado, o rotor trava, salta ou entra em curto no FET. Antes de preparar um quadro, confirme seuservoseleção do motorerequisitos de torqueentão o driver combina com o motor desde o início.
Introdução
Você tem um motor sem escova, uma fonte de 24 V e uma placa de ensaio com seis FETs. O motor não girará. Ou ele dispara em rajadas, ou uma fase esquenta e um transistor falha. Na maioria dos casos, a causa raiz é uma de três coisas: um sensor Hall conectado à fase errada, falta de tempo morto entre chaves complementares ou sinais de acionamento de porta que ignoram a condução do diodo corporal. UMcircuito simples de driver de motor bldcé um problema de temporização disfarçado de diagrama de fiação. Abaixo está como construir, verificar e protegê-lo sem queimar uma placa.
Como o circuito simples realmente funciona
Seis MOSFETs de canal N formam três pernas de meia ponte. A qualquer instante, uma chave superior e uma inferior conduzem, alimentando corrente através de duas fases do motor enquanto a terceira flutua. O controlador decodifica as seis entradas Hall em uma tabela de comutação de seis estados e percorre-a conforme o rotor gira. Em uma variante sem sensor, o cruzamento zero back-EMF substitui as entradas Hall, mas você ainda precisa de uma velocidade mínima antes que o algoritmo seja ativado.
A variável que você controla é o serviço PWM em cada fase ativa. Maior serviço significa mais torque; a janela do ângulo de comutação significa mais velocidade. Se o seuaplicações de controle de movimentoexija uma inicialização suave e sem travamentos, adicione uma rampa de partida suave e um loop de limite de corrente desde o primeiro pulso.
Escolhendo seus componentes
Comece com a tensão nominal e a corrente de pico do motor. Sua fonte DC deve exceder o back-EMF na velocidade máxima em 10–15%. A classificação MOSFET Vds precisa de uma margem de 2× sobre a tensão de alimentação. A corrente de acionamento da porta deve carregar a capacitância da porta FET dentro de um período PWM, normalmente abaixo de 50 µs a 16 kHz.
Um IC driver trifásico dedicado reúne os seis FETs discretos e gate-drives em um chip. Paramicroservocargas abaixo de 200 W, um único IC cuida de todo o estágio de potência. Acima disso, FETs discretos com uma placa gate-driver separada proporcionam espaço térmico. Antes de se comprometer com um layout de PCB, verifique a resistência térmica do cobre em relação à temperatura máxima de junção do FET.
Erros de fiação que matam protótipos
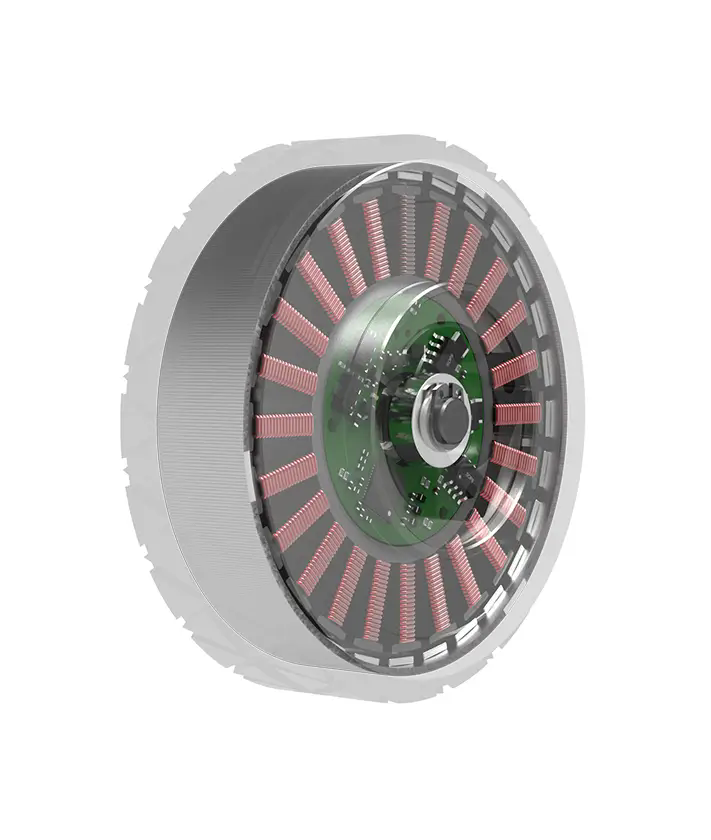
Três falhas são responsáveis pela maioria das placas danificadas. A fiação reversa do Hall inverte a mesa de comutação e o motor para ou funciona para trás. O tempo morto omitido permite que ambos os FETs em uma perna sejam ligados ao mesmo tempo, criando um caminho direto de fornecimento para terra. E um aterramento compartilhado entre as seções lógica e de potência injeta ruído de comutação nas entradas Hall e PWM, causando falhas intermitentes.
Antes de aplicar energia, analise cada saída do gate. Confirme se nenhum sinal superior e inferior na mesma perna está alto simultaneamente. Peça ao seu fornecedor de motor um diagrama de pinagem Hall e uma especificação de frequência PWM mínima para que a placa do driver corresponda no primeiro dia.
Perguntas antes de fazer o pedido
P: Posso usar um IC de driver de motor universal para um motor BLDC?
R: Não. Os drivers CA universais não possuem lógica de comutação trifásica e entradas de sensor Hall. Você precisa de um driver ou firmware BLDC dedicado que gere você mesmo a sequência de seis etapas.
P: E se eu ignorar os diodos de roda livre e confiar nos diodos corporais?
R: Os diodos corporais carregam contragolpe em um protótipo de baixa potência, mas sua queda direta desperdiça calor e limita a eficiência. Para serviço contínuo ourequisitos de torqueacima de alguns watts, adicione caminhos Schottky discretos ou use um driver IC com roda livre integrada.
P: Como verifico o circuito antes de conectar o motor?
R: Ligue a placa, gire o rotor manualmente e observe os seis traços do portão em um osciloscópio. A sequência deve passar de forma limpa por todos os seis estados. Em seguida, conecte o motor em PWM baixo, confirme a direção e ouça se há saltos.
Fazendo a chamada certa para sua aplicação
Um driver BLDC funcionando é um problema térmico e de temporização tanto quanto elétrico. Antes de finalizar uma placa ou fazer um pedido de componente, combine a tensão de alimentação, as classificações FET e a estratégia PWM com o ciclo de trabalho real do motor. Se você ainda está comparando opções ou precisa de um design de referência que combine compotência servoprodutos de acionamento, nossa equipe de engenharia pode revisar a folha de dados do seu motor e sugerir uma topologia de driver que se ajuste ao seu envelope de potência e circuito de controle. Envie suas especificações ou uma breve nota de aplicação e analisaremos com você o tempo de comutação, as margens térmicas e os recursos de proteção, um item de cada vez.
Hora de atualização: 19/09/2026

Entre em contato com o especialista de produtos da Kpower para recomendar um motor ou caixa de engrenagens adequado para o seu produto.


