



























SUPORTE TÉCNICO


Publicado 2026-07-06
01Resposta rápida
Para configurar um microservocom Arduino, conecte oservofio de sinal a um pino digital compatível com PWM (geralmente pino 9), fio de alimentação a 5 V e aterramento a GND. Carregue um esboço simples de varredura ou controle de posição usando oservo.h biblioteca. Esta configuração permite controle angular preciso de 0 a 180 graus, ideal para robótica, protótipos de automação e aplicações de controle de movimento. No entanto, as limitações de potência e os requisitos de torque devem ser considerados, especialmente quando se utilizam múltiplos servos ou rotação contínua.
02Introdução
Você tem um projeto que precisa de movimento preciso, mas o mecanismo trava, o ângulo muda ou o servo simplesmente não responde. Esta é uma frustração comum ao integrar umMicro Servocom Arduino pela primeira vez. O problema raramente é o hardware. Mais frequentemente, é um erro de fiação, energia insuficiente, uso incorreto da biblioteca ou um mal-entendido sobre o tempo do sinal PWM. Para engenheiros, amadores e equipes de prototipagem, cada hora gasta na depuração de uma configuração básica de servo é tempo perdido na aplicação real – seja um braço robótico, uma montagem de câmera pan-tilt ou uma válvula automatizada. Este guia percorre as etapas exatas para obter umMicro Servofuncionando de forma confiável e o que verificar quando isso não acontecer.
03Índice
1. O que você precisa antes de começar
2. Fiação de umMicro Servopara Arduino
3. Compreendendo o sinal de servocontrole
4. Escrevendo e enviando o código de controle básico
5. Problemas comuns e como resolvê-los
6. Considerações e Riscos de Energia
7. Escolhendo o Micro Servo Certo para o Seu Projeto
8. Especificações principais para comparar
9. Perguntas que os compradores costumam fazer sobre a configuração do servo
10. Fazendo seu primeiro projeto de controle de movimento funcionar
04O que você precisa antes de começar
Antes de escrever qualquer código, confirme se você possui estes componentes:
Uma placa Arduino (Uno, Nano, Mega ou compatível)
UMmicro servo(normalmente SG90, MG90S ou tipo 5V semelhante)
Fios de jumper (fêmea para macho para conexão da placa de ensaio)
Uma placa de ensaio ou conexão direta
Uma fonte de alimentação estável de 5 V (apenas USB pode não ser suficiente)
Muitos iniciantes presumem que o pino de 5V do Arduino pode alimentar qualquer servo. Isso nem sempre é seguro. Um micro servo típico consome 200–500 mA sob carga e os picos podem exceder 1 A. O regulador integrado do Arduino não foi projetado para corrente sustentada acima de 500 mA. Se o seu servo travar ou reiniciar a placa, a potência é a primeira variável a ser verificada.
05Conectando um Micro Servo ao Arduino
A maioria dos micro servos usa uma interface padrão de três fios:
Fio marrom ou preto: Terra (GND)
Fio vermelho: Potência (5V)
Fio laranja ou amarelo: Sinal (pino PWM)
Conecte da seguinte forma:
Use uma fonte de alimentação externa separada de 5 V se estiver executando mais de um servo ou se o servo estiver sob carga contínua. Nesse caso, conecte a alimentação do servo e o aterramento diretamente à fonte externa, e compartilhe apenas a linha de aterramento com o Arduino. Isso evita quedas de tensão que causam comportamento errático.
06Compreendendo o sinal de servocontrole
UMmicro servoé controlado por um sinal de modulação por largura de pulso (PWM). O servo espera um pulso a cada 20 milissegundos (50 Hz). A largura do pulso determina a posição:
Pulso de 1 ms → 0 graus
Pulso de 1,5 ms → 90 graus (centro)
Pulso de 2 ms → 180 graus
A biblioteca Arduino Servo.h lida com esses tempos automaticamente. Você não precisa gerar PWM manualmente, a menos que esteja trabalhando com um servo de rotação contínua ou com um modelo não padrão. No entanto, compreender esse sinal ajuda na solução de problemas. Se o servo se contrair ou se mover apenas parcialmente, a faixa de largura de pulso pode diferir do padrão de 1–2 ms. Alguns servos requerem 0,5–2,5 ms para alcance total.
07Escrevendo e fazendo upload do código de controle básico
Abaixo está um esboço mínimo para testar um micro servo. Ele varre de 0 a 180 graus e vice-versa.
#incluirServo meuServo; intpos = 0; void setup() { meuServo.attach(9); // Pino de sinal } void loop() { for (pos = 0; pos = 0; pos -= 1) { myServo.write(pos); atraso(15); } } Faça upload disso para o seu Arduino. O servo deve varrer suavemente. Caso contrário, verifique o seguinte em ordem:
1. Tensão da fonte de alimentação (medida no fio vermelho do servo)
2. Polaridade da fiação (energia invertida danifica servos)
3. Número do PIN noanexar()função corresponde à fiação
4. A biblioteca está incluída corretamente (Servo.h está pré-instalado)
Para um controle de posição preciso, substitua o loop de varredura pormeuServo.write(90);para definir um ângulo fixo. UsarmyServo.writeMicroseconds(1500);para controle de tempo em nível de microssegundos.
08Problemas comuns e como corrigi-los
Mesmo com a fiação correta, os servos podem se comportar de maneira imprevisível. Os problemas mais frequentes são:
Servo treme ou vibra: Frequentemente causado por energia instável ou ruído elétrico do motor. Adicione um capacitor eletrolítico de 100 µF a 470 µF entre 5V e GND próximo ao servo.
Servo não se move: Verifique se o fio de sinal está conectado a um pino compatível com PWM. No Arduino Uno, os pinos 3, 5, 6, 9, 10 e 11 suportam PWM. O pino 13 não.
Servo move apenas parte do alcance: A faixa de largura de pulso pode não ser padrão. UsarmeuServo.attach(9, 500, 2500);para definir larguras de pulso mínimas e máximas personalizadas.
Arduino é reiniciado quando o servo se move: O servo consome mais corrente do que a porta USB pode fornecer. Use uma fonte de alimentação externa de 5 V com capacidade de pelo menos 1 A.
Servo fica quente: Paralisação contínua ou sobretensão. Verifique se o servo está classificado para 5 V e reduza a carga mecânica se ele estiver lutando contra uma junta presa.
09Considerações e riscos de energia
O poder é o fator mais subestimado naservo motorprojetos. Um único micro servo sob carga de bloqueio pode consumir 700–1000 mA. Se você estiver executando dois ou três servos, a corrente total pode exceder 2 A. O pino de 5 V do Arduino, alimentado via USB, normalmente fornece apenas 500 mA.
Estratégia de energia segura :
Para 1 servo com carga leve: o pino Arduino 5V é aceitável para teste
Para 2+ servos ou operação contínua: Use uma fonte de alimentação 5V 2A+ separada
Sempre comum os aterramentos entre o Arduino e a fonte externa
Adicione um capacitor (100–470 µF) nas linhas de energia do servo para suavizar picos de corrente
Ignorar a energia pode danificar o regulador de tensão do Arduino, causar corrupção de dados ou paralisar o servo em um momento crítico da sua aplicação.
10Escolhendo o Micro Servo Certo para o Seu Projeto
Nem todos os micro servos são iguais. A seleção depende do torque, velocidade, tensão e material da engrenagem.
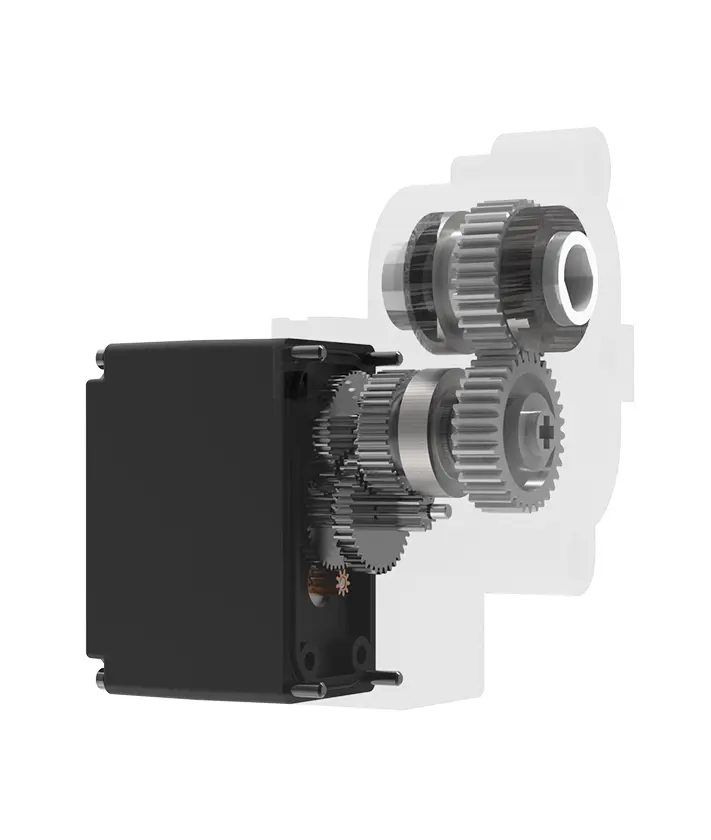
Servos de engrenagem de plástico(por exemplo, SG90): Leve e de baixo custo, adequado para aplicações de baixo torque, como pequenas montagens pan-tilt ou robótica leve. Eles se desprendem facilmente sob carga de choque.
Servos de engrenagens metálicas(por exemplo, MG90S): Mais pesado, mas muito mais durável. Adequado para aplicações onde o servo pode estar sujeito a vibrações ou forças externas, como braços robóticos ou robôs ambulantes.
Servos de rotação contínua: Modificado para girar livremente em ambas as direções. Útil para rodas ou correias transportadoras. Eles não podem manter uma posição fixa. O controle usa velocidade em vez de ângulo.
Para a maioria dos iniciantes, um micro servo padrão de 9g (SG90 ou equivalente) é suficiente para aprendizado e prototipagem. Para produção ou uso a longo prazo, consideresoluções servo personalizadascom engrenagens reforçadas ou maior torque de travamento.
11Especificações principais para comparar
Ao avaliar micro servos, compare os seguintes parâmetros:
Use esta tabela ao comparar servos de diferentes fornecedores. Um servo mais barato com torque menor pode causar atrasos no projeto se falhar sob carga. Um mais caroservo de engrenagem de metalpode economizar custos de substituição ao longo do tempo.
12Perguntas que os compradores costumam fazer sobre a configuração do servo
1. Posso alimentar um micro servo diretamente do pino 5V do Arduino?
Para um servo durante breves testes, sim. Para operação contínua ou múltiplos servos, use uma fonte externa de 5V. O regulador Arduino não pode sustentar corrente alta.
2. Por que meu servo se move apenas 90 graus em vez de 180?
Alguns servos têm uma faixa de rotação limitada. Verifique a ficha técnica. Alternativamente, a faixa de largura de pulso pode exigir ajuste usandomyServo.attach(pino,mín,máx) .
3. O que acontece se eu conectar o servo em 3,3V?
O servo pode não se mover ou pode mover-se lentamente. A maioria dos micro servos requer pelo menos 4,5 V para operar de maneira confiável. Usar 3,3 V pode causar travamento e superaquecimento.
4. Posso controlar vários servos com Arduino?
Sim. Cada servo precisa de um pino PWM separado. Usar váriosServoobjetos no código. Certifique-se de que o consumo total de corrente não exceda a capacidade da fonte de alimentação.
5. Como faço para um servo manter sua posição sem energia?
Os servos padrão não podem manter a posição sem energia. Para segurar uma carga, use um servo com conjunto de engrenagens metálicas e trava mecânica, ou adicione um mecanismo de freio separado.
6. Qual é a diferença entre servos analógicos e digitais?
Os servos analógicos usam um circuito de controle mais simples e respondem menos. Os servos digitais usam um sinal de controle de frequência mais alta, proporcionando resposta mais rápida e torque de retenção mais forte, mas consomem mais corrente.
7. Posso usar um micro servo para rotação contínua?
Os micro servos padrão são apenas de posição. Para rotação contínua, você precisa de um servo modificado ou de um servo de rotação contínua projetado especificamente. Modificar um servo padrão requer alterações internas de hardware.
8. Por que meu servo se contorce quando conectado ao Arduino?
Isso geralmente é causado por flutuações de energia. Adicione um capacitor nas linhas de energia. Se a contração persistir, verifique se há fiação solta ou servo com defeito.
9. Qual é o comprimento máximo do cabo para um micro servo?
Mantenha os cabos servo abaixo de 30–50 cm para uma transmissão de sinal confiável. Cabos mais longos podem introduzir ruído e queda de tensão. Use cabos blindados se extensões mais longas forem inevitáveis.
10. Preciso de uma placa servo driver para projetos básicos?
A biblioteca Arduino Servo lida com a geração PWM. Uma placa de driver só é necessária para servos de alta potência ou quando é necessário um tempo preciso para vários servos simultaneamente.
13Fazendo seu primeiro projeto de controle de movimento funcionar
Configurando ummicro servocom Arduino é uma tarefa simples quando você segue a fiação, alimentação e sequência de código corretas. As falhas mais comuns não são defeitos de hardware – são subestimação de potência, atribuição incorreta de pinos ou suposição de que todos os servos usam a mesma faixa de pulso.
Para passar do teste para um aplicativo real:
Comece com um único servo com alimentação externa
Verifique mecanicamente toda a amplitude de movimento antes de adicionar lógica de código
Adicione capacitores para estabilizar a energia
Teste sob carga esperada antes da montagem final
Use um multímetro para confirmar a tensão nos terminais servo
Se você estiver adquirindo servos para um protótipo de produção, solicite uma amostra ao seu fornecedor e teste-a sob suas condições reais de carga. Documente a faixa de largura de pulso, a corrente de bloqueio e a temperatura operacional. Essas medições orientarão suas decisões de projeto e evitarão falhas em campo.
Para equipes que avaliamaplicações de controle de movimentoou passar do protótipo à produção, é fundamental trabalhar com um fornecedor que forneça documentação técnica detalhada e desempenho consistente do servo. Não confie em especificações genéricas de listagens de mercado. Solicite os dados de teste reais para o lote que você está comprando.
Quando estiver pronto para seguir em frente, envie as especificações do projeto — incluindo requisitos de torque, tensão operacional e ciclo de vida esperado — para seu contato de engenharia. Uma revisão técnica da seleção do seu servo pode economizar semanas de retrabalho e evitar substituições dispendiosas em campo.
Hora de atualização: 06/07/2026

Entre em contato com o especialista de produtos da Kpower para recomendar um motor ou caixa de engrenagens adequado para o seu produto.


