


APOYO TÉCNICO


Publicado 2026-10-23
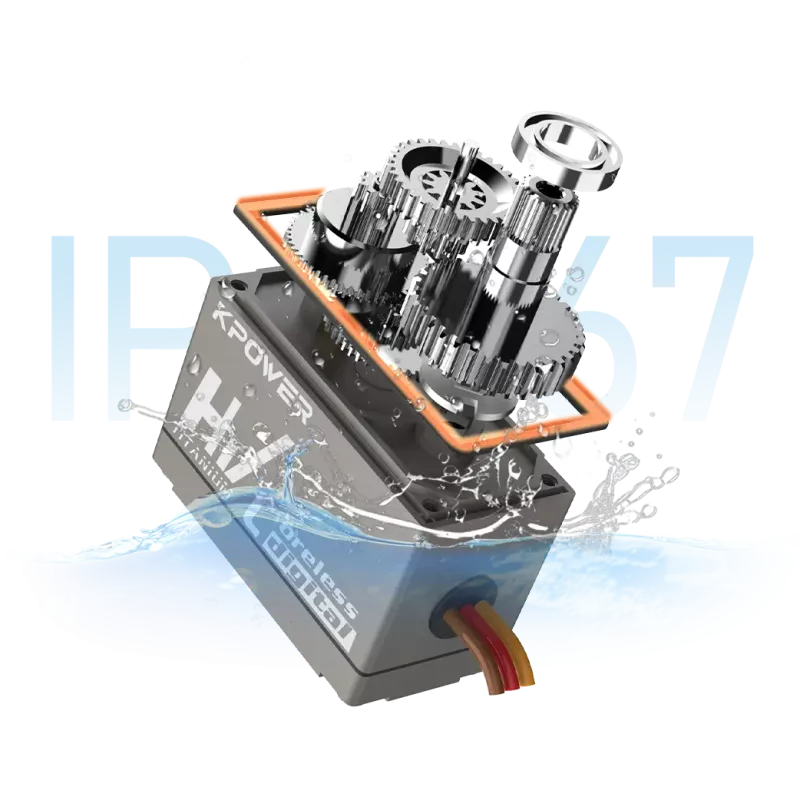
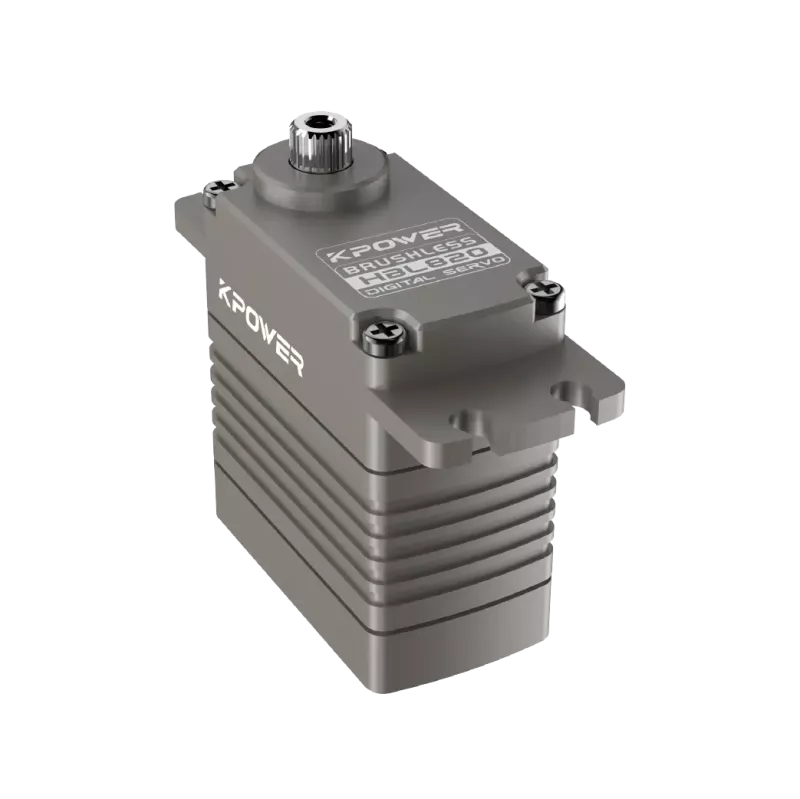
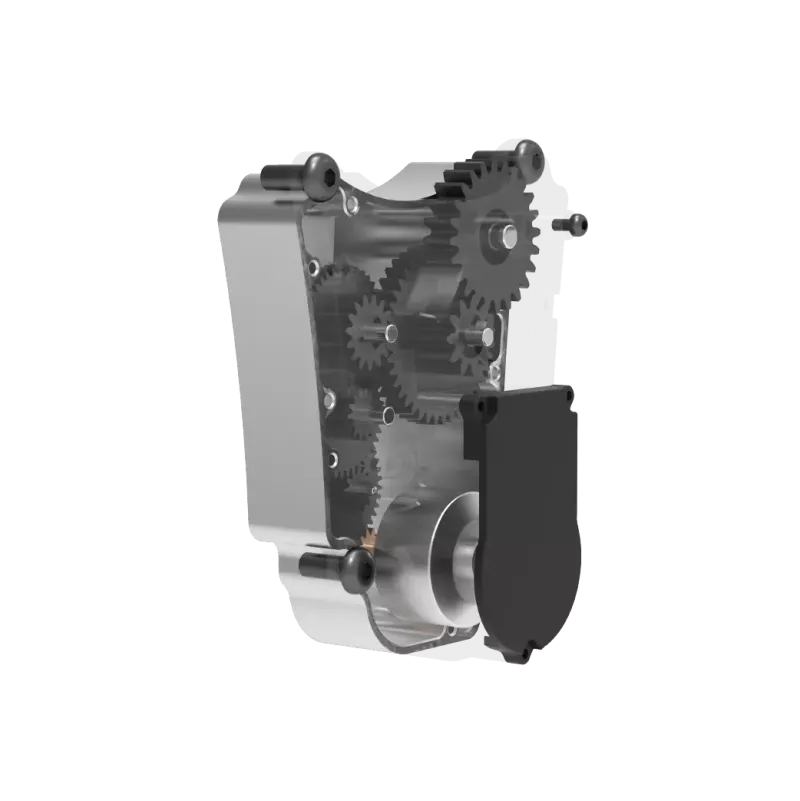
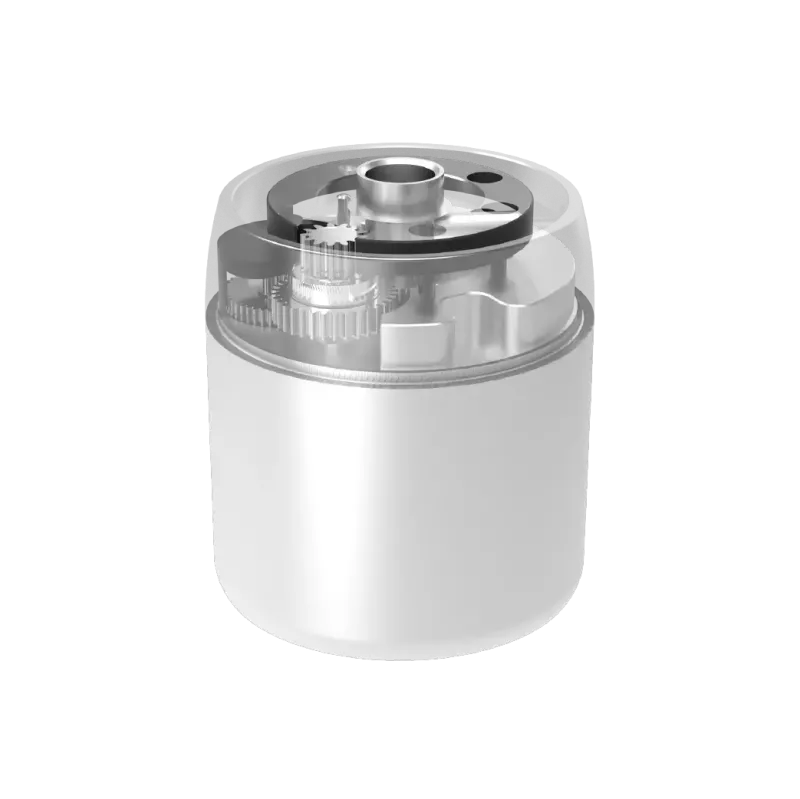
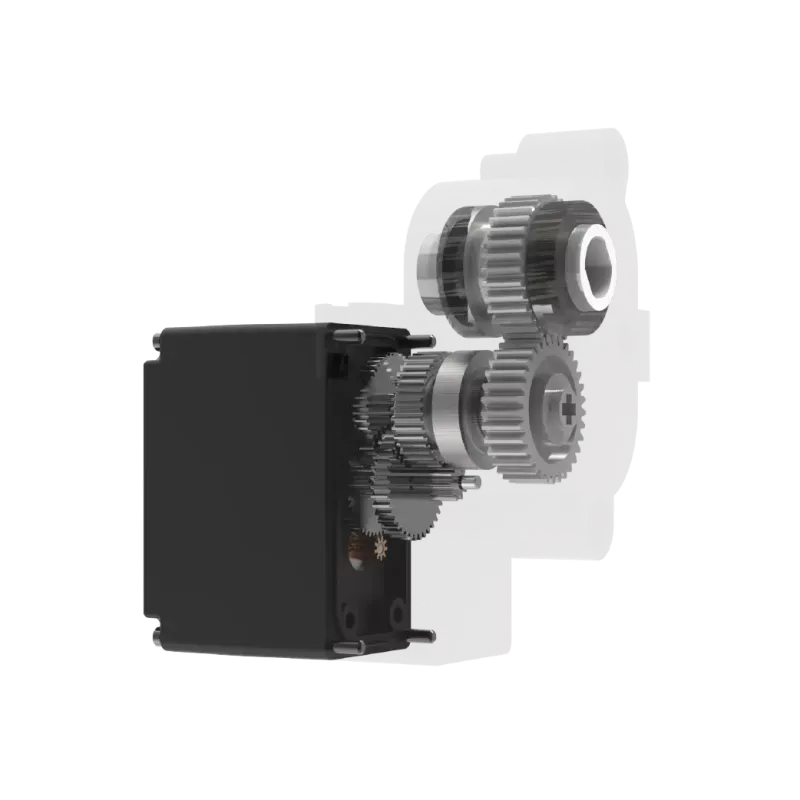
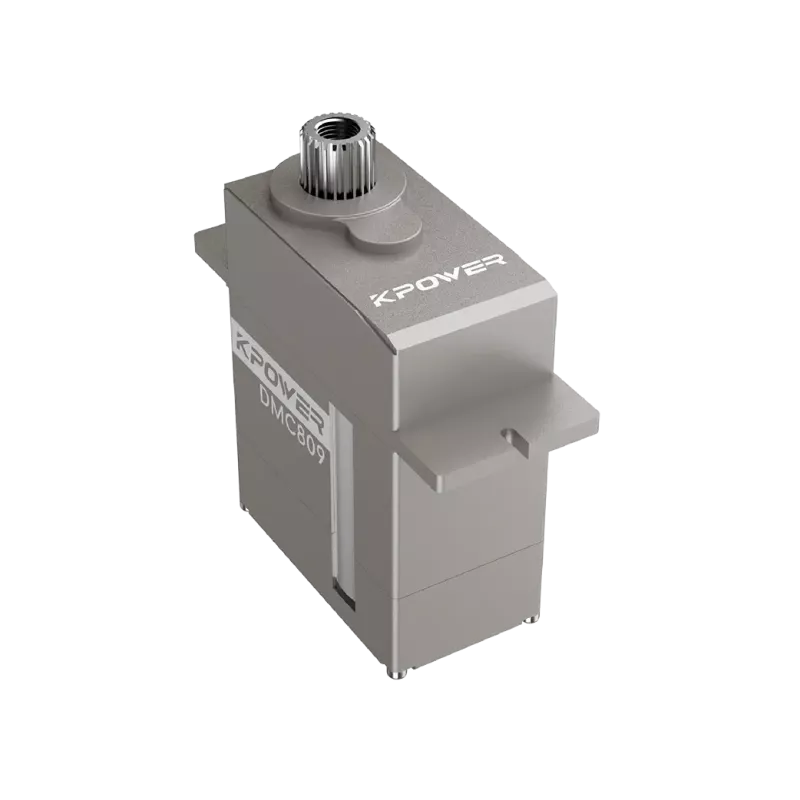
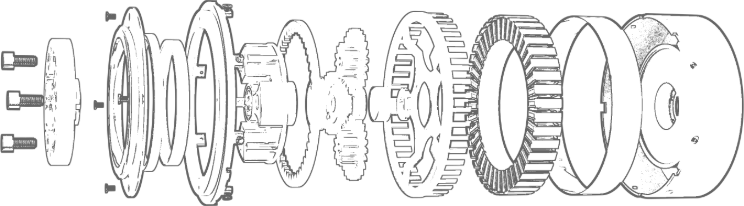
舵机的工作原理是控制电路接收信号源的控制信号并驱动电机旋转,齿轮减速组将电机的速度减小来放大相应减速比的力矩输出,电位器和齿轮减速组的末级一起转动,测量舵机轴实际转动的角度,控制板检测并根据电位器反馈判断舵机当前转动的角度,从而精准控制舵机转动到目标角度或保持在目标角度。

0.5ms对应极限角度(比如0°)
1.5ms对应居中位(比如90°)
2.5ms对应另一个极限角度(比如180°)
0.5ms对应最高速度的反转
1.5ms则是停止
2.5ms对应最高速度的正转

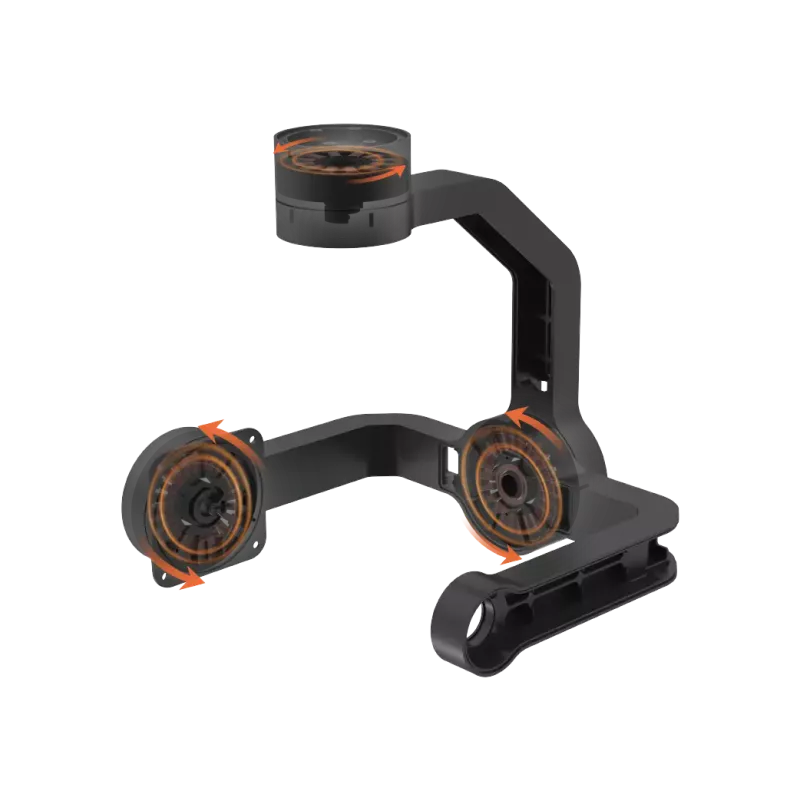
固定翼飞机控制的副翼、方向舵、升降舵;直升机控制斜盘倾角;遥控赛车的前轮转向;多旋翼无人机的稳定云台等。

人形双足机器人、仿生多足机器人、机械臂、灵巧手等。

智能门锁、窗台开合器、智能垃圾桶、宠物喂食机等。

Update Time:2026-10-23
Comuníquese con el especialista en productos de Kpower para recomendarle un motor o caja de cambios adecuado para su producto.


