
























SUPPORTO TECNICO


Pubblicato 2026-09-19
Risposta rapida
Un semplice circuito di pilotaggio del motore BLDC converte l'ingresso CC in forme d'onda trifase per ruotare un motore brushless. Sono necessari un controller o un circuito integrato driver dedicato, sei MOSFET di potenza (o un ponte trifase), sei sensori a effetto Hall e un'alimentazione CC. Il controller legge la posizione del rotore, passa attraverso una tabella di commutazione ogni 60° elettrici e modula ciascuna fase con PWM per impostare coppia e velocità. Il circuito funziona quando la sequenza di fase, il tempo morto e la temporizzazione del gate-drive sono corretti. Se uno qualsiasi di questi tre è disattivato, il rotore si blocca, salta o un FET va in cortocircuito. Prima di disporre una tavola, conferma la tuaservoselezione del motoreErequisiti di coppiaquindi il conducente si abbina al motore fin dall'inizio.
Introduzione
Hai un motore brushless, un'alimentazione a 24 V e una breadboard con sei FET. Il motore non gira. Oppure si accende a raffica, oppure una fase si surriscalda e un transistor si guasta. Nella maggior parte dei casi la causa principale è una di queste tre cose: un sensore Hall collegato alla fase sbagliata, tempo morto mancante tra interruttori complementari o segnali di gate-drive che ignorano la conduzione del diodo corporeo. UNsemplice circuito del driver del motore bldcè un problema di tempistica camuffato da schema elettrico. Di seguito è riportato come costruirlo, verificarlo e proteggerlo senza bruciare una scheda.
Come funziona realmente il circuito semplice
Sei MOSFET a canale N formano tre gambe a semiponte. In ogni istante un interruttore superiore e uno inferiore conducono, alimentando la corrente attraverso due fasi del motore mentre il terzo galleggia. Il controller decodifica i sei ingressi Hall in una tabella di commutazione a sei stati e la attraversa mentre il rotore gira. Nella variante senza sensori il passaggio per lo zero della EMF posteriore sostituisce gli ingressi Hall, ma è comunque necessaria una velocità minima prima che l'algoritmo si blocchi.
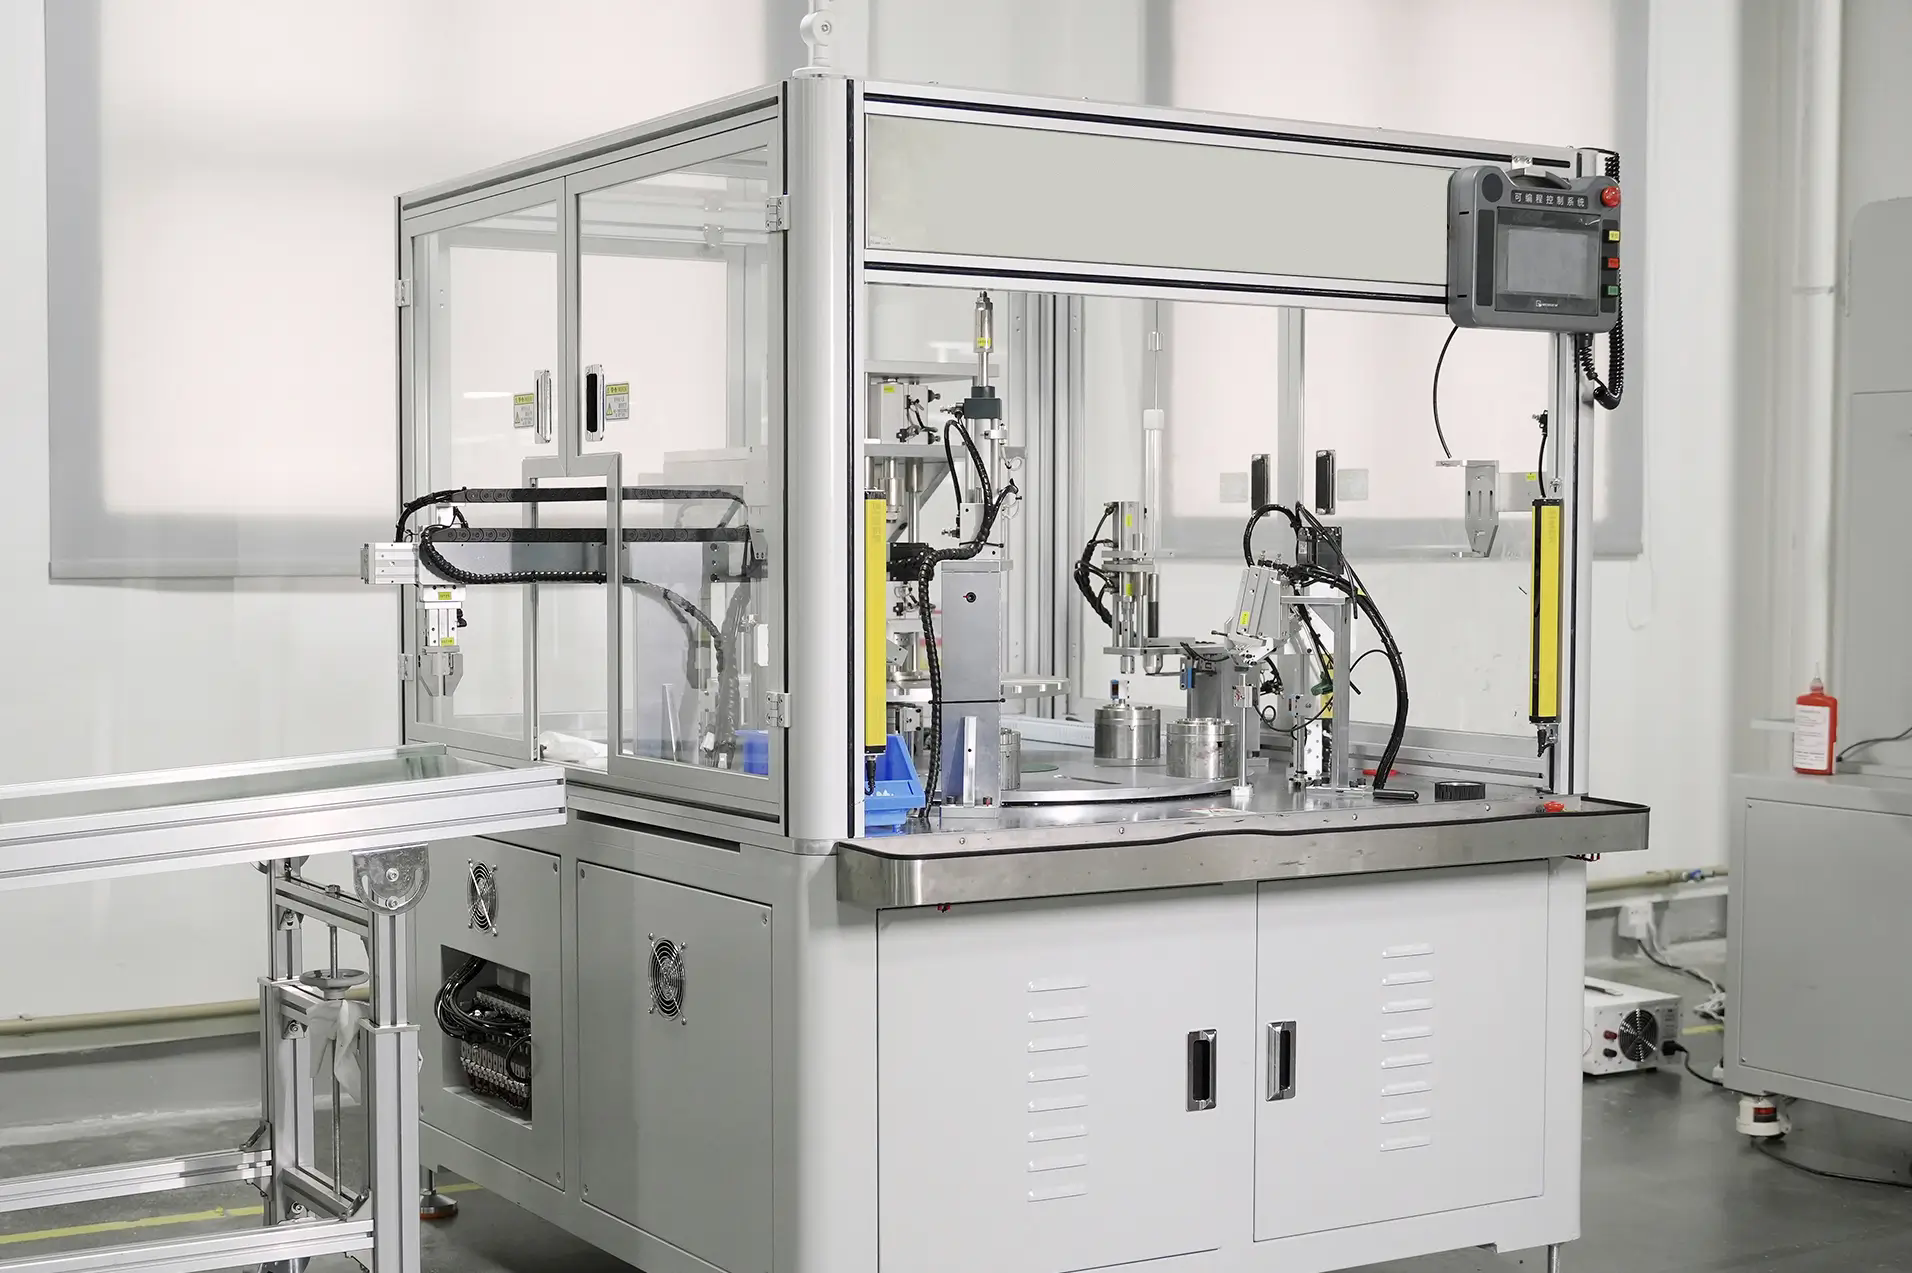
La variabile che controlli è il servizio PWM su ciascuna fase attiva. Un servizio più elevato significa più coppia; la finestra dell'angolo di commutazione significa più velocità. Se il tuoapplicazioni di controllo del movimentorichiedere un avvio regolare e senza stallo, aggiungere una rampa di avvio graduale e un anello di limite di corrente fin dal primo impulso.
Scelta dei componenti
Iniziare con la tensione nominale e la corrente di picco del motore. L'alimentazione CC dovrebbe superare la forza elettromotrice posteriore del 10-15% alla velocità massima. La classificazione Vds del MOSFET richiede un margine 2× rispetto alla tensione di alimentazione. La corrente del gate drive deve caricare la capacità del gate FET entro un periodo PWM, in genere inferiore a 50 µs a 16 kHz.
Un circuito integrato driver trifase dedicato comprime i sei FET discreti e comanda i gate in un unico chip. Permicroservocarichi inferiori a 200 W, un singolo circuito integrato gestisce l'intero stadio di potenza. Oltre a ciò, FET discreti con una scheda gate-driver separata offrono margine termico. Prima di impegnarsi in un layout PCB, controllare la resistenza termica del rame rispetto alla temperatura massima di giunzione del FET.
Errori di cablaggio che uccidono i prototipi
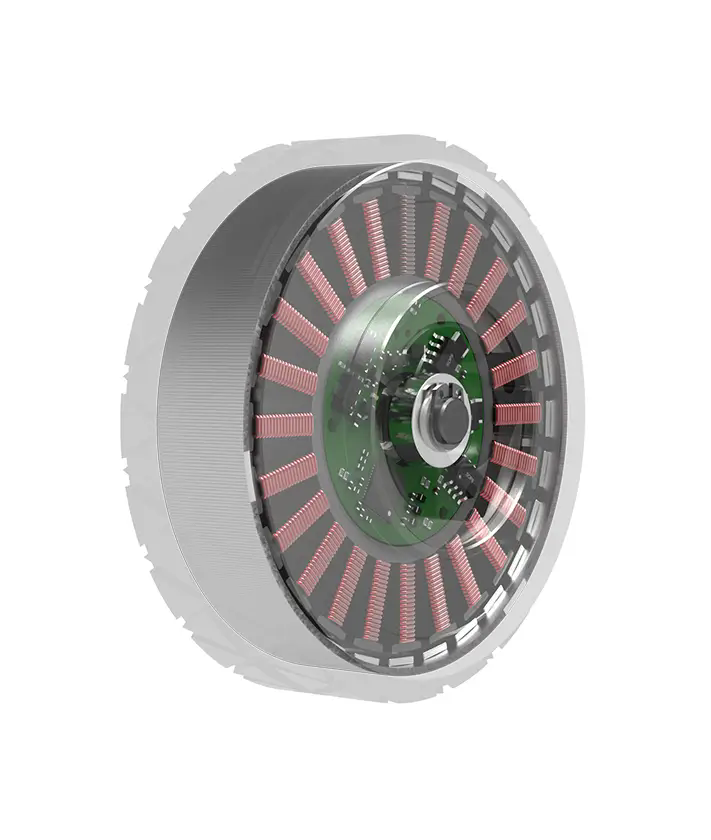
Tre guasti rappresentano la maggior parte delle schede danneggiate. Il cablaggio Reverse Hall ribalta la tabella di commutazione e il motore va in stallo o gira all'indietro. L'eliminazione dei tempi morti consente ad entrambi i FET di una tratta di accendersi contemporaneamente, creando un percorso diretto di rifornimento a terra. Inoltre, una terra condivisa tra le sezioni logica e di potenza inietta rumore di commutazione negli ingressi Hall e PWM, causando guasti intermittenti.
Prima di applicare l'alimentazione, esaminare ogni uscita del gate. Confermare che nessun segnale superiore e inferiore nella stessa gamba sia alto contemporaneamente. Chiedi al tuo fornitore del motore uno schema dei pin di Hall e una specifica di frequenza PWM minima in modo che la scheda del driver corrisponda il primo giorno.
Domande prima di ordinare
D: Posso utilizzare un CI driver motore universale per un motore BLDC?
R: No. I driver CA universali non dispongono di logica di commutazione trifase e ingressi per sensori Hall. È necessario un driver o firmware BLDC dedicato che generi autonomamente la sequenza in sei passaggi.
D: Cosa succede se tralascio i diodi a ruota libera e mi affido ai diodi body?
R: I diodi del corpo trasportano il contraccolpo in un prototipo a basso consumo, ma la loro caduta in avanti spreca calore e limita l'efficienza. Per servizio continuo orequisiti di coppiasopra pochi watt, aggiungi percorsi Schottky discreti o utilizza un driver IC con ruota libera incorporata.
D: Come verifico il circuito prima di collegare il motore?
A: Alimenta la scheda, fai girare il rotore a mano e osserva le sei tracce del cancello su un telescopio. La sequenza dovrebbe passare in modo pulito attraverso tutti e sei gli stati. Quindi collegare il motore a PWM basso, confermare la direzione e ascoltare i salti.
Effettua la chiamata giusta per la tua applicazione
Un driver BLDC funzionante è un problema termico e di temporizzazione tanto quanto elettrico. Prima di finalizzare una scheda o effettuare un ordine di componenti, abbinare la tensione di alimentazione, i valori FET e la strategia PWM al ciclo di lavoro effettivo del motore. Se stai ancora confrontando le opzioni o hai bisogno di un progetto di riferimento da abbinarekpower servoprodotti di azionamento, il nostro team di ingegneri può esaminare la scheda tecnica del motore e suggerire una topologia di driver adatta al proprio inviluppo di potenza e al circuito di controllo. Inviate le vostre specifiche o una breve nota applicativa e analizzeremo insieme a voi i tempi di commutazione, i margini termici e le funzionalità di protezione, un elemento alla volta.
Tempo di aggiornamento: 2026-09-19

Contatta lo specialista di prodotto Kpower per consigliare il motore o il riduttore adatto al tuo prodotto.


