



























SUPPORTO TECNICO


Pubblicato 2026-09-29
UNMotore DC spazzolato con encoderaccoppia un motore DC commutato con un sensore di feedback, tipicamente magnetico o ottico, per fornire dati di posizione e velocità in tempo reale. Ne hai bisogno quando il controllo CC ad anello aperto produce velocità incoerenti, posizionamento inadeguato o deriva della tolleranza su cicli ripetuti. L'encoder chiude il circuito, consentendo al controller di correggere continuamente il comportamento del motore. Prima di ordinare, verificare la risoluzione dell'encoder, l'interfaccia elettrica e se la classe termica del motore corrisponde al ciclo di lavoro effettivo. Una discrepanza in uno qualsiasi di questi tre parametri è la causa più comune di fallimento precoce del campo.
Incoerenza della velocità. Deriva della posizione. Parti che raggiungono la tolleranza al 30° ciclo e la mancano al 40°. Questi sono i sintomi che spingono un team di procurement ad allontanarsi da un semplice motore DC e verso un'unità dotata di encoder. Il problema è che non tutti i motori dotati di encoder risolvono lo stesso problema. La scelta della risoluzione, dell'interfaccia o della dimensione del frame sbagliata può aggiungere mesi di rilavorazione a una linea di produzione che è già sotto pressione.
Come funziona realmente un motore CC con spazzole con encoder
Specifiche chiave da verificare prima di ordinare
DC con spazzole e senza spazzole: quando ciascuno ha senso
Domande che gli acquirenti fanno spesso sui motori CC dotati di encoder
Scegliere il motore giusto per la tua applicazione
All'interno del gruppo, l'armatura del motore CC gira mentre un commutatore e spazzole di carbone invertono la corrente ad ogni transizione polare. Fissato allo stesso albero, o all'uscita tramite un riduttore, si trova l'encoder. Mentre l'albero ruota, l'encoder genera impulsi discreti o un segnale analogico continuo. Un controller a valle legge tali impulsi, confronta la posizione o la velocità effettiva con il setpoint e regola la tensione o l'ampiezza dell'impulso applicata al motore.
Il dettaglio che la maggior parte degli acquirenti trascura: l'affidabilità dell'encoder dipende dal suo montaggio e dal percorso del segnale. Un accoppiamento allentato tra l'albero motore e l'encoder aggiunge un errore angolare che nessuna risoluzione può compensare. Un cavo encoder lungo e non schermato che attraversa una zona ad alta EMI introduce rumore che il controller interpreta come fluttuazione di velocità. Entrambi sembrano fallimenti come un "problema motorio" in officina, ma in realtà sono errori di integrazione.
> Risoluzione, tipo di interfaccia e dimensione del frame sono i tre parametri che determineranno se l'unità funzionerà sulla vostra linea o fallirà durante i test di qualificazione.
Prima di inviare un ordine di acquisto, verificare con il fornitore quanto segue:
Risoluzione dell'encoder(conteggi per giro o PPR): determina l'incremento di posizione più preciso che il controller può rilevare. Un encoder da 1.000 PPR produce circa 0,36° per passo; un'unità da 4.096 PPR produce circa 0,09°.
Interfaccia elettrica: open-collector, linea, HTL o analogico. Deve corrispondere al circuito di ingresso del convertitore o del PLC.
Dimensioni del telaio e diametro dell'albero: deve adattarsi al tuo giunto o al supporto ad azionamento diretto.
Ciclo di lavoro e classe termica: un motore classificato per il funzionamento continuo S1 si surriscalda se l'applicazione è effettivamente intermittente S3 con carichi ad avviamento elevato.
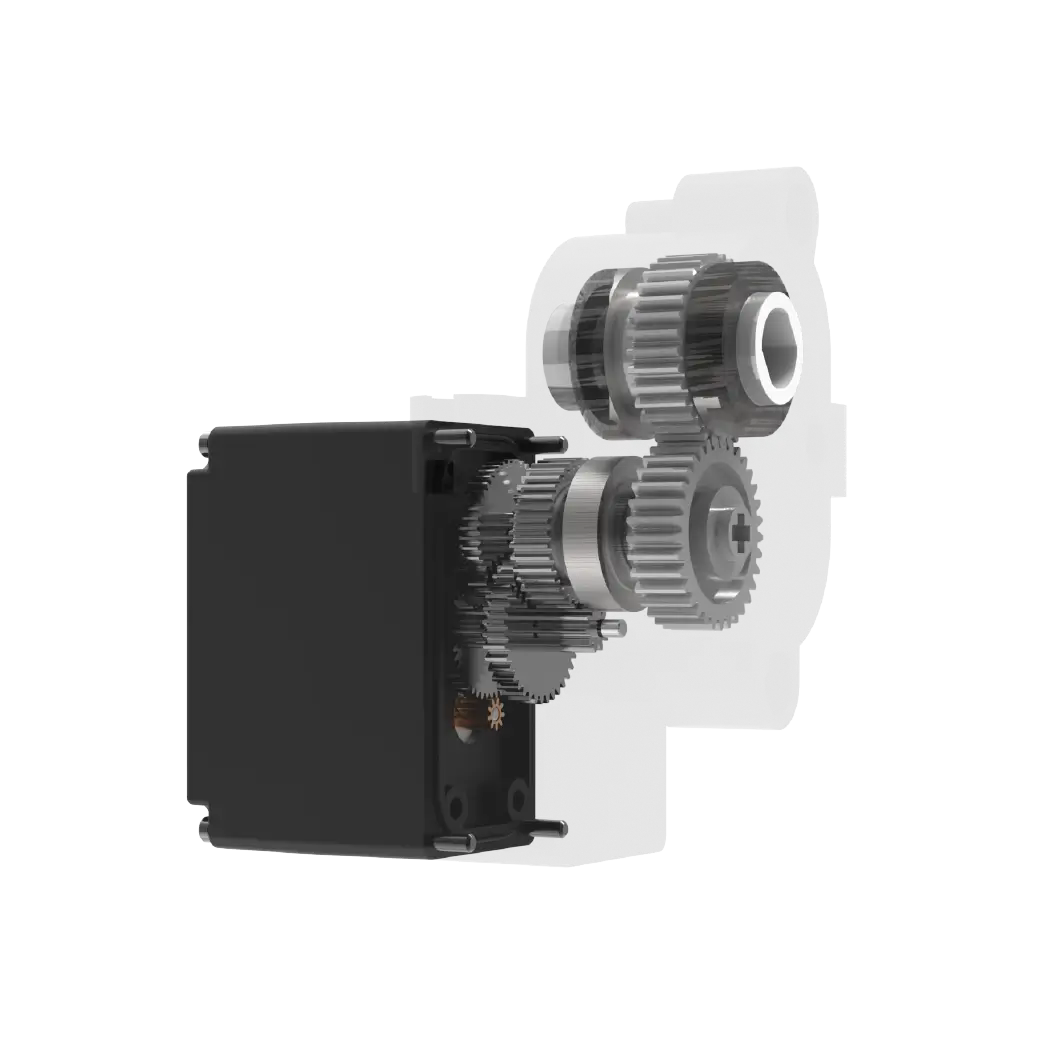
UNMotore DC spazzolato con encoderrimane la scelta giusta quando il budget è limitato, la gamma di velocità è moderata e l'ambiente operativo è poco polveroso. Il compromesso è l'usura delle spazzole: aspettatevi una sostituzione periodica delle spazzole o una durata operativa definita di diverse migliaia di ore, a seconda del carico e della temperatura ambiente.
Spostarsi in amotore CC senza spazzolequando il ciclo di lavoro è continuo, l'ambiente è esposto a particolato o è necessario un intervallo di manutenzione più lungo del ciclo di revisione pianificato della macchina. Il principio dell'encoder rimane lo stesso; ciò che cambia è la modalità di commutazione ed il conseguente profilo di manutenzione.
In molti scenari di movimentazione dei materiali e di automazione della luce, l'unità con spazzole con un codificatore di qualità garantisce comunque un posizionamento accettabile a un costo iniziale inferiore. La decisione dipende dal costo totale di proprietà per la durata di vita pianificata dell'apparecchiatura, non solo dal prezzo indicato sul preventivo.
D: Di quale risoluzione dell'encoder ho effettivamente bisogno?
Dipende dalla tolleranza di posizionamento richiesta. Dividi il tuo più piccolo movimento utile per l'angolo del passo (360° ÷ PPR). Se il risultato è pari o inferiore a un passo, la risoluzione è adeguata. Per la maggior parte delle applicazioni di trasporto e indicizzazione, sono sufficienti 1.000–2.048 PPR.
D: Posso utilizzare qualsiasi encoder con qualsiasi motore CC con spazzole?
No. L'encoder deve essere calettato meccanicamente sull'albero del motore o sull'uscita e la sua interfaccia elettrica deve corrispondere all'azionamento. Una mancata corrispondenza in una delle due dimensioni significa che il controller riceve feedback errati o assenti e il circuito non può chiudersi.
D: Quanto durano le spazzole?
La durata delle spazzole varia in base al carico, alla temperatura ambiente e alla qualità della commutazione. In molti casi, un'unità caricata correttamente in un ambiente pulito durerà diverse migliaia di ore. Confermare l'intervallo di manutenzione previsto con il fornitore per il ciclo di lavoro specifico.
D: Ho bisogno di un'unità separata o il motore ne include una?
La maggior parte dei motori CC dotati di encoder vengono forniti senza azionamento. Avrai bisogno di un controller motore CC compatibile o di un VFD con uscita CC in grado di accettare il segnale dell'encoder. Verificare l'interfaccia prima di ordinare entrambi i componenti insieme.
D: Cosa succede se il cavo dell'encoder è danneggiato?
Il motore continua a funzionare ad anello aperto, perdendo posizione e feedback di velocità. In un'applicazione a circuito chiuso il controller va in stallo o in overdrive. Sostituire tempestivamente il cavo e azzerare l'encoder prima di riprendere il funzionamento.
La domanda fondamentale non è "quale motore è il più potente?" Si tratta di "quale combinazione di frame, risoluzione dell'encoder e classe di servizio elimina la modalità di guasto specifica?" Se la tua linea rifiuta parti a causa di variazioni di velocità, un encoder con PPR più elevato e un motore con tolleranza più stretta risolveranno il problema. Se i costi di manutenzione aumentano a causa di tempi di inattività non pianificati, abbinare la classe termica al modello di funzionamento reale prolungherà la vita dell'apparecchiatura con un margine significativo.
Quando sei pronto per andare avanti, invia i parametri dell'applicazione (intervallo di velocità, coppia di carico, modello di funzionamento e condizioni ambientali) al team di ingegneri all'indirizzokpower servo. Un esame mirato di questi numeri emergerà a destracombinazione encoder motorepiù veloce di qualsiasi consultazione di catalogo. Il team può verificare la risoluzione, la compatibilità dell'interfaccia e i margini termici prima che un PO venga tagliato.
Richiedi una revisione tecnica o invia le tue specifiche e il team risponderà con una raccomandazione corrispondente, in genere entro uno o due giorni lavorativi.
Tempo di aggiornamento: 29-09-2026

Contatta lo specialista di prodotto Kpower per consigliare il motore o il riduttore adatto al tuo prodotto.


