



























SUPPORTO TECNICO


Pubblicato 2026-07-13
Titolo SEO: Come posizionarsiservoMotori: una guida per l'acquirente per confrontare prestazioni e valore
Meta Description: Smettila di indovinare qualeservomotor performs best. Questa guida mette a confronto coppia, velocità, feedback e affidabilità. Utilizza la lista di controllo per prendere una decisione di approvvigionamento più intelligente per la tua linea di automazione.
Risposta rapida
Non esiste un unico "migliore"servoclassificazione dei motori adatta a tutte le applicazioni. La scelta giusta dipende dai requisiti specifici di coppia, gamma di velocità, tipo di feedback e condizioni ambientali. Un motore che si colloca al primo posto in una categoria, ad esempio la velocità, può funzionare male in un'altra, ad esempio in termini di tenuta della coppia o durata. Gli acquirenti dovrebbero valutare le classifiche in base al profilo di carico effettivo, al ciclo di lavoro e alle esigenze di precisione della propria macchina. Confrontare specifiche come il rapporto coppia-inerzia nominale, la risoluzione del feedback e il grado di protezione IP è più utile che fare affidamento su classifiche generiche. Verifica sempre. dati sulle prestazioni con il fornitore prima di prendere una decisione finale.
Introduzione
Ogni responsabile di produzione si è trovato ad affrontare questa situazione: una nuova linea di automazione sta per entrare in funzione, ma i servomotori selezionati in base a una popolare classifica online causano vibrazioni, surriscaldamento o errori di posizionamento imprevisti. La linea si ferma. La squadra di manutenzione si dà da fare. L'obiettivo di produzione scivola.
Questa non è una storia rara. In molti casi, il problema non è il motore in sé, ma la discrepanza tra la classifica e l’applicazione reale. Le classifiche generiche spesso ignorano fattori critici come il ciclo di lavoro, la temperatura ambiente, la lunghezza del cavo e la compatibilità del controller. Quando gli acquirenti si affidano esclusivamente a un elenco senza comprendere i parametri sottostanti, rischiano tempi di inattività più elevati, più parti rifiutate e tempi di messa in servizio più lunghi.
Ecco perché questo articolo non ti fornisce una classifica fissa. Invece, ti offre gli strumenti per costruire il tuo ranking, in base alle tue esigenze specifiche. Imparerai quali parametri contano, come confrontare i motori di diversi marchi e quali domande porre prima di impegnarsi con un fornitore.
Sommario
Perché le classifiche generiche dei servomotori possono fuorviare gli acquirenti
Parametri chiave delle prestazioni da confrontare
Come valutare l'abbinamento di coppia, velocità e inerzia
Tipo di feedback e risoluzione: cosa conta davvero
Fattori ambientali e di durabilità da verificare
Errori comuni quando si confrontano le classifiche dei servomotori
Domande che gli acquirenti fanno spesso sulle prestazioni del servomotore
Hai bisogno di aiuto per selezionare il servomotore giusto per la tua applicazione
Perché le classifiche generiche dei servomotori possono fuorviare gli acquirenti
La maggior parte delle classifiche online si basano su dati limitati, spesso provenienti da una singola condizione di test o da materiale di marketing. Un motore può essere classificato in alto a causa della sua coppia di picco, ma tale coppia può essere sostenibile solo per pochi secondi. In un'applicazione a servizio continuo, lo stesso motore potrebbe surriscaldarsi rapidamente.
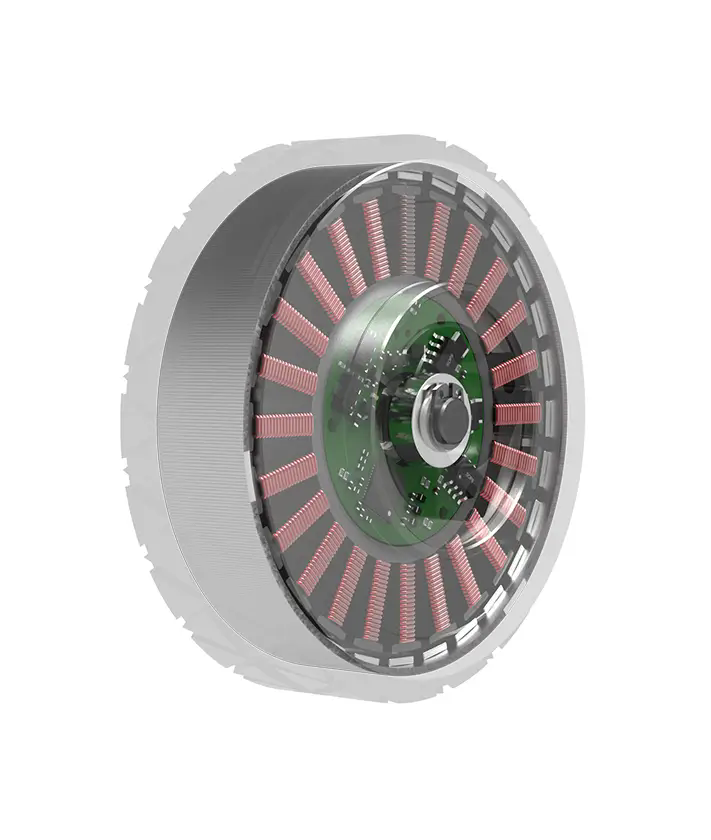
Un altro problema è che le classifiche raramente tengono conto delle caratteristiche specifiche del carico. Un motore ottimizzato per carichi a bassa inerzia, come i robot pick-and-place, funzionerà male in applicazioni ad alta inerzia come tavole rotanti o indicizzazione pesante.
Le classifiche ignorano anche la qualità del dispositivo di feedback. Due motori con valori nominali di coppia e velocità identici possono avere una precisione di posizionamento molto diversa a seconda che utilizzino un risolutore, un encoder incrementale o un encoder assoluto. Un motore basato su risolutore può essere più durevole in ambienti ricchi di vibrazioni, mentre un motore basato su encoder assoluto offre una migliore precisione per il posizionamento multigiro.
La conseguenza di fare affidamento su una classificazione generica è spesso un tempo di messa in servizio più lungo, un maggiore impegno di messa a punto e una minore affidabilità complessiva della macchina. Invece di inseguire una classifica, concentrati sull'abbinamento delle prestazioni del motore al profilo del ciclo effettivo della tua macchina.
Parametri chiave delle prestazioni da confrontare
Quando costruisci il tuo confronto, inizia con questi sette parametri. Costituiscono il fondamento di qualsiasi cosaselezione del servomotoredecisione.
Confronta questi valori tra almeno tre fornitori nelle stesse condizioni di test. Se un fornitore pubblica una coppia nominale a una temperatura ambiente o a un ciclo di lavoro diverso, adattare il confronto di conseguenza.
Come valutare l'abbinamento di coppia, velocità e inerzia
La discrepanza più comune nelle applicazioni con servomotore è tra la curva coppia-velocità del motore e la domanda effettiva del carico. Una classifica che elenca solo la coppia di picco ignora la regione di funzionamento continuo in cui la maggior parte delle macchine trascorre oltre il 90% del proprio tempo.
Inizia calcolando la coppia richiesta dal carico durante l'intero ciclo: accelerazione, velocità costante, decelerazione e sosta. Confrontarlo con la zona di coppia continua del motore. Se la domanda di picco supera la coppia di picco del motore per più di pochi secondi, il motore potrebbe attivare un guasto da sovracorrente o un arresto termico.
L'adattamento dell'inerzia è altrettanto importante. Un motore con un'inerzia del rotore molto bassa può avere difficoltà a controllare un carico ad inerzia elevata, causando oscillazioni o tempi di assestamento lunghi. Una buona regola pratica è mantenere il rapporto di inerzia carico-motore inferiore a 10:1 per le applicazioni standard e inferiore a 5:1 per il posizionamento ad alta precisione. Se il tuo rapporto è più alto, considera un motore più grande o un cambio.
Dovrebbero essere verificati anche i requisiti di velocità. Un motore valutato a 3000 giri/min può fornire solo la coppia nominale fino a 2000 giri/min, con una riduzione della coppia al di sopra di tale velocità. Controllare sempre la curva coppia-velocità, non solo la velocità nominale.
Tipo di feedback e risoluzione: cosa conta davvero
I dispositivi di feedback sono spesso il fattore più trascurato nei confronti dei servomotori. Tuttavia hanno un impatto diretto sulla precisione di posizionamento, sulla ripetibilità e sulla stabilità del sistema.
Esistono tre tipi comuni:
Risolutore: Durevole, resistente agli urti e alle vibrazioni, ma con risoluzione limitata. Adatto per ambienti difficili dove la precisione assoluta non è fondamentale.
Encoder incrementale: Offre una risoluzione più elevata rispetto ai risolutori. Richiede un ciclo di homing dopo la perdita di alimentazione. Buono per la maggior parte dell'automazione generica.
Codificatore assoluto: Mantiene i dati sulla posizione anche dopo l'interruzione dell'alimentazione. Non è richiesto alcun homing. Ideale per sistemi multiasse e applicazioni che richiedono elevata ripetibilità.
La risoluzione viene misurata in impulsi per giro (PPR) o bit. Un encoder a 17 bit fornisce 131.072 conteggi per giro, mentre un encoder a 23 bit fornisce oltre 8 milioni di conteggi. Una risoluzione più elevata consente un posizionamento più preciso ma richiede anche un controller più veloce e cavi più corti per evitare disturbi del segnale.
Per la maggior parte delle applicazioni di imballaggio, assemblaggio e movimentazione dei materiali, un encoder assoluto da 17 a 20 bit offre un buon equilibrio tra costi e prestazioni. Per lavorazioni meccaniche di precisione o apparecchiature per semiconduttori, prendere in considerazione 22 bit o superiore.
Fattori ambientali e di durabilità da verificare
Un servomotore che funziona bene in un laboratorio pulito e a temperatura controllata potrebbe guastarsi nel giro di pochi mesi in una fabbrica esposta a refrigerante, polvere o calore ambientale elevato.
Controlla ilGrado di protezione IPPrimo. Per ambienti interni asciutti, generalmente è sufficiente IP54. Per il lavaggio o la lavorazione degli alimenti, si consiglia IP65 o superiore. Per ambienti esterni o polverosi, IP67 fornisce una protezione completa contro l'ingresso di polvere e l'immersione temporanea.
L'intervallo di temperatura operativa è un altro fattore critico. La maggior parte dei servomotori standard sono progettati per temperature ambientali comprese tra 0°C e 40°C. Se l'applicazione viene eseguita vicino a forni, in celle frigorifere o alla luce diretta del sole, verificare la temperatura nominale estesa del motore. Alcuni motori potrebbero richiedere un raffreddamento forzato o un declassamento al di sopra dei 40°C.
Anche la lunghezza del cavo e il tipo di connettore influiscono sulle prestazioni. I cavi lunghi possono causare cadute di tensione e degrado del segnale, soprattutto per gli encoder ad alta risoluzione. Se la lunghezza del cavo supera i 10 metri, chiedere al fornitore cavi schermati, segnali differenziali o box encoder remoti.
Errori comuni quando si confrontano le classifiche dei servomotori
Anche gli ingegneri esperti cadono in queste trappole. Evitateli per fare un confronto più attendibile.
Condizioni di prova di miscelazione: Un fornitore può valutare la coppia a 25°C, un altro a 40°C. Confrontare solo i valori testati nelle stesse condizioni ambientali.
Ignorare il ciclo di lavoro: Un motore classificato per servizio continuo S1 può funzionare indefinitamente. Un motore con classificazione S2 può funzionare solo per un breve periodo prima del raffreddamento. L'utilizzo di un motore S2 in funzionamento continuo causerà il surriscaldamento.
Trascurando la compatibilità del controller: Un motore ad alte prestazioni abbinato ad un azionamento non corrispondente non raggiungerà mai le prestazioni nominali. Assicurarsi che l'azionamento supporti il tipo di feedback, la tensione e il profilo di corrente del motore.
Affidarsi solo alla coppia di picco: La coppia massima è generalmente sostenibile per meno di 3 secondi. Per la maggior parte delle applicazioni, la coppia continua è il vero vincolo.
Senza contare le perdite del cambio: Se si utilizza un riduttore, la sua efficienza e il suo gioco si sommano all'inerzia effettiva e all'errore di posizionamento del sistema.
Evitare questi errori può ridurre i tempi di messa in servizio fino al 30% e migliorare significativamente il tempo di attività della macchina.
Domande che gli acquirenti fanno spesso sulle prestazioni del servomotore
D: Come faccio a sapere se la classifica dei servomotori è affidabile?
R: Cerca le classifiche che specificano le condizioni di test: temperatura ambiente, ciclo di lavoro e tipo di carico. Classifiche affidabili includono anche curve coppia-velocità e dati sulla risoluzione del feedback.
D: Cos'è più importante: la coppia o la velocità?
R: Dipende dalla tua applicazione. Per i cicli ad alta accelerazione, il rapporto coppia/inerzia è quello che conta di più. Per i processi continui ad alto rendimento, la velocità nominale e la coppia continua sono più critiche.
D: Posso utilizzare un motore basato su risolutore per il posizionamento ad alta precisione?
R: I Resolver sono meno accurati degli Encoder. Per le applicazioni che richiedono una ripetibilità migliore di 0,1 gradi, si consiglia un encoder assoluto.
D: Perché il mio servomotore si surriscalda anche se rientra nella coppia nominale?
R: Controlla il ciclo di lavoro. Il motore potrebbe funzionare in servizio di breve durata S2 o presentare temperature ambiente elevate. Verificare inoltre la lunghezza del cavo e la messa a punto dell'azionamento.
D: Dovrei sempre scegliere l'encoder con la risoluzione più alta?
R: No. Una risoluzione più elevata aumenta i costi e la sensibilità del segnale. Scegli una risoluzione che corrisponda alla precisione di posizionamento richiesta. Per la maggior parte dell'automazione, sono sufficienti da 17 a 20 bit.
D: Quanto è importante il rapporto coppia-inerzia?
R: Molto importante. Un rapporto basso significa un'accelerazione più lenta e tempi di assestamento più lunghi. Ciò influisce direttamente sul tempo di ciclo e sulla produttività.
D: Qual è la differenza tra coppia di mantenimento e coppia nominale?
R: La coppia di mantenimento è la coppia che il motore può mantenere da fermo con la potenza applicata. La coppia nominale è la coppia continua che il motore può fornire durante la rotazione senza surriscaldarsi.
D: Posso combinare servomotori di marche diverse in un unico sistema?
R: È possibile ma non consigliato. Marchi diversi potrebbero avere protocolli di feedback, algoritmi di ottimizzazione e profili attuali incompatibili. Ciò aumenta la complessità e il rischio della messa in servizio.
D: Come posso verificare se un servomotore è adatto per un ambiente di lavaggio?
R: Verificare il grado di protezione IP. Per il lavaggio è richiesto un grado di protezione IP65 o superiore. Controllare anche la tenuta del connettore e il punto di ingresso del cavo, poiché si tratta di aree di guasto comuni.
D: Cosa devo chiedere ad un fornitore prima di acquistare in base ad una classifica?
R: Richiedere la curva coppia-velocità, il grado di ciclo di lavoro, la risoluzione del feedback, l'intervallo di temperatura ambiente, il grado di protezione IP e l'elenco di compatibilità del controller.
Hai bisogno di aiuto per selezionare il servomotore giusto per la tua applicazione
Scegliere il servomotore giusto non significa trovare il rango più alto. Si tratta di adattare le prestazioni del motore al profilo di carico effettivo, al ciclo di lavoro e alle condizioni ambientali della macchina. Un motore che si colloca più in basso negli elenchi generici ma che corrisponde al rapporto coppia-inerzia specifico e ai requisiti di feedback garantirà tempi di attività migliori, meno parti scartate e un costo totale di proprietà inferiore.
Se stai attualmente valutando i servomotori per una nuova linea o aggiornando un sistema esistente, valuta la possibilità di inviare il profilo di carico e i parametri del ciclo akpowerservoper una revisione ingegneristica. Il loro team può aiutarti a confrontare le specifiche di diversi modelli e consigliare una configurazione adatta alla tua applicazione.
Inizia condividendo i tuoi requisiti di coppia, gamma di velocità e condizioni ambientali. Da lì potrai richiedere una tabella comparativa dettagliata e un preventivo su misura per il tuo progetto.
Tempo di aggiornamento: 2026-07-13

Contatta lo specialista di prodotto Kpower per consigliare il motore o il riduttore adatto al tuo prodotto.


