

テクニカルサポート


発行済み 2026-03-31
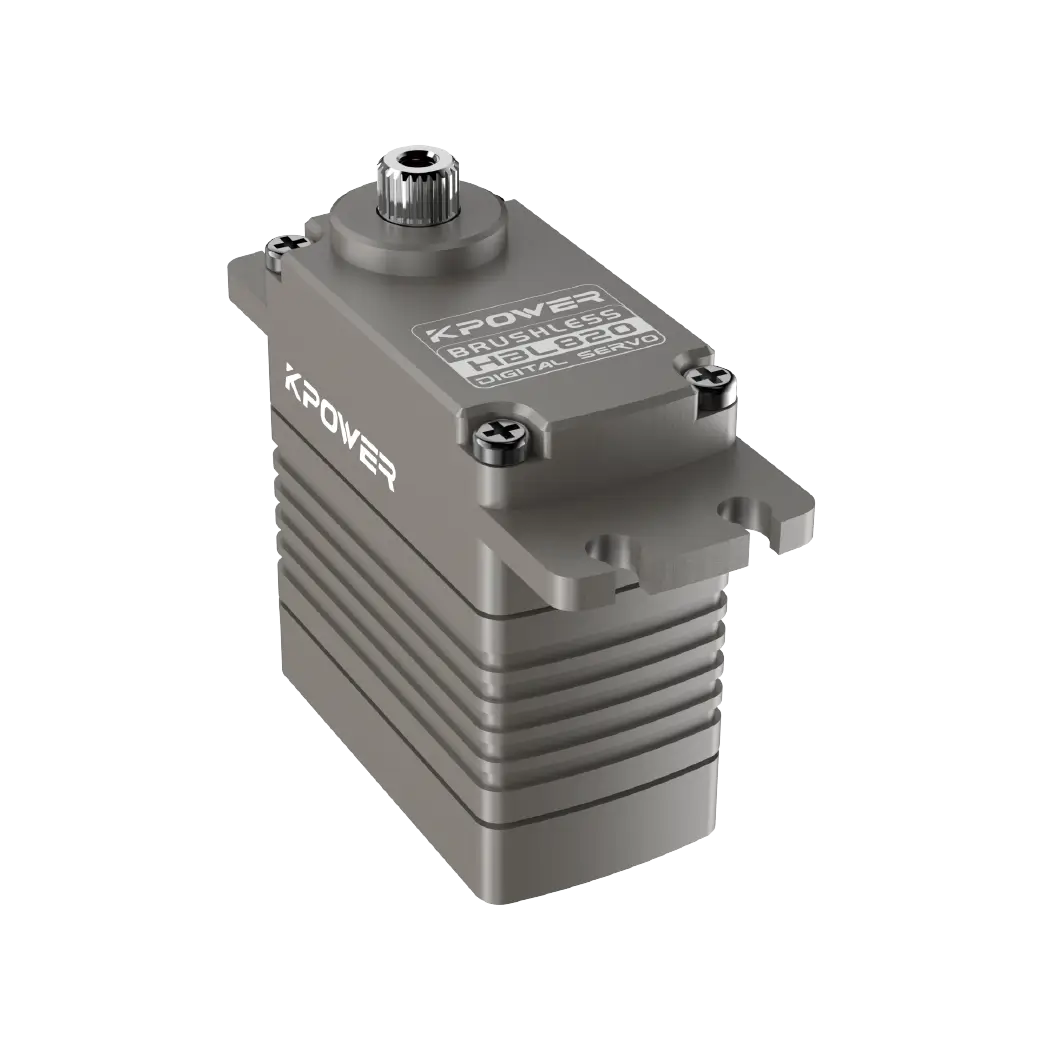
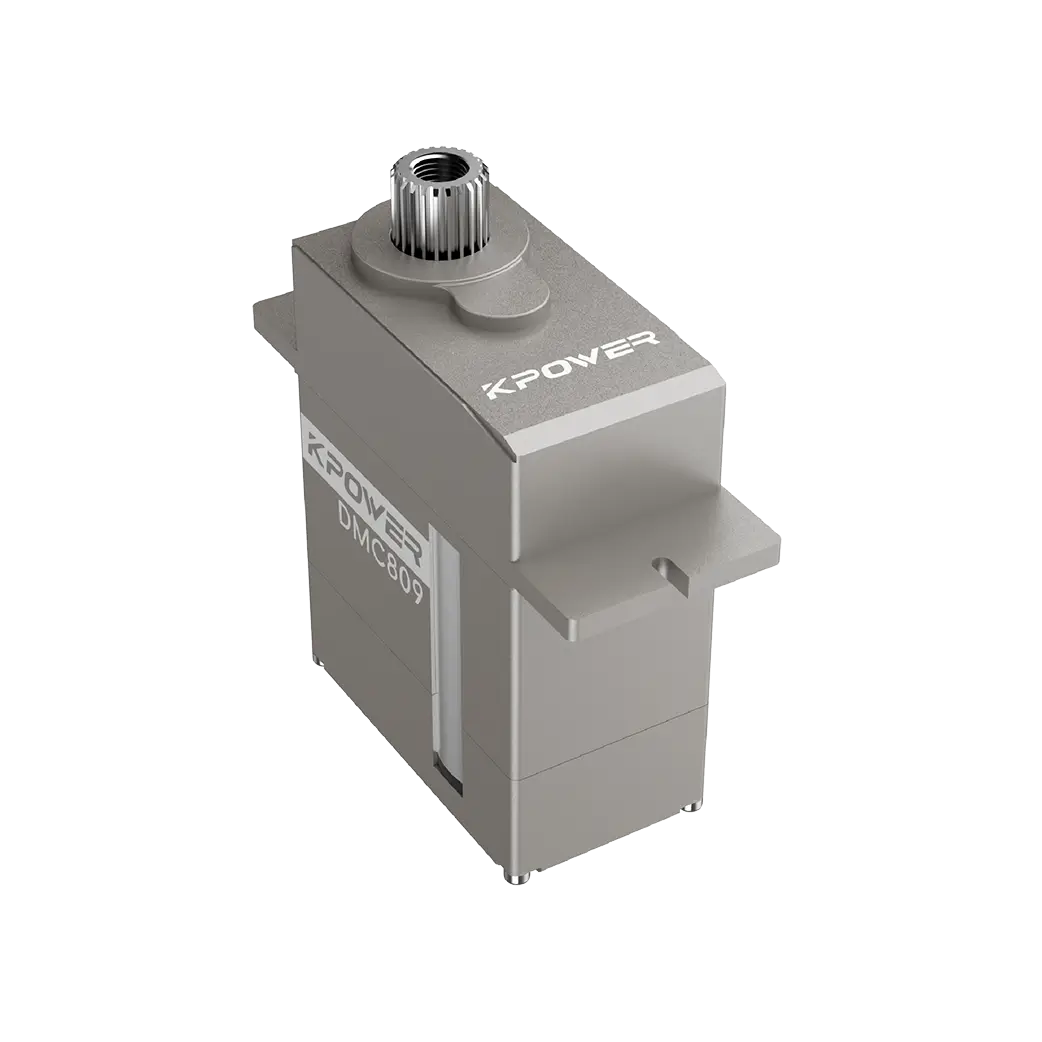
あサーボの角度が可能なモーターです。これはロボットのスマート アームのようなものだと考えてください。どこで止めるべきかを知っています。ミクロではよく知られているようにサーボ、私はここで共有することで、サーボ。最終的には、サーボのセットアップが簡単にできるようになります。
サーボの角度に応じてサーボを調整します。工具のゼロ点のようなものです。 A では、1 エラーが決勝で 10 エラーにつながる可能性があります。これにより、ロボットの外観が変化したり、ロボットの外観が変化したりする可能性があります。
サーボが最高の状態に。アームの場合、サーボは最大0.1mmまでピックアップ可能です。これはロボットだけでなくサーボも磨耗します。
高サーボは誤差範囲です。誤差は±0.5以内。これと 。これらを満たすサーボは 1000 時間以上動作します。
1. ツール: サーボ、電源、および
2. サーボを に接続します。サーボの電源が 5V であることを確認してください。
3. を使用して (1.5ms パルス) を送信します。
4.サーボの角度が決まるまで。
あなたのサーボを取り出す。また、。でサーボをテストします。これにより、長期的には時間を大幅に節約できます。
1つはパワーを使用することです。 a が高すぎるとサーボが焼損する可能性があり、a が低すぎるとサーボが故障する可能性があります。を確認することです。緩むと故障の原因となります。
サーボ: 最大 0.01ms でサーボに送信できます。
電力: 電力が低いとサーボが動作します。
で:
1. サーボは と 用です。
2. ステップバイステップで最適です。
3. 工具は避けて使用してください。
さあ、手持ちのサーボに基づいてサーボを試してみましょう。何かあれば、以下に残してください。
更新時間:2026-03-31


