
























テクニカルサポート


発行済み 2026-07-17
ロボットサーボモーターは閉ループフィードバックシステムを使用して位置を継続的に修正することで動作し、自動化タスクの精度と信頼性を確保します。ただ回転するだけの一般的なモーターとは異なり、サーボ内部エンコーダを使用して正確なシャフト位置を監視し、コントローラがトルクと速度の精度をリアルタイムに調整できるようにします。
正しい選択ロボットサーボモーターエラーを最小限に抑え、稼働時間を最大化するには、これらのコンポーネントがどのように相互作用するかを理解する必要があります。このガイドでは、サーボの性能を定義する基本的な仕組み、制御ロジック、主要なパラメーターについて詳しく説明します。
01課題: 自動化における精度とコスト
多くのエンジニアは、自動化システムを設計する際に重大なジレンマに直面しています。高速移動だけでなく、ミクロンレベルの位置決め精度も必要です。標準的なステッピング モーターは重い負荷がかかるとステップを失うことがよくありますが、単純な DC モーターには正確な制御に必要なフィードバックがありません。このギャップは、製造上の欠陥、材料の無駄、およびメンテナンスコストの増加につながります。
解決策は、サーボドライブの内部アーキテクチャを理解することにあります。それは権力だけの問題ではありません。それは情報の流れに関するものです。あサーボドライブ脳として機能し、コマンドを解釈し、モーターからのリアルタイムのフィードバックに基づいて電力供給を調整します。この閉ループ メカニズムがなければ、自動化システムは現代の製造に必要な再現性を保証できません。
02クローズドループフィードバックシステムを理解する
すべてのロボット サーボの中心には閉ループ制御システムがあります。このシステムは、目標位置と実際の位置を常に比較します。 「エラー信号」と呼ばれる不一致がある場合、ドライブはそれを直ちに修正します。
3 つのコアコンポーネント
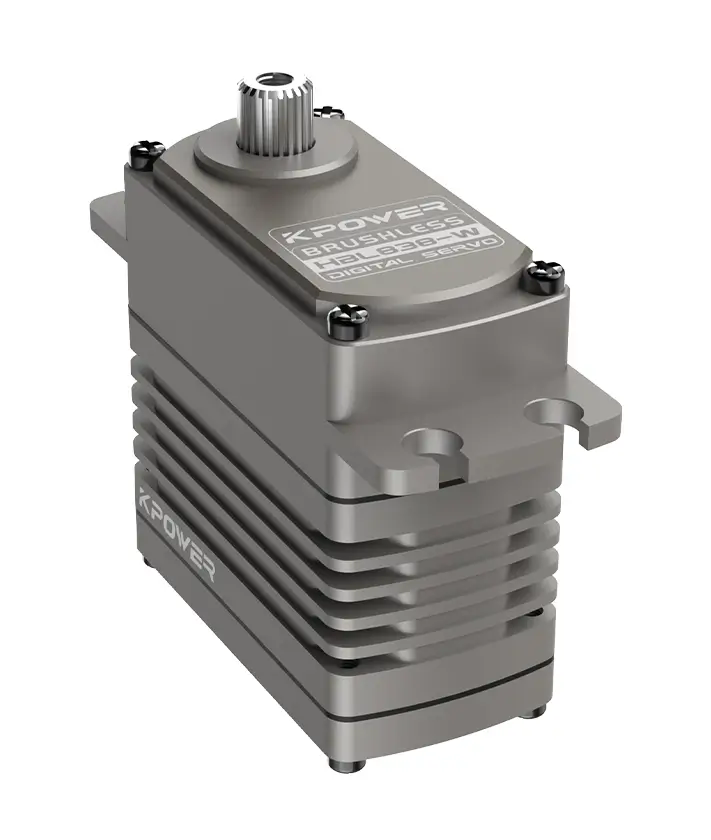
1. モーター:電気エネルギーを機械的な動きに変換します。最新のロボットでは、効率と寿命を高めるために、通常、ブラシレス DC モーターが使用されます。
2. エンコーダ:モーターのシャフトに取り付けられたセンサーで、回転角度や速度を測定します。このデータをコントローラーに送り返します。
3. コントローラー/ドライバー:入力コマンドとエンコーダーのフィードバックを処理します。モーターを正確な目標位置に移動するために必要な電流と電圧を計算します。
このトライアドにより、外力によってアームがコースから外れてしまった場合でも、サーボがエラーを検出し、ミリ秒以内に修正することが保証されます。この機能は、次のようなアプリケーションには不可欠です。モーションコントロールアプリケーション安全性と精度が交渉の余地のない場所。
03パフォーマンスを定義する主要な技術パラメータ
評価する場合サーボモータの選定、技術仕様はマーケティング上の主張よりも重要です。システムのパフォーマンスに影響を与える重要なパラメータは次のとおりです。
これらのパラメータが一致しないと、不安定になったり、パフォーマンスが低下したりする可能性があります。たとえば、トルクは大きいが応答帯域幅が低いモーターは、素早い停止と始動が必要なアプリケーションでは困難になる可能性があります。
04アナログサーボ制御システムとデジタルサーボ制御システム
アナログ制御からデジタル制御への進化により、サーボの信頼性が大幅に向上しました。初期のアナログ システムは連続電圧信号に依存していたため、長いケーブル配線ではノイズ干渉の影響を受けやすかった。
デジタル サーボ システムは、パルス幅変調 (PWM) または EtherCAT や CANopen などのシリアル通信プロトコルを使用します。これらのデジタル信号は、産業環境で一般的な電磁干渉 (EMI) に対してはるかに堅牢です。さらに、デジタルドライブにより、自動ゲイン調整や振動抑制アルゴリズムなどの高度なチューニング機能が可能になります。
を選択するデジタルサーボドライブ信号損失のリスクが軽減され、トラブルシューティングが簡素化されます。また、PLC および SCADA システムとの統合が向上し、マシンの状態とパフォーマンスのメトリクスをより明確に把握できるようになります。
05サーボのサイジングでよくある間違い
ロボット工学プロジェクトで最も頻繁に起こるエラーの 1 つは、モーターのサイズが間違っていることです。エンジニアは多くの場合、連続トルク要件や慣性マッチングを無視して、ピーク トルクのみに焦点を当てます。
熱制限を無視する:モーターは動作中に発熱します。連続トルク定格を超えると、モーターが過熱して早期に故障する可能性があります。
慣性の不一致を無視する:モーターの慣性に対して負荷の慣性が大きすぎると、システムが不安定になります。これにより発振やリンギングが発生し、位置決め精度が低下します。
安全係数の見落とし:摩擦、加速力、および潜在的な過負荷状態を考慮して、トルクの計算には常に安全マージン (通常 20 ~ 30%) を含めてください。
適切なサイジングにより、キロパワーサーボシステムは熱的および機械的制限内で効率的に動作し、モーターと駆動される機械の両方の寿命を延ばします。
06バイヤー向けの実用的なチェックリスト
購入を確定する前に、互換性と長期的な信頼性を確保するために次の点を確認してください。
通信プロトコル:サーボがコントローラと同じプロトコル (EtherCAT、Profinet など) をサポートしていることを確認してください。
電圧と電流の定格:ドライブ出力をモーターの公称要件に合わせます。
エンコーダのタイプ:インクリメンタル (安価) エンコーダが必要か、アブソリュート (電源喪失後も位置が保持される) エンコーダが必要かを判断します。
機械的取り付け:シャフトのタイプ、フランジの寸法、取り付け穴のパターンが設計に適合していることを確認してください。
環境評価:過酷な条件で使用する場合は、IP 定格の防塵および防水性を確認してください。
07よくある質問
Q: ステッパーとサーボモーターの主な違いは何ですか?
A: ステッピング モーターはオープンループのため、負荷がかかるとステップが失われる可能性があります。サーボ モーターは閉ループ フィードバックを使用して誤差を修正し、さまざまな速度でより高い精度とトルクを保証します。
Q: エンコーダの解像度は精度にどのように影響しますか?
A: エンコーダの分解能が高いほど、1 回転あたりのフィードバック パルスが増加します。これにより、コントローラはより小さな位置誤差を検出できるようになり、よりスムーズな動作とより微細な位置制御が可能になります。
Q: 汎用ドライバーをどのサーボモーターでも使用できますか?
A: いいえ。通常、巻線抵抗、インダクタンス、エンコーダ タイプの違いにより、サーボ ドライバは特定のモータ モデルに適合します。コンポーネントが一致していないと、損傷やパフォーマンスの低下が発生する可能性があります。
Q: サーボシステムをチューニングする目的は何ですか?
A: チューニングでは、比例、積分、微分 (PID) ゲインを調整します。適切に調整すると、特にさまざまな負荷を処理する場合に、オーバーシュートが最小限に抑えられ、整定時間が短縮され、安定性が向上します。
Q: 慣性比が重要なのはなぜですか?
A: 慣性比が高いと、システムが遅くなり、発振しやすくなります。比率を低く保つことで、高速ロボット アームにとって重要な応答性の高い加速と減速が保証されます。
Q: サーボモーターには定期的なメンテナンスが必要ですか?
A: ブラシレス サーボ モーターには可動部品が最小限に抑えられており、メンテナンスはほとんど必要ありません。ただし、ケーブル、コネクタ、冷却ファンを定期的にチェックすると、予期せぬ障害を防ぐことができます。
08長期的なより良い意思決定を行う
適切なサーボ システムを選択することは、単にコンポーネントを購入することではありません。それはプロセスの信頼性への投資です。閉ループ制御の原理を理解することで、サイジング、互換性、パフォーマンスに関連するよくある落とし穴を回避できます。
厳選されたロボットサーボモーターダウンタイムを削減し、製品の品質を向上させ、総所有コストを削減します。最適な製品を選択する際にサポートが必要な場合は、サーボモータの選定特定のアプリケーションについては、システムが精度と耐久性を備えて構築されていることを確認するために、技術専門家に相談することを検討してください。
当社のエンジニアリング チームに連絡して要件について話し合い、自動化のニーズに合わせた提案を受け取ります。
更新時間:2026-07-17


