
























テクニカルサポート


発行済み 2026-07-17
01簡単な回答
正確性を達成するサーボ制御には一致する必要がありますキロパワー サーボドライバーの分解能と帯域幅を機械的負荷の慣性と摩擦特性に合わせて調整します。ハイスペックなモーターを購入するだけではありません。それは、適切なループ調整、高分解能フィードバック デバイス、および機械的バックラッシュの最小化に依存します。これらの要因がなければ、高級ハードウェアでもジッター、オーバーシュート、またはセトリング時間の遅さに悩まされます。ほとんどの産業用アプリケーションでは、閉ループの安定性と熱管理に重点を置くことで、ピークトルク定格のみに依存するよりも長期的な精度が向上します。
モーションコントロールの精度を理解する
フィードバック解決の役割
安定性と応答性の調整
精度に影響を与える機械的要因
適切なドライバーとコントローラーの選択
システム統合におけるよくある間違い
バイヤー向けの実用的なチェックリスト
購入者がよく尋ねる質問
長期的なより良い意思決定を行う
02モーションコントロールの精度を理解する
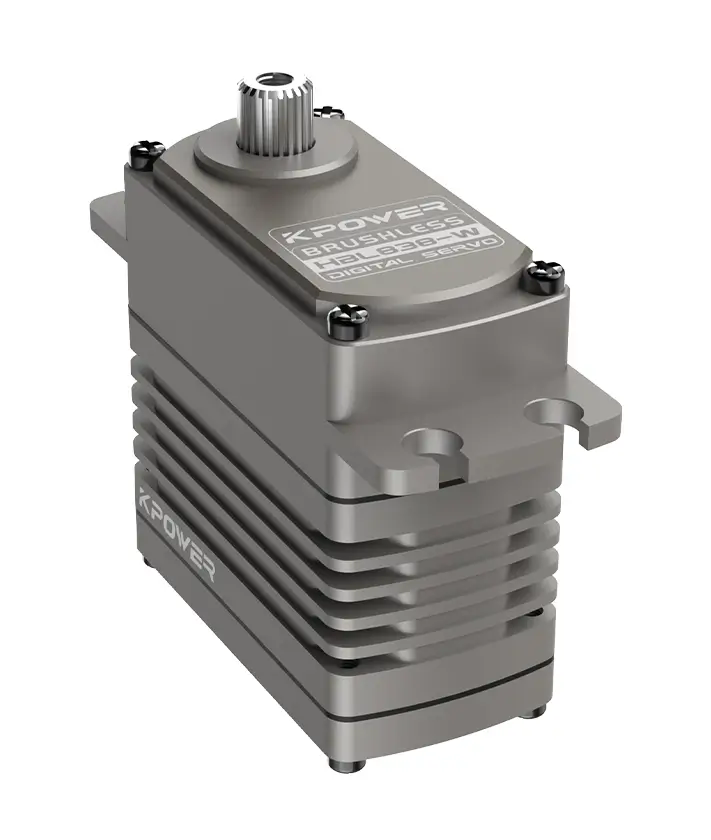
多くのエンジニアは、「精度」がモーターの固定された属性であると考えています。これは実際にはシステム プロパティです。見るとキロパワー サーボテクノロジーを利用するには、電気信号がどのように物理的な動きに変換されるかを考慮する必要があります。精度には、再現性、位置決め精度、滑らかさが含まれます。エンコーダーからギアボックスに至るチェーンの一部が弱いと、システム全体がその位置を保持できなくなります。
この区別は、サプライヤーの評価方法を変えるため重要です。 「高精度」を漠然とした要件として求めるべきではありません。代わりに、回転軸の場合は分角、直線軸の場合はミクロンで定義します。これにより、調達時の誤解が防止され、選択したコンポーネントが特定のサイクル タイムと負荷条件に確実に対応できるようになります。
再現性:モーターは毎回同じ場所に戻ることができますか?
正確さ:実際の位置は指令位置に近いですか?
滑らかさ:動作中に振動やぎくしゃく感はありますか?
03フィードバック解決の役割
エンコーダはサーボシステムの目です。解像度が高いほど、コントローラーは小さなエラーを検出し、より速く修正できます。ただし、機械式トランスミッションに遊びがある場合、ビット数が多いほど必ずしもパフォーマンスが向上するとは限りません。疎結合の 23 ビット エンコーダでも、不安定な動作が発生します。
オプションを評価するときは、ネイティブ解像度を確認してください。サーボモータの選定。最新のサーボの多くは絶対エンコーダを備えており、電源投入時にすぐに位置データを提供します。この機能により、ホーミング シーケンスによるダウンタイムが発生しました。また、位置データの損失が衝突や製品の欠陥につながる可能性があるアプリケーションの安全性も向上します。
インクリメンタルエンコーダ:ホーミングが必要です。低コスト。一般的な使用に適しています。
アブソリュートエンコーダ:位置を保持します。コストが高い。複雑なプロセスには不可欠です。
解像度への影響:コントローラーが命令できる最小ステップ サイズを決定します。
04安定性と応答性の調整
チューニングは理論と現実が出会うところです。システムの調整が不十分だと、エネルギーが無駄になり、熱が発生し、機械部品の消耗が早くなります。目標は、剛性の高い応答性とスムーズな操作性のバランスを見つけることです。オーバーチューニングは発振につながります。チューニングが不十分だと遅れやステップミスが発生します。
プロのインテグレータは適応ゲイン スケジューリングを使用します。この手法では、負荷の変動に基づいてパラメータを調整します。たとえば、重い積載物を持ち上げる場合、システムにはより高い剛性が必要になる場合があります。空で移動する場合は、摩耗を減らすために滑らかさを優先する場合があります。このダイナミクスを理解すると、高度なチューニング アルゴリズムをサポートするドライバーを選択するのに役立ちます。
1. 比例ゲイン:エラーへの反応を制御します。高すぎると発振の原因になります。
2. 積分ゲイン:定常状態誤差を排除します。高すぎると不安定になります。
3. 微分ゲイン:急激な変化を和らげます。減衰は改善されますが、ノイズ感度が高くなります。
05精度に影響を与える機械的要因
最高の電子機器であっても、貧弱な機構を補うことはできません。ギアのバックラッシュ、カップリングの柔軟性、ベアリングの位置ずれはすべて誤差を引き起こします。これらの問題は、多くの場合、マシンが高速で動作するまでは見えません。そのため、機械設計は電気的統合に先立って行う必要があります。
コンポーネントを調達するときは、取り付け構造の剛性を確認してください。共振周波数は動作範囲を十分に上回る必要があります。モーションコントロールアプリケーション。構造が振動すると、サーボ自体が抵抗し、過剰な電流が引き込まれ、ドライバーの故障が発生する可能性があります。可能であれば常にモーダル解析を実行してください。
バックラッシュ:ギアの歯間の遊び。逆方向の位置誤差の原因となります。
コンプライアンス:シャフトまたはカップリングの柔軟性。実効剛性を低下させます。
摩擦:変動摩擦はスティックスリップ動作を引き起こします。低速性能に影響します。
06適切なドライバーとコントローラーの選択
すべてのサーボ ドライブが同じように作られているわけではありません。開ループ動作を提供するものもありますが、完全な閉ループ制御を提供するものもあります。クリティカルなアプリケーションの場合、閉ループは交渉の余地のないものです。これにより、システムは実際の位置を監視し、リアルタイムで調整することができます。さらに、通信プロトコルも重要です。 EtherCAT または PROFINET ネットワークにより、同期した多軸動作に不可欠な確定的なデータ交換が可能になります。
コントローラーの処理能力を考慮してください。複雑な軌道には大量の計算リソースが必要です。コントローラーに負荷がかかると、ステップがスキップされたり、コマンドが遅れたりする可能性があります。を確認してください。カスタムサーボソリューション選択すると、特定のアプリケーション プロファイルの数学的負荷を処理できます。
よくある間違いの 1 つは、温度管理を無視することです。サーボは高負荷動作時に発熱します。温度が上がりすぎると効率が低下し、磁石が永久減磁する可能性があります。これにより、時間の経過とともにトルクと精度が低下します。連続的なデューティサイクルには、強制空冷や液体冷却などの適切な冷却戦略が不可欠です。
もう 1 つの間違いは、ケーブルの品質を過小評価することです。シールドされていない長いケーブルを使用すると、フィードバック信号にノイズが混入する可能性があります。このノイズは位置誤差を模倣し、サーボが不必要に修正する原因となります。エンコーダ信号にはシールド付きツイストペア ケーブルを使用し、高圧電力線から離してください。この簡単な手順により、信号の完全性が大幅に向上します。
熱暴走:熱が蓄積するとトルクが低下します。永久的な損傷につながります。
電気ノイズ:干渉により誤った測定値が発生します。ジッターが発生します。
グランドループ:電位差により電流が流れます。インターフェースを損傷します。
購入を完了する前に、このチェックリストを実行して、キロパワーサーボ投資によって望ましいパフォーマンスが得られます。このプロセスは、コストのかかる改造や生産の遅延を回避するのに役立ちます。
[ ] エンコーダの解像度がアプリケーションの許容誤差と一致していることを確認します。
[ ] 機械的剛性がシステム要件を超えていることを確認します。
[ ] ドライバの通信プロトコルと PLC の互換性を確認します。
[ ] デューティサイクルの熱放散能力を確認します。
[ ] ソフトウェア ツールで詳細な調整が可能であることを確認します。
[ ] 保証とサポートの応答時間を検証します。
Q: サーボが適切に調整されているかどうかを確認するにはどうすればよいですか?
A: 周波数応答グラフを見てください。適切に調整されたシステムは、帯域幅制限まで平坦な振幅応答を示し、その後に急峻なロールオフが続きます。動作範囲内に共振ピークがあってはなりません。
Q: 高精度のタスクにインクリメンタル エンコーダを使用できますか?
A: はい、ただしホーミング精度が十分であることを確認する必要があります。停電後の即時の位置情報が必要なタスクの場合、アブソリュートエンコーダの方が安全で効率的です。
Q: 低速時にサーボが振動する原因は何ですか?
A: スティックスリップとして知られる摩擦の非線形性が一般的な原因です。ドライブ内の高解像度エンコーダーと高度な摩擦補償アルゴリズムにより、この問題を効果的に軽減できます。
Q: トルクが大きいほど常に良いのでしょうか?
A: いいえ。過剰なトルク能力により、モーターがより大型でより重くなり、制御が難しくなる可能性があります。連続動作ではなく、短時間のバーストでのみピーク トルクが必要になるようにモーターのサイズを設定します。
Q: 負荷慣性モーメントは制御にどのような影響を与えますか?
A: 慣性比が高いと、システムが遅くなり、発振しやすくなります。一般的なアプリケーションの場合は慣性比 10:1 未満、高動的タスクの場合は 5:1 未満を目指します。
Q: 精度に関してコントローラーはどのような役割を果たしますか?
A: コントローラは必要なコマンドを計算します。更新速度が遅いと、遅延が発生します。高速で決定論的なコントローラーにより、サーボは位置エラーに即座に反応します。
精度は一度購入すれば済むものではありません。それはシステムの健全性に対する継続的な取り組みです。定期的なメンテナンス、定期的な再調整、およびパフォーマンス指標の監視が不可欠です。のような高品質のコンポーネントに投資することで、キロパワーサーボ、総所有コストを削減します。故障が減ればダウンタイムも減り、精度が高ければスクラップも減ります。
エンジニアリングレビューを依頼することを検討してください。特定の負荷プロファイルと環境条件を共有することで、専門家が最適な構成を推奨できるようになります。このプロアクティブなアプローチにより、オートメーション システムがライフサイクル全体を通じて最高の効率で動作することが保証されます。現在のセットアップを検証するか、自信を持って新しいインストールを計画するには、技術的なコンサルティングをリクエストしてください。
更新時間:2026-07-17


