



























テクニカルサポート


発行済み 2026-10-02
DJI ドローンは精度に依存しますサーボモーターテクノロジーと閉ループ モーション コントロールにより、安定した飛行、スムーズなジンバルの安定化、ほぼ瞬時のスロットル レスポンスを実現します。モーション コントロールの B2B バイヤーにとって、高解像度エンコーダー、数百ヘルツのループ周波数、厳しい機械的公差など、DJI のエンジニアリング アプローチは実用的な参考になります。評価している場合サーボモーターの選択精密な位置決めタスクの場合、DJI のフライトとジンバルのアーキテクチャがどのように機能するかを研究することで、トルク密度、帯域幅、熱ディレーティングの具体的なベンチマークが得られ、アクチュエータの仕様やサプライヤーの評価に直接適用できます。
おそらく、DJI ドローンが突風の中で位置を維持するのを見て、システムがどのようにしてそれほど速く反応するのか疑問に思ったことがあるでしょう。答えは魔法ではありません。の連鎖ですサーボ- レベルの決定: 高速エンコーダー、高帯域幅制御ループ、低摩擦アクチュエーター、および温度範囲全体で一貫したパフォーマンスを維持する熱設計。エンジニアリングバイヤーまたは生産リーダーとして、これらを理解することは、製品が適切かどうかを判断するのに役立ちます。サーボドライブまたは、候補リストにあるアクチュエータは、同等の精度要求の下で実際に動作します。以下では、産業用モーション コントロール システムを指定する際に重要な仕様について、DJI のフライト システムとジンバル システムが明らかにしていることに焦点を当てて説明します。
DJI ドローンの飛行制御がサーボ原理にどのように対応するか
マイクロサーボのケーススタディとしてのジンバルの安定化
購入前に比較すべき主な仕様
サーボシステムを選択する前の実際的な質問
アプリケーションに適したアクチュエータの選択
DJI フライト コントローラーは、ピッチ、ロール、ヨー、推力という 4 つの独立した PID ループを、多くの場合数百ヘルツの範囲の周波数で実行します。プロペラはアクチュエーターとして機能します。 IMU ジャイロスコープと加速度計はフィードバック信号を提供し、工業用サーボのロータリー エンコーダーとよく似た機能を果たします。設計哲学は、大きくゆっくりとした動きではなく、迅速かつ小さな修正です。これは次のことに直接影響しますトルク要件独自のアプリケーションでは、最も重要なのはピーク トルクではなく、定義された外乱下での整定時間です。プロセスに負荷の移動や振動源が含まれる場合、指定する制御帯域幅はその外乱周波数を超える必要があります。で使用される良い経験則モーションコントロールアプリケーションループ帯域幅を主な外乱周波数の少なくとも 5 倍にすることです。 DJI は、マッチ箱ほどのサイズのパッケージでそのターゲットを攻撃します。これは、サプライヤーのデータシートと照らし合わせる価値のあるエンジニアリング ベンチマークです。
DJI カメラ ジンバルは、重量グラム、機械的公差がミリメートル未満、氷点下から暑い砂漠条件までの動作という極端な制約の下で構築された 3 軸サーボ システムです。各軸には、統合された高解像度エンコーダを備えた専用のブラシレス アクチュエータが搭載されています。コントローラーは角度偏差を継続的に測定し、リアルタイムで修正します。産業エンジニアにとって、これは小型ですが完全なサーボのケーススタディです。ここで得られる教訓は、アクチュエータの設計を成功させるには、モータのサイズだけが重要ではないということです。エンコーダの統合、ベアリングの摩擦、熱安定性、制御ループの品質はすべて同様に重要です。高精度軸のサプライヤーを最終候補に挙げる場合は、エンコーダが工場で校正されていること、ベアリングの摩擦がゼロ速度で指定されていること、および熱軽減曲線が動作周囲範囲をカバーしていることを確認してください。紙の上では大きすぎるように見えるモーターでも、摩擦と熱の設計が負荷プロファイルに適合していないと、パフォーマンスが低下する可能性があります。
購入前に比較すべき主な仕様
サーボシステムを選択する前の実際的な質問
Q: DJI グレードのサーボのコンセプトは、産業用アクチュエーターの選択に反映されますか?
原則的にはそうです。 DJI の設計スタック (高ループ レート、厳しい公差、軽量アクチュエーター、統合エンコーダー) は、精密な位置決めタスクにうまく対応しています。ただし、産業上の負荷、デューティ サイクル、環境への曝露はドローンとは異なります。コンセプトが 1 対 1 で移行すると仮定する前に、トルク マージン、熱挙動、IP 定格、およびサービス間隔を特定の使用例に照らして検証してください。
Q: 分未満の精度を実現するには、エンコーダの最小分解能をどれくらい指定する必要がありますか?
通常、アーク分未満の分解能には 20 ビットのアブソリュート エンコーダが必要です。微細な位置決めよりも速度が重要なアプリケーションの場合は、17 ビットで十分な場合があります。記載されている分解能が増分なのか絶対なのかをサプライヤーに確認し、動作温度での位置精度テストレポートを要求してください。
Q: サーボ ドライブが外乱プロファイルを処理していることを検証するにはどうすればよいですか?
動作周囲環境でステップ応答および外乱除去テストを実行します。整定時間、オーバーシュート率、定常状態誤差を記録します。これらの数値をプロセス許容値と比較してください。安全マージンが約 20% を下回る場合は、購入を決定する前に、より高帯域幅のドライブまたはより剛性の高い機械的カップリングをリクエストしてください。
Q: 信頼できるサーボ サプライヤーは購入前にどのような文書を提供する必要がありますか?
最小設定: 定格およびピーク時のトルク-速度曲線、熱軽減データ、エンコーダ校正証明書、ベアリングの摩擦仕様、および推奨される保守間隔。のためにカスタムサーボソリューション、最大周囲温度での設計を正当化する熱シミュレーション レポートもリクエストしてください。
アプリケーションに適したアクチュエータの選択
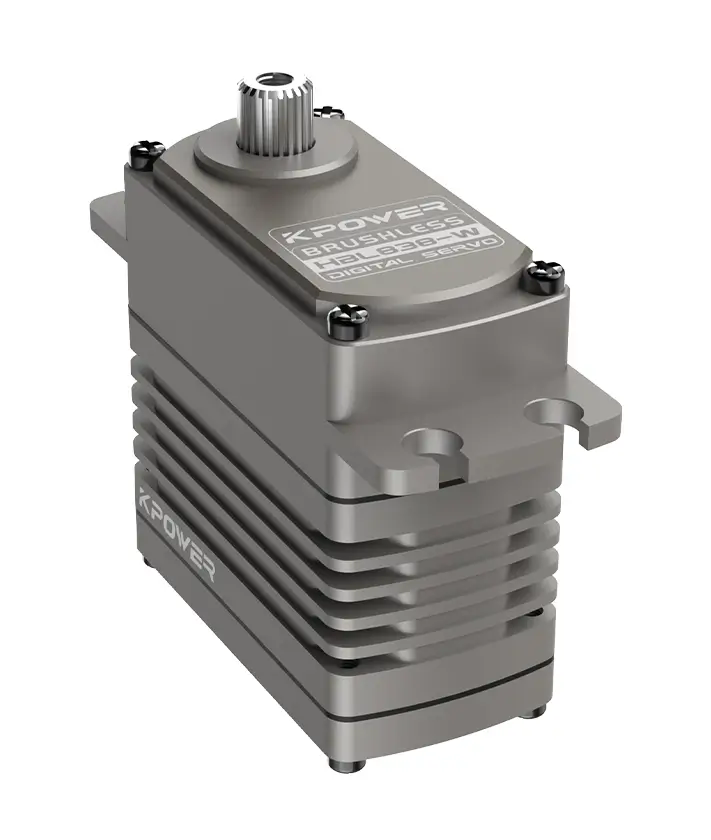
DJI のドローン エンジニアリングは、閉ループ サーボ設計、厳しい機械的公差、高速フィードバックがどのように相互作用して信頼性の高い動作を実現するかについての一般に公開されているケース スタディです。これらの原則を仕様チェックリストとして使用してください。トルク速度プロファイル、デューティ サイクル、環境要件を当社のエンジニアリング チームに送信してください。キロパワーフィットレビュー用のサーボ。現在のアクチュエータと重点的に比較すると、選択段階よりも生産途中で発見する方がはるかにコストがかかる設計リスクが表面化する可能性があります。
更新時間:2026-10-02


