
























SUPORTE TÉCNICO


Publicado 2026-07-17
01Resposta rápida
Alcançando precisãoservoo controle requer a correspondênciapotência servoresolução e largura de banda do driver para as características de inércia e fricção da sua carga mecânica. Não se trata apenas de comprar um motor de alta especificação; depende do ajuste adequado do loop, de dispositivos de feedback de alta resolução e da minimização da folga mecânica. Sem esses fatores, até mesmo hardware premium sofre jitter, overshoot ou tempos de acomodação lentos. Para a maioria das aplicações industriais, focar na estabilidade de circuito fechado e no gerenciamento térmico produz melhor precisão a longo prazo do que confiar apenas nas classificações de pico de torque.
Compreendendo a precisão no controle de movimento
O papel da resolução de feedback
Ajuste para estabilidade versus capacidade de resposta
Fatores mecânicos que afetam a precisão
Escolhendo o driver e controlador corretos
Erros comuns na integração de sistemas
Lista de verificação prática para compradores
Perguntas que os compradores costumam fazer
Tomando uma decisão melhor a longo prazo
02Compreendendo a precisão no controle de movimento
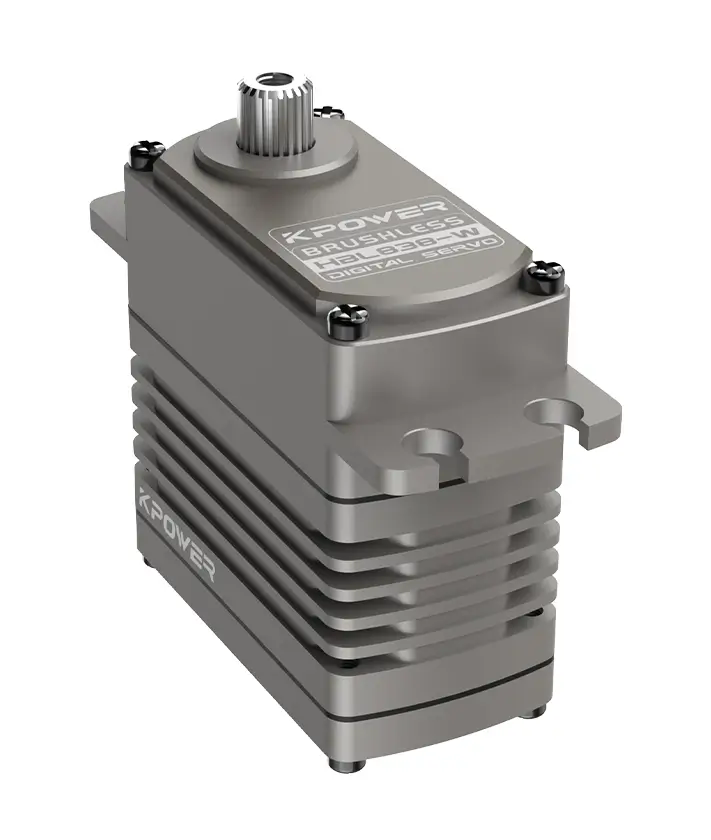
Muitos engenheiros assumem que a “precisão” é um atributo fixo de um motor. Na verdade, é uma propriedade do sistema. Quando você olhapotência servotecnologia, você deve considerar como os sinais elétricos se traduzem em movimento físico. A precisão envolve repetibilidade, precisão de posicionamento e suavidade. Se qualquer parte da corrente – do codificador à caixa de velocidades – estiver fraca, todo o sistema não consegue manter a sua posição.
Essa distinção é importante porque muda a forma como você avalia os fornecedores. Você não deve pedir “alta precisão” como um requisito vago. Em vez disso, defina-o em termos de minutos de arco para eixos rotativos ou mícrons para eixos lineares. Essa clareza evita mal-entendidos durante a aquisição e garante que os componentes selecionados possam lidar com seu tempo de ciclo e condições de carga específicos.
Repetibilidade:O motor pode retornar ao mesmo lugar todas as vezes?
Precisão:A posição real está próxima da posição comandada?
Suavidade:Existem vibrações ou solavancos durante o movimento?
03O papel da resolução de feedback
O codificador são os olhos do sistema servo. Uma resolução mais alta permite que o controlador detecte erros menores e os corrija mais rapidamente. Porém, mais bits nem sempre significam melhor desempenho se a transmissão mecânica tiver folga. Um codificador de 23 bits em um acoplamento fraco ainda produzirá movimento errático.
Ao avaliar as opções, verifique a resolução nativa doseleção de servo motor. Muitos servos modernos oferecem encoders absolutos, que fornecem dados de posição imediatamente após serem ligados. Esse recurso causou tempo de inatividade causado por sequências de homing. Também aumenta a segurança em aplicações onde a perda de dados de posição pode levar a colisões ou defeitos do produto.
Codificadores Incrementais:Requer retorno; menor custo; bom para uso geral.
Codificadores Absolutos:Manter a posição; custo mais elevado; essencial para processos complexos.
Impacto da Resolução:Determina o menor tamanho de passo que o controlador pode comandar.
04Ajuste para estabilidade versus capacidade de resposta
O ajuste é onde a teoria encontra a realidade. Um sistema mal ajustado desperdiça energia, gera calor e desgasta peças mecânicas mais rapidamente. O objetivo é encontrar o equilíbrio entre resposta rígida e operação suave. O excesso de sintonia leva à oscilação; o subajuste causa atraso e etapas perdidas.
Integradores profissionais usam agendamento de ganho adaptativo. Esta técnica ajusta os parâmetros com base nas variações de carga. Por exemplo, ao levantar uma carga pesada, o sistema pode necessitar de maior rigidez. Ao mover-se vazio, pode priorizar a suavidade para reduzir o desgaste. Compreender essa dinâmica ajuda a selecionar drivers que suportam algoritmos de ajuste avançados.
1. Ganho Proporcional:Controla a reação ao erro; muito alto causa oscilação.
2. Ganho integral:Elimina erros de estado estacionário; muito alto causa instabilidade.
3. Ganho Derivativo:Amortece mudanças rápidas; melhora o amortecimento, mas adiciona sensibilidade ao ruído.
05Fatores mecânicos que afetam a precisão
Mesmo a melhor eletrônica não consegue compensar uma mecânica deficiente. Folga nas engrenagens, flexibilidade nos acoplamentos e desalinhamento nos rolamentos introduzem erros. Esses problemas geralmente são invisíveis até que a máquina esteja funcionando em alta velocidade. É por isso que o projeto mecânico deve preceder a integração elétrica.
Ao adquirir componentes, verifique a rigidez da estrutura de montagem. As frequências de ressonância devem estar bem acima da faixa operacional doaplicações de controle de movimento. Se a estrutura vibrar, o servo lutará contra si mesmo, levando a um consumo excessivo de corrente e a possíveis falhas no driver. Sempre execute a análise modal, se possível.
Retaliação:Brinque entre os dentes da engrenagem; causa erro de posição na direção reversa.
Conformidade:Flexibilidade em eixos ou acoplamentos; reduz a rigidez efetiva.
Atrito:O atrito variável causa comportamento stick-slip; afeta o desempenho em baixa velocidade.
06Escolhendo o driver e controlador corretos
Nem todos os servodrives são criados iguais. Alguns oferecem operação em malha aberta, enquanto outros fornecem controle total em malha fechada. Para aplicações críticas, o circuito fechado não é negociável. Ele permite que o sistema monitore a posição real e ajuste em tempo real. Além disso, os protocolos de comunicação são importantes. As redes EtherCAT ou PROFINET permitem a troca de dados determinística, que é crucial para movimentos sincronizados de vários eixos.
Considere o poder de processamento do controlador. Trajetórias complexas requerem recursos computacionais significativos. Se o controlador estiver sobrecarregado, ele poderá pular etapas ou atrasar comandos. Certifique-se de quesoluções servo personalizadasque você escolher pode lidar com a carga matemática do seu perfil de aplicativo específico.
Um erro frequente é ignorar o gerenciamento térmico. Os servos geram calor durante operações de alta carga. Se a temperatura subir muito, a eficiência cai e os ímãs podem desmagnetizar permanentemente. Isso leva a uma perda de torque e precisão ao longo do tempo. Estratégias de resfriamento adequadas, como resfriamento por ar forçado ou líquido, são essenciais para ciclos de trabalho contínuos.
Outro erro é subestimar a qualidade do cabo. Cabos longos e não blindados podem introduzir ruído nos sinais de feedback. Este ruído imita erros de posição, fazendo com que o servo se corrija desnecessariamente. Use cabos blindados de par trançado para sinais do codificador e mantenha-os separados das linhas de energia de alta tensão. Esta etapa simples pode melhorar significativamente a integridade do sinal.
Fuga Térmica:O acúmulo de calor reduz o torque; leva a danos permanentes.
Ruído elétrico:A interferência causa leituras falsas; resulta em instabilidade.
Loops de solo:As diferenças de potencial causam fluxo de corrente; danifica interfaces.
Antes de finalizar uma compra, execute esta lista de verificação para garantir que seupotênciaservoinvestimento proporcionará o desempenho desejado. Este processo ajuda a evitar retrofits dispendiosos e atrasos na produção.
[ ] Verifique se a resolução do codificador corresponde à tolerância da aplicação.
[ ] Confirme se a rigidez mecânica excede os requisitos do sistema.
[ ] Verifique a compatibilidade do protocolo de comunicação do driver com o CLP.
[ ] Revise os recursos de dissipação térmica para o ciclo de trabalho.
[] Certifique-se de que as ferramentas de software permitam ajustes detalhados.
[ ] Valide a garantia e os tempos de resposta do suporte.
P: Como posso saber se meu servo está ajustado corretamente?
R: Observe o gráfico de resposta de frequência. Um sistema bem ajustado mostra uma resposta de magnitude plana até o limite da largura de banda, seguida por uma queda acentuada. Não deve haver picos de ressonância na faixa operacional.
P: Posso usar um codificador incremental para tarefas de alta precisão?
R: Sim, mas você deve garantir que a precisão do retorno seja suficiente. Para tarefas que exigem conhecimento imediato da posição após perda de energia, um encoder absoluto é mais seguro e eficiente.
P: O que causa a vibração do servo em baixas velocidades?
R: A não linearidade do atrito, conhecida como stick-slip, é um culpado comum. Encoders de alta resolução e algoritmos avançados de compensação de atrito no inversor podem mitigar esse problema de forma eficaz.
P: Um torque mais alto é sempre melhor?
R: Não. A capacidade excessiva de torque pode levar a motores maiores e mais pesados, que são mais difíceis de controlar. Dimensione o motor de modo que o torque máximo seja necessário apenas para rajadas curtas e não para operação contínua.
P: Como a inércia da carga afeta o controle?
R: Altas taxas de inércia tornam os sistemas lentos e propensos a oscilações. Procure uma relação de inércia abaixo de 10:1 para aplicações gerais e abaixo de 5:1 para tarefas de alta dinâmica.
P: Qual o papel do controlador na precisão?
R: O controlador calcula os comandos necessários. Uma taxa de atualização mais lenta introduz latência. Controladores rápidos e determinísticos garantem que o servo reaja instantaneamente a erros de posição.
A precisão não é uma compra única; é um compromisso contínuo com a saúde do sistema. A manutenção regular, a recalibração periódica e o monitoramento das métricas de desempenho são essenciais. Ao investir em componentes de alta qualidade como os daservo de potência, você reduz o custo total de propriedade. Menos avarias significam menos tempo de inatividade e maior precisão significa menos sucata.
Considere solicitar uma revisão de engenharia. Compartilhar seus perfis de carga e condições ambientais específicos permite que os especialistas recomendem configurações ideais. Essa abordagem proativa garante que seus sistemas de automação operem com eficiência máxima durante todo o seu ciclo de vida. Solicite uma consulta técnica para validar sua configuração atual ou planejar uma nova instalação com confiança.
Hora de atualização: 17/07/2026

Entre em contato com o especialista de produtos da Kpower para recomendar um motor ou caixa de engrenagens adequado para o seu produto.


