



























SUPORTE TÉCNICO


Publicado 2026-10-02
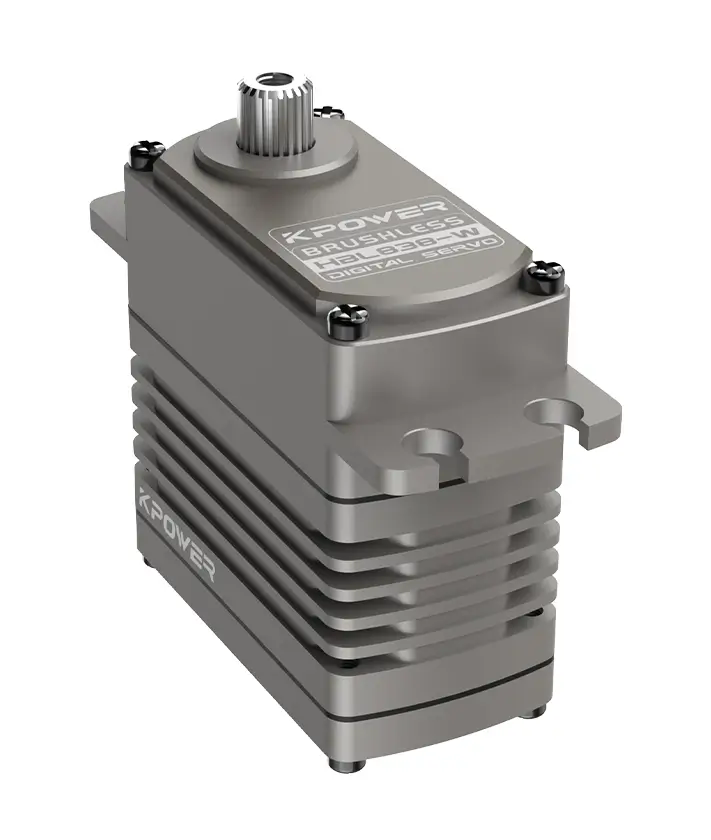
Drones DJI confiam na precisãoservomotortecnologia e controle de movimento de circuito fechado para alcançar vôo estável, estabilização suave do cardan e resposta do acelerador quase instantânea. Para compradores B2B em controle de movimento, a abordagem de engenharia da DJI é uma referência prática: codificadores de alta resolução, frequências de loop na casa das centenas de hertz e tolerâncias mecânicas rígidas. Se você está avaliandoservoseleção do motorpara uma tarefa de posicionamento de precisão, estudar como as arquiteturas de voo e gimbal da DJI funcionam fornece referências concretas para densidade de torque, largura de banda e redução térmica que se aplicam diretamente à especificação do seu atuador e à avaliação do fornecedor.
Você provavelmente já viu um drone DJI manter sua posição em uma rajada de vento e se perguntou como o sistema reage tão rápido. A resposta não é mágica. É uma cadeia deservoDecisões de alto nível: codificadores rápidos, malhas de controle de alta largura de banda, atuadores de baixo atrito e design térmico que mantém o desempenho consistente em todas as faixas de temperatura. Como comprador de engenharia ou líder de produção, compreender essas ajudas decide se você julgará se umservoacionamentoou atuador em sua lista irá realmente funcionar sob demandas de precisão comparáveis. O que se segue é uma visão focada do que os sistemas de voo e gimbal da DJI revelam sobre as especificações que importam quando você especifica um sistema de controle de movimento industrial.
Como o DJI Drone Flight Control mapeia os princípios do servo
Estabilização do Gimbal como um Estudo de Caso Micro-Servo
Principais especificações para comparar antes de comprar
Perguntas práticas antes de escolher um servo sistema
Escolhendo o atuador certo para sua aplicação
Um controlador de vôo DJI executa quatro loops PID independentes – inclinação, rotação, guinada e impulso – em frequências geralmente na faixa de algumas centenas de hertz. As hélices atuam como atuadores. Os giroscópios e acelerômetros IMU fornecem o sinal de feedback, funcionando como um codificador rotativo em um servo industrial. A filosofia de design é rápida, com pequenas correções, em vez de grandes movimentos lentos. Isto tem uma implicação direta pararequisitos de torqueem sua própria aplicação: o que mais importa não é o torque máximo, mas o tempo de estabilização sob uma perturbação definida. Se o seu processo envolver uma carga que se desloque ou uma fonte de vibração que entre em ação, a largura de banda de controle especificada deverá exceder essa frequência de perturbação. Uma boa regra prática usada emaplicações de controle de movimentoé atingir uma largura de banda de loop pelo menos cinco vezes a frequência de perturbação dominante. DJI atinge esse alvo em um pacote do tamanho de uma caixa de fósforos. Esse é o benchmark de engenharia que vale a pena comparar com a folha de dados do seu fornecedor.
O gimbal da câmera DJI é um sistema servo de três eixos construído sob restrições extremas: gramas de peso, tolerâncias mecânicas submilimétricas e operação desde temperaturas abaixo de zero até condições de deserto quente. Cada eixo possui um atuador sem escova dedicado com um codificador integrado de alta resolução. O controlador mede continuamente o desvio angular e corrige-o em tempo real. Para engenheiros industriais, este é um estudo de caso de servo em miniatura, mas completo. A lição é que um projeto de atuador bem-sucedido não envolve apenas o tamanho do motor. A integração do codificador, o atrito do rolamento, a estabilidade térmica e a qualidade do circuito de controle são igualmente críticos. Ao selecionar um fornecedor para um eixo de precisão, verifique se o codificador é calibrado de fábrica, se o atrito do rolamento é especificado em velocidade zero e se as curvas de redução térmica cobrem sua faixa de ambiente operacional. Um motor que parece superdimensionado no papel pode ter desempenho inferior se o atrito e o projeto térmico não corresponderem ao perfil de carga.
Principais especificações para comparar antes de comprar
Perguntas práticas antes de escolher um servo sistema
P: O conceito de servo de nível DJI se traduz na minha seleção de atuadores industriais?
Em princípio, sim. A pilha de design da DJI – alta taxa de loop, tolerâncias restritas, atuadores leves, codificadores integrados – mapeia bem as tarefas de posicionamento de precisão. Mas as cargas industriais, os ciclos de trabalho e a exposição ambiental diferem de um drone. Verifique a margem de torque, o comportamento térmico, a classificação IP e o intervalo de serviço em relação ao seu caso de uso específico antes de assumir que o conceito é transferido individualmente.
P: Qual resolução mínima do encoder devo especificar para precisão de subarco-minuto?
Um codificador absoluto de 20 bits normalmente é necessário para resolução de subarco-minuto. Para aplicações onde a velocidade é mais importante do que o microposicionamento, 17 bits pode ser suficiente. Confirme com o fornecedor se a resolução declarada é incremental ou absoluta e solicite um relatório de teste de precisão de posição na sua temperatura operacional.
P: Como posso validar se um servoconversor lida com meu perfil de perturbação?
Execute um teste de resposta ao degrau e rejeição de perturbações em seu ambiente operacional. Registre o tempo de acomodação, a porcentagem de ultrapassagem e o erro de estado estacionário. Compare esses números com a tolerância do seu processo. Se a margem de segurança cair abaixo de aproximadamente 20%, solicite um drive de maior largura de banda ou um acoplamento mecânico mais rígido antes de se comprometer com a compra.
P: Que documentação um fornecedor respeitável de servo deve fornecer antes da compra?
Conjunto mínimo: curva torque-velocidade no valor nominal e máximo, dados de redução térmica, certificado de calibração do encoder, especificação de atrito do rolamento e intervalo de manutenção recomendado. Parasoluções servo personalizadas, solicite também o relatório de simulação térmica que justifica o projeto na sua temperatura ambiente máxima.
Escolhendo o atuador certo para sua aplicação
A engenharia de drones da DJI é um estudo de caso publicamente visível sobre como o design de servo de circuito fechado, tolerâncias mecânicas rígidas e feedback rápido interagem para fornecer movimento confiável. Use esses princípios como sua lista de verificação de especificações. Envie seu perfil de torque-velocidade, ciclo de trabalho e requisitos ambientais para nossa equipe de engenharia empotênciaservo para uma revisão de ajuste. Uma comparação focada com o seu atuador atual pode revelar riscos de projeto que são muito mais caros para descobrir no meio da produção do que na fase de seleção.
Hora de atualização: 02/10/2026

Entre em contato com o especialista de produtos da Kpower para recomendar um motor ou caixa de engrenagens adequado para o seu produto.


