



























기술 지원


게시됨 2026-09-19
빠른 답변
간단한 BLDC 모터 드라이버 회로는 DC 입력을 3상 게이트 파형으로 변환하여 브러시리스 모터를 회전시킵니다. 컨트롤러 또는 전용 드라이버 IC, 6개의 전력 MOSFET(또는 3상 브리지), 6개의 홀 효과 센서 및 DC 공급 장치가 필요합니다. 컨트롤러는 회전자 위치를 읽고 전기적으로 60°마다 정류 테이블을 통과하며 PWM으로 각 위상을 변조하여 토크와 속도를 설정합니다. 회로는 위상 시퀀스, 데드 타임 및 게이트 구동 타이밍이 정확할 때 작동합니다. 이 세 가지 중 하나라도 꺼지면 회전자가 잠기거나 건너뛰거나 FET가 단락됩니다. 보드를 배치하기 전에 다음 사항을 확인하세요.서보 기구모터 선택그리고토크 요구 사항그래서 운전자는 처음부터 모터와 일치합니다.
소개
브러시리스 모터, 24V 공급 장치, 6개의 FET가 있는 브레드보드가 있습니다. 모터가 회전하지 않습니다. 또는 폭발적으로 발생하거나 위상이 뜨거워지고 트랜지스터가 작동하지 않습니다. 대부분의 경우 근본 원인은 세 가지 중 하나입니다. 잘못된 위상에 연결된 홀 센서, 보완 스위치 간의 데드 타임 누락, 바디 다이오드 전도를 무시하는 게이트 드라이브 신호입니다. 에이간단한 bldc 모터 드라이버 회로배선 다이어그램으로 위장한 타이밍 문제입니다. 다음은 보드를 불태우지 않고 구축, 검증 및 보호하는 방법입니다.
단순 회로가 실제로 작동하는 방식
6개의 N 채널 MOSFET이 3개의 하프 브리지 레그를 형성합니다. 언제든지 하나의 상단 스위치와 하나의 하단 스위치가 작동하여 세 번째 스위치가 부동하는 동안 두 모터 위상을 통해 전류를 공급합니다. 컨트롤러는 6개의 홀 입력을 6상태 정류 테이블로 디코딩하고 로터가 회전할 때 이를 통과합니다. 무센서 변형에서는 역기전력 제로 크로싱이 홀 입력을 대체하지만 알고리즘이 잠기려면 여전히 최소 속도가 필요합니다.
제어하는 변수는 각 활성 단계의 PWM 듀티입니다. 듀티가 높을수록 토크가 높아집니다. 정류 각도 창은 더 빠른 속도를 의미합니다. 만약 당신의모션 제어 애플리케이션스톨 없는 원활한 스타트업을 요구하고, 첫 번째 펄스부터 소프트 스타트 램프와 전류 제한 루프를 추가하세요.
구성 요소 선택
모터의 정격 전압과 피크 전류로 시작합니다. DC 공급은 최대 속도에서 역기전력을 10~15% 초과해야 합니다. MOSFET Vds 정격은 공급 전압에 비해 2배의 마진이 필요합니다. 게이트 구동 전류는 하나의 PWM 주기(일반적으로 16kHz에서 50μs 미만) 내에 FET 게이트 커패시턴스를 충전해야 합니다.
전용 3상 드라이버 IC는 6개의 개별 FET와 게이트 드라이브를 하나의 칩으로 압축합니다. 을 위한마이크로서보 기구부하가 200W 미만인 경우 단일 IC가 전체 전력 스테이지를 처리합니다. 그 위에는 별도의 게이트 드라이버 보드가 있는 개별 FET가 열 여유 공간을 제공합니다. PCB 레이아웃을 결정하기 전에 FET의 최대 접합 온도에 대한 구리 열 저항을 확인하십시오.
프로토타입을 죽이는 배선 실수
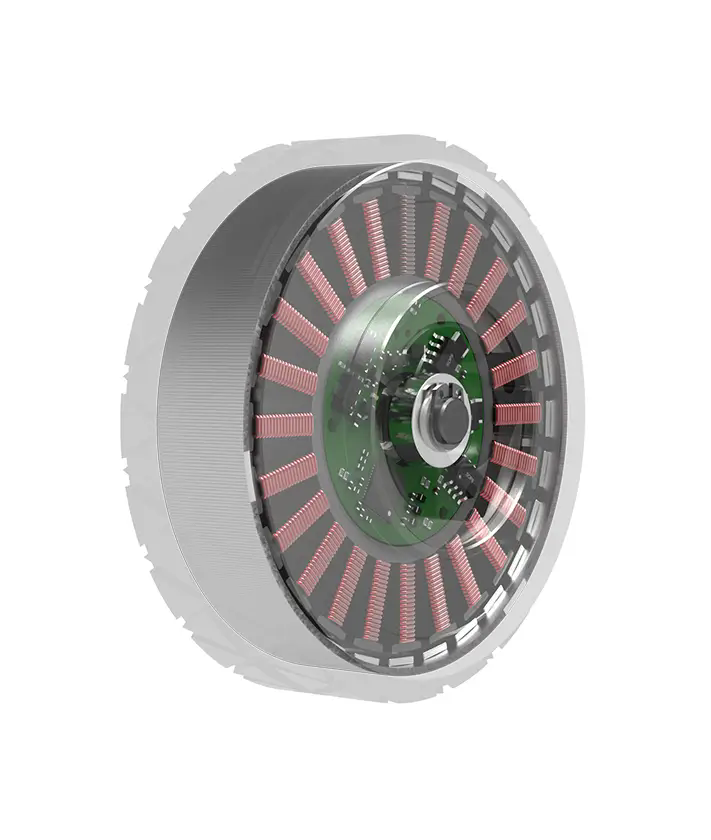
대부분의 손상된 보드는 세 가지 오류로 인해 발생합니다. 역방향 홀 배선은 정류 테이블을 뒤집고 모터는 정지하거나 뒤로 회전합니다. 생략된 데드 타임을 통해 한쪽 레그의 두 FET가 동시에 켜지고 접지에 대한 직접적인 공급 경로가 생성됩니다. 그리고 로직 섹션과 전원 섹션 간의 공유 접지는 홀 및 PWM 입력에 스위칭 잡음을 주입하여 간헐적인 오류를 유발합니다.
전원을 공급하기 전에 모든 게이트 출력의 범위를 지정하십시오. 동일한 레그의 상부 및 하부 신호가 동시에 높지 않은지 확인하십시오. 첫날에 드라이버 보드가 일치하도록 홀 핀아웃 다이어그램과 최소 PWM 주파수 사양을 모터 공급업체에 문의하세요.
주문 전 질문
Q: BLDC 모터에 범용 모터 드라이버 IC를 사용할 수 있습니까?
A: 아니요. 범용 AC 드라이버에는 3상 정류 논리와 홀 센서 입력이 부족합니다. 6단계 시퀀스를 직접 생성하는 전용 BLDC 드라이버 또는 펌웨어가 필요합니다.
Q: 프리휠링 다이오드를 건너뛰고 바디 다이오드에 의존하면 어떻게 되나요?
A: 바디 다이오드는 저전력 프로토타입에서 반동을 전달하지만 순방향 드롭으로 인해 열이 낭비되고 효율성이 제한됩니다. 지속적인 근무를 위해 또는토크 요구 사항몇 와트 이상에서는 개별 쇼트키 경로를 추가하거나 프리휠링이 내장된 드라이버 IC를 사용합니다.
Q: 모터를 연결하기 전에 회로를 어떻게 확인합니까?
답변: 보드에 전원을 공급하고 로터를 손으로 회전시킨 후 스코프의 6개 게이트 흔적을 관찰하세요. 시퀀스는 6개 상태를 모두 깔끔하게 진행해야 합니다. 그런 다음 낮은 PWM에서 모터를 연결하고 방향을 확인하고 건너뛰는 소리를 들어보세요.
귀하의 애플리케이션에 적합한 전화 걸기
작동하는 BLDC 드라이버는 전기적 문제만큼이나 타이밍과 열 문제도 있습니다. 보드를 완성하거나 부품을 주문하기 전에 공급 전압, FET 정격 및 PWM 전략을 모터의 실제 듀티 사이클에 맞추십시오. 여전히 옵션을 비교 중이거나 다음과 짝을 이루는 참조 설계가 필요한 경우kpower 서보 기구드라이브 제품을 사용하는 경우 당사의 엔지니어링 팀은 귀하의 모터 데이터시트를 검토하고 귀하의 전력 범위 및 제어 루프에 맞는 드라이버 토폴로지를 제안할 수 있습니다. 사양이나 짧은 애플리케이션 노트를 보내주시면 정류 타이밍, 열 마진, 보호 기능을 한 번에 하나씩 안내해 드리겠습니다.
업데이트 시간:2026-09-19


