



























TECHNISCHE UNTERSTÜTZUNG


Veröffentlicht 2026-07-08
SEO-Titel: Wie funktioniert aServoMotorische Arbeit? Ein praktischer Leitfaden zu Kontrollmethoden
Meta-Beschreibung: Verstehen Sie das Funktionsprinzip und die Kontrollmethoden vonServoMotoren. Erfahren Sie, wie sich PWM, Rückkopplungsschleifen und Drehmoment auf die Bewegungssteuerung in industriellen Anwendungen auswirken.
Schnelle Antwort
AServoMotorarbeitet mit einem Regelsystem, das eine Zielposition oder ein Zieldrehmoment mit der tatsächlichen Rückmeldung eines Encoders oder Resolvers vergleicht. Es passt die Ausgabe kontinuierlich an, um Fehler zu minimieren. Die Kernsteuerungsmethode ist die Pulsweitenmodulation (PWM), bei der die Breite eines elektrischen Impulses die Winkelposition oder Geschwindigkeit des Motors bestimmt. Diese Kombination aus Geschwindigkeitsrückmeldung und präziser Signalsteuerung macht Servomotoren ideal für Anwendungen, die präzise Bewegungen erfordern, wie z. B. CNC-Bearbeitung, Robotik und Verpackungslinien. Ohne Verpackung. Bei richtiger Abstimmung oder Anpassung der Steuersignale an die Lastanforderungen nimmt die Leistung schnell ab.
Einführung
Eine Produktionslinie stoppt wiederholt. Ein Roboterarm schießt bei jedem Zyklus um Millimeter über seine Zielposition hinaus. Eine Verpackungsmaschine lehnt Produkte ab, weil das Timing jeder Bewegung um Millisekunden daneben liegt.
Diese Symptome haben eine gemeinsame Ursache: unzureichende Bewegungskontrolle. Ingenieure und Beschaffungsmanager gehen oft davon aus, dass jeder Motor mit Encoder als Servo gilt. In Wirklichkeit liegt der Unterschied zwischen zuverlässiger Positionierung und anhaltender Drift darin, wie der Motor Steuersignale interpretiert und sein eigenes Verhalten korrigiert.
Die Kosten für ein Missverständnis der Servosteuerung sind direkt: Materialverschwendung, langsamere Zykluszeiten, erhöhter Wartungsaufwand und höhere Ausschussraten. Für Käufer, die Bewegungskomponenten bewerten, stellt sich nicht nur die Frage: „Bewegt es sich“, sondern: „Wie behält es seine Position unter variabler Belastung?“
Das Funktionsprinzip und die Kontrollmethoden zu verstehen, ist nicht akademisch. Es ist die Grundlage für die Spezifikation des richtigen Systems, die Reduzierung des Integrationsrisikos und die Erzielung einer konsistenten Ausgabe.
Inhaltsverzeichnis
1. Das Grundprinzip: Rückkopplungsregelung mit geschlossenem Regelkreis
2. Wie Pulsweitenmodulation (PWM) Position und Geschwindigkeit steuert
3. Schlüsselkomponenten, die eine präzise Bewegung ermöglichen
4. Steuermethoden: Positions-, Geschwindigkeits- und Drehmomentmodi
5. Häufige Fehler bei der Auswahl der Servosteuerung
6. Fragen, die Käufer häufig zur Servosteuerung stellen
7. Auswahl des richtigen Steuerungsansatzes für Ihre Anwendung
Das Grundprinzip: Rückkopplungsregelung mit geschlossenem Regelkreis
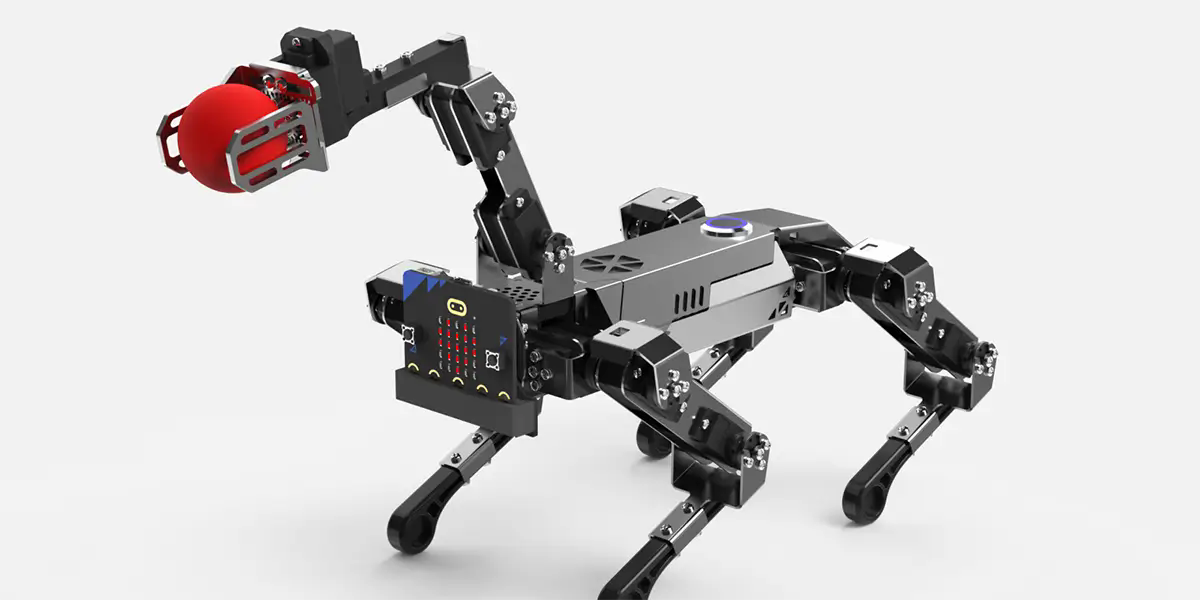
Der grundlegende Unterschied zwischen aServomotorund ein Standardmotor ist die Rückkopplungsschleife. Ein Standard-Induktionsmotor läuft im offenen Regelkreis: Sie legen Strom an und er dreht sich, ohne seine tatsächliche Position oder Geschwindigkeit zu melden.
Ein Servomotor bewirkt das Gegenteil. Es vergleicht ständig den Befehlswert – Position, Geschwindigkeit oder Drehmoment – mit dem tatsächlichen Wert, der von einem Rückkopplungsgerät gemessen wird. Liegt eine Abweichung vor, passt die Steuerung die Leistungsabgabe an, um diese zu korrigieren. Diese Korrektur erfolgt hunderte oder tausende Male pro Sekunde.
Diese geschlossene Regelkreisarchitektur ist der Grund, warum Servosysteme ihre Position unter wechselnden Lasten halten können. Wenn ein Roboterarm ein schwereres Teil aufnimmt, steigt der Drehmomentbedarf. Der Servocontroller erkennt den Geschwindigkeitsabfall, erhöht den Strom und bringt den Arm in die befohlene Position zurück, bevor der Fehler sichtbar wird.
Ohne diese Rückkopplungsschleife kann selbst der leistungsstärkste Motor keine wiederholbare Positionierung garantieren. Für Anwendungen, bei denen die Toleranz in Mikrometern oder Millisekunden gemessen wird, ist eine Regelung mit geschlossenem Regelkreis nicht optional.
Wie Pulsweitenmodulation (PWM) Position und Geschwindigkeit steuert
Die gebräuchlichste Methode zur Steuerung eines Servos ist die Pulsweitenmodulation (PWM). Ein PWM-Signal ist eine Rechteckwelle, bei der die Dauer des „Ein“-Impulses – gemessen in Millisekunden – die Reaktion des Motors bestimmt.
Bei Standardservos mit Positionssteuerung befiehlt ein 1,0-ms-Impuls typischerweise die volle Drehung in eine Richtung, ein 1,5-ms-Impuls befiehlt die Mittelposition (Neutralposition) und ein 2,0-ms-Impuls befiehlt die volle Drehung in die entgegengesetzte Richtung. Der Controller liest die Impulsbreite, vergleicht sie mit der aktuellen Feedback-Position und treibt den Motor entsprechend an.
Bei fortschrittlicheren digitalen Servoantrieben arbeitet PWM mit höheren Frequenzen. Eine höhere Frequenz reduziert hörbare Geräusche und verbessert die Reaktionszeit. Der genaue Impulsbreitenbereich und Neutralpunkt variieren je nach Hersteller und sollten anhand der Antriebsspezifikation überprüft werden.
Die Geschwindigkeitssteuerung über PWM folgt einer ähnlichen Logik, interpretiert die Impulsbreite jedoch als Zielgeschwindigkeit und nicht als feste Position. Bei Servos mit kontinuierlicher Rotation bestimmt die Impulsbreite über oder unter dem Neutralpunkt die Richtung und die proportionale Geschwindigkeit.
Für Käufer, die a auswählenServomotorsystemDaher ist die Bestätigung der PWM-Kompatibilität zwischen dem Controller und dem Antrieb ein entscheidender Schritt. Nicht übereinstimmende Signalbereiche führen zu unregelmäßigen Bewegungen oder einem völligen Kontrollverlust.
Schlüsselkomponenten, die präzise Bewegungen ermöglichen
Ein Servosystem besteht aus vier wesentlichen Elementen: dem Motor, dem Feedback-Gerät, dem Antrieb und der Steuerung.
Motor:Typischerweise ein bürstenloser Gleichstrom- (BLDC) oder Wechselstrom-Synchronmotor, der für schnelle Beschleunigung und Verzögerung ausgelegt ist.
Rückmeldegerät:Ein Encoder oder Resolver, der die tatsächliche Position, Geschwindigkeit oder das Drehmoment meldet. Resolver sind in Umgebungen mit starken Vibrationen robuster, während Encoder eine höhere Auflösung bieten.
Antrieb (Verstärker):Wandelt Steuersignale mit geringer Leistung in Strom mit hoher Leistung für den Motor um. Es interpretiert auch Feedback und passt die Ausgabe an.
Regler:Das Gehirn des Systems. Es generiert das Befehlssignal basierend auf dem Anwendungsprogramm und erhält Rückmeldung vom Antrieb.
Die Qualität jeder Komponente wirkt sich direkt auf die Systemleistung aus. Ein hochauflösender Encoder verbessert die Positionsgenauigkeit, erhöht jedoch die Systemkosten. Ein Resolver ist in schmutzigen Umgebungen möglicherweise zuverlässiger, bietet jedoch eine geringere Auflösung.
Käufer sollten den Feedbacktyp anhand der Betriebsumgebung, der erforderlichen Genauigkeit und des Wartungsplans bewerten. In vielen industriellen Anwendungen ist das Feedback-Gerät die erste Komponente, die ausfällt, wenn sie übermäßiger Hitze oder Verschmutzung ausgesetzt wird.
Steuermethoden: Positions-, Geschwindigkeits- und Drehmomentmodi
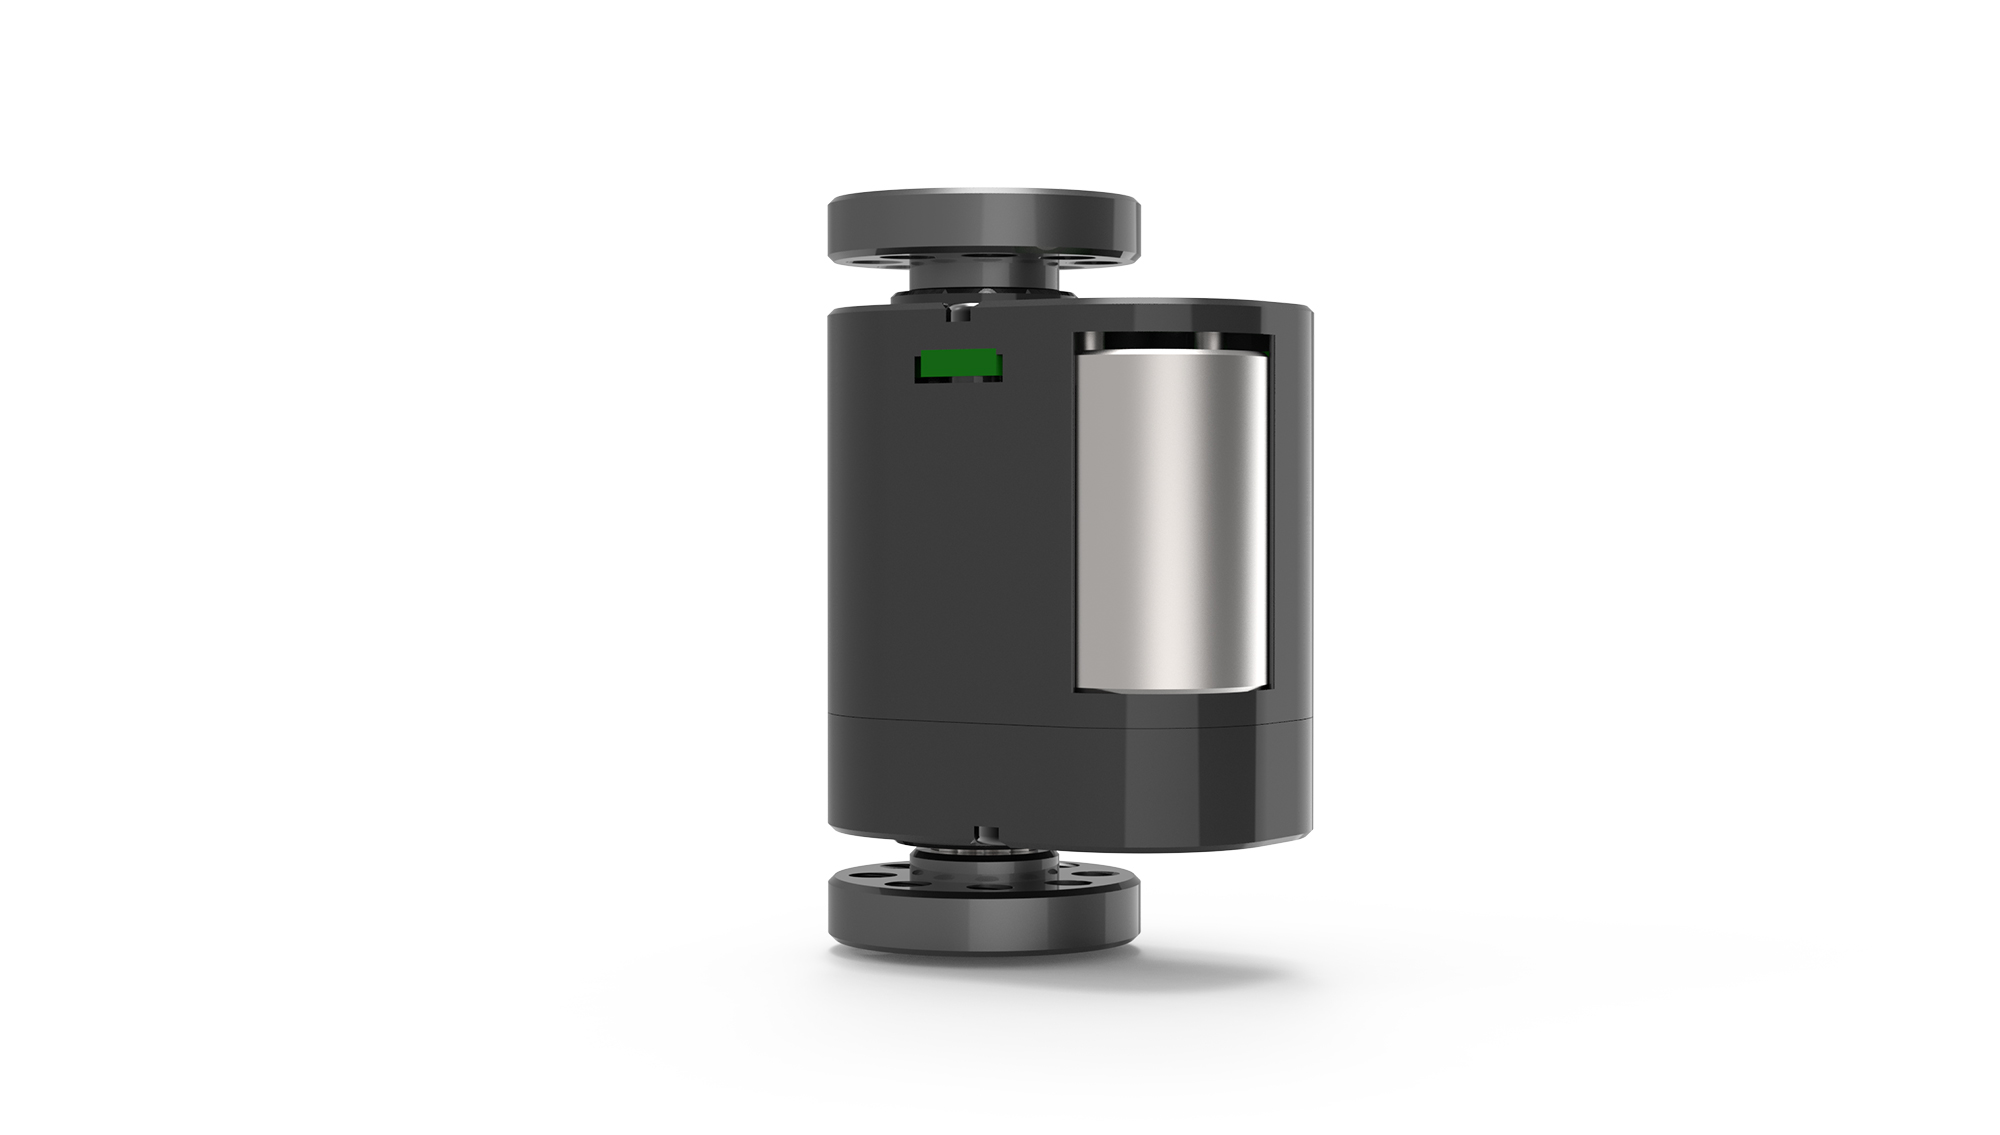
ModernServoantriebeunterstützung mehrere steuerung modi. Die Auswahl des richtigen Modus hängt von den Anwendungsanforderungen ab.
Positionsmodus:Am häufigsten. Der Controller sendet eine Zielposition und der Servo bewegt sich mit der angegebenen Beschleunigung und Verzögerung zu dieser Position. Wird für Pick-and-Place, CNC-Positionierung und Indexierung verwendet.
Geschwindigkeitsmodus:Der Controller sendet eine Zielgeschwindigkeit. Der Servo behält diese Geschwindigkeit unabhängig von Lastschwankungen innerhalb seiner Drehmomentgrenze bei. Wird in Förderbändern, Spindeln und Wickelmaschinen verwendet.
Drehmomentmodus:Der Regler sendet einen Sollstromwert. Das Servo erzeugt unabhängig von der Geschwindigkeit ein konstantes Drehmoment. Wird bei Spannungskontroll-, Press- und Klemmanwendungen verwendet.
Viele fortschrittliche Antriebe ermöglichen das Umschalten zwischen den Modi während des Betriebs. Beispielsweise kann eine Maschine während einer Pressphase den Drehmomentmodus verwenden und dann für den Rückhub in den Positionsmodus wechseln.
Die Wahl des falschen Modus erhöht die Zykluszeit und verringert die Prozesskonsistenz. Ein Käufer spezifiziert ein Servo für aBewegungssteuerungsanwendungVor der Auswahl des Antriebs sollte die primäre Steuerungsanforderung definiert werden.
Häufige Fehler bei der Auswahl der Servosteuerung
Mehrere wiederkehrende Fehler erhöhen die Projektkosten und verzögern die Inbetriebnahme.
Erstens: Unterschätzen des erforderlichen Drehmoments. Käufer berechnen häufig das durchschnittliche Drehmoment, ignorieren jedoch das Spitzendrehmoment beim Beschleunigen. Ein Servomotor, der das durchschnittliche Drehmoment erreicht, aber den Spitzenbedarf nicht bewältigen kann, bleibt stehen oder löst einen Überstromfehler aus.
Zweitens: Ignorieren des Trägheitsverhältnisses. Das Last-zu-Motor-Trägheitsverhältnis sollte normalerweise unter 10:1 bleiben. Höhere Übersetzungsverhältnisse erschweren die Abstimmung, führen zu Überschwingern und verringern die Positionierungsstabilität.
Drittens wird davon ausgegangen, dass alle PWM-Signale kompatibel sind. Servoantriebe verschiedener Hersteller verwenden möglicherweise unterschiedliche Impulsbreiten, Logikpegel oder Polarität. Bestätigen Sie die Steuersignalspezifikation immer mit demLieferant von Servomotoren .
Viertens: Vernachlässigung der Kabelqualität und -länge. Lange oder ungeschirmte Kabel führen zu Störungen im Feedbacksignal. Rauschen verursacht Jitter, Drift oder einen vollständigen Positionsverlust.
Fünftens: Systemoptimierung überspringen. Selbst ein richtig dimensioniertes Servosystem funktioniert ohne die richtige Verstärkungsabstimmung schlecht. Durch das Tuning wird angepasst, wie aggressiv der Controller auf Fehler reagiert. Überverstimmte Systeme schwingen. Unterausgestimmte Systeme sind langsam und ungenau.
Fragen, die Käufer häufig zur Servosteuerung stellen
F: Was ist der Unterschied zwischen einem Servomotor und einem Schrittmotor?
Ein Servomotor nutzt eine Rückkopplung mit geschlossenem Regelkreis und kann die Position unter wechselnden Lasten beibehalten. Ein Schrittmotor bewegt sich in diskreten Schritten und arbeitet oft im offenen Regelkreis. Servos eignen sich besser für Anwendungen mit hoher Geschwindigkeit, hohem Drehmoment oder variabler Last. Für Aufgaben mit niedriger Geschwindigkeit und konstanter Last sind Schrittmotoren einfacher und kostengünstiger.
F: Wie wähle ich zwischen einem analogen und einem digitalen Servoantrieb?
Analoge Antriebe akzeptieren ±10-V-Signale und sind einfacher, aber weniger präzise. Digitale Antriebe akzeptieren PWM-, Feldbus- oder Ethernet-Befehle und bieten erweiterte Abstimmung, Diagnose und Multimodus-Steuerung. Bei neuen Industrieanlagen sind digitale Antriebe die Standardwahl.
F: Kann ich einen Servomotor ohne Antrieb verwenden?
Nein. Ein Servomotor benötigt einen Antrieb, um Steuersignale mit geringer Leistung in die für den Betrieb erforderliche Hochstromwellenform umzuwandeln. Wenn Sie einen Servomotor direkt an eine Stromquelle anschließen, wird keine kontrollierte Bewegung erzeugt und der Motor kann beschädigt werden.
F: Was bedeutet „Servo-Tuning“?
Unter Tuning versteht man den Prozess der Anpassung der PID-Verstärkungen (Proportional-Integral-Derivativ) im Antrieb oder Regler an das mechanische System. Durch die richtige Abstimmung werden Überschwingen, Einschwingzeiten und stationäre Fehler minimiert. Eine falsche Abstimmung führt zu Schwingungen, Rauschen oder langsamer Reaktion.
F: Wie wirkt sich die Kabellänge auf die Servoleistung aus?
Lange Feedbackkabel erhöhen den Widerstand und die Anfälligkeit für elektrische Störungen. Für Encodersignale erfordern Kabellängen über 10–15 Meter normalerweise eine Differenzsignalisierung oder einen Signalverstärker. Stromkabel sollten abgeschirmt und von Steuerkabeln getrennt sein.
F: Wie hoch ist die typische Lebensdauer einer Servomotorbürste?
Bürstenlose Servomotoren haben keine Bürsten. Ihre Lebensdauer hängt von der Lagerqualität, der Betriebstemperatur und der Belastung ab. In typischen Industrieumgebungen läuft ein bürstenloser Servomotor 20.000 bis 40.000 Stunden, bevor ein Lageraustausch erforderlich ist.
F: Kann ein Servomotor seine Position ohne Strom halten?
Nein. Die meisten Servomotoren verfügen nicht über eine mechanische Bremse. Bei Stromausfall dreht der Motor frei, sofern keine separate Haltebremse integriert ist. Bei vertikalen oder schwerkraftbelasteten Achsen ist aus Sicherheitsgründen eine Bremse erforderlich.
F: Was ist der Unterschied zwischen Inkremental- und Absolutwertgebern?
Ein Inkrementalgeber meldet relative Positionsänderungen von einem Referenzpunkt. Ein Absolutwertgeber meldet jederzeit die exakte Position, auch nach einem Stromausfall. Absolutwertgeber machen eine Referenzfahrtroutine überflüssig, kosten aber mehr und erfordern in einigen Designs eine Batteriesicherung.
Auswahl des richtigen Steuerungsansatzes für Ihre Anwendung
Die Auswahl einer Servosteuerungsmethode beginnt mit der Definition des Bewegungsprofils: Ist die Aufgabe positionskritisch, geschwindigkeitskritisch oder drehmomentkritisch? Die Antwort bestimmt, ob Sie ein Positions-, Geschwindigkeits- oder Drehmomentmodussystem benötigen.
Bewerten Sie als Nächstes die Betriebsumgebung. Hohe Temperaturen, Vibrationen oder elektrische Störungen beeinflussen den Feedbacktyp, die Kabelspezifikation und die Nennleistung des Antriebsgehäuses. Eine IndustrieServomotorIn der Nähe einer Schweißlinie installierte Geräte erfordern einen anderen Schutz als solche in einem Reinraum.
Berücksichtigen Sie dann die Controller-Kompatibilität. Nicht alle Controller unterstützen alle Feldbusprotokolle. Wenn Ihre vorhandene SPS EtherCAT verwendet, muss der Servoantrieb EtherCAT unterstützen. Protokollinkongruenzen sind ein häufiges Integrationshindernis.
Arbeiten Sie schließlich mit einem Lieferanten zusammen, der detaillierte Spezifikationen, Anwendungsunterstützung und Tuning-Anleitungen bereitstellt. Ein Servosystem ist keine Plug-and-Play-Komponente. Der Unterschied zwischen einem System, das kaum funktioniert, und einem System, das einen konstanten Durchsatz liefert, hängt oft von der richtigen Dimensionierung, der Auswahl der Steuerungsmethode und der Unterstützung bei der Inbetriebnahme ab.
BeikpowerServoWir helfen Käufern dabei, ihre Bewegungsanforderungen zu bewerten, Steuerungsmethoden an die Anwendungsanforderungen anzupassen und häufige Integrationsfehler zu vermeiden. Wenn Sie derzeit Servooptionen vergleichen oder Hilfe bei der Auswahl des richtigen Steuerungsansatzes benötigen, wenden Sie sich mit Ihren Anwendungsdetails an unser Engineering-Team.
Aktualisierungszeit: 08.07.2026

Wenden Sie sich an den Produktspezialisten von Kpower, um einen geeigneten Motor oder ein geeignetes Getriebe für Ihr Produkt zu empfehlen.


