
























TECHNISCHE UNTERSTÜTZUNG


Veröffentlicht 2026-03-30
Holen Sie sich einServound Sie werden drei Drähte sehen, die von der Rückseite ausgehen. Die Farben sind meist sehr einheitlich: Rot ist der Pluspol des Netzteils, angeschlossen an 5V; braun oder schwarz ist das Erdungskabel, das den Minuspol darstellt; Orange oder Gelb ist die Signalleitung, die zur Übertragung von Steuerimpulsen verwendet wird. Machen Sie es nicht umgekehrt. Rot ist mit Plus verbunden, Schwarz ist mit Minus verbunden und Orange ist mit dem Signal verbunden. Merken Sie sich diese Formel und Sie werden nicht in Panik geraten. Einige billigServos können unterschiedliche Farben haben. Als Signalleitung wird beispielsweise Weiß verwendet. Lesen Sie dann das Handbuch oder testen Sie es mit einem Multimeter. Aber meistens StandardServoBefolgen Sie diese Farbregel, Sie können sie also gerne verwenden.
Wenn Sie dennoch Angst vor einem falschen Anschluss haben, können Sie die Beschriftung auf dem Servogehäuse überprüfen. Auf vielen von ihnen sind die drei Symbole „+“, „-“ und „S“ aufgedruckt. S ist die Signalleitung. Es macht nichts, wenn Sie das Etikett nicht finden können. Merken Sie sich einfach die gängigsten Kombinationen: Rot in der Mitte, Braun und Orange auf beiden Seiten. Besorgen Sie sich ein Steckbrett und ein paar DuPont-Kabel, schließen Sie zuerst die Strom- und Erdungskabel an und schließen Sie zuletzt das Signalkabel an. Auf diese Weise wird das Servo auch bei umgekehrter Verbindung nicht sofort durchbrennen, da es sich ohne Signal nicht zufällig dreht. Seien Sie mutig und vorsichtig, und Sie werden sich nach ein paar Versuchen damit vertraut machen.
Viele Anfänger stecken die roten und schwarzen Drähte des Servos direkt in die 5 V und GND des Mikrocontrollers und stellen dann fest, dass der Mikrocontroller neu startet oder das Servo heftig wackelt. Dies liegt daran, dass der Strom beim Starten des Servos sehr groß ist und die 5-V-Ausgangsfähigkeit auf gewöhnlichen Mikrocontroller-Karten begrenzt ist und im Allgemeinen nur einige hundert Milliampere beträgt. Der Arbeitsstrom eines 9-Gramm-Servos kann 200-300 mA erreichen, und mehr als zwei führen direkt zum Ausfall des Mikrocontrollers. Der richtige Ansatz ist also: Versorgen Sie das Servo separat mit Strom, nicht über den Mikrocontroller.
Sie benötigen eine externe 5-V-Stromversorgung, beispielsweise eine Batteriebox plus zwei 18650-Lithiumbatterien (heruntergestuft auf 5 V) oder einen 5-V/2-A-Ladekopf. Verbinden Sie den Pluspol des Netzteils mit dem roten Kabel des Servos und den Minuspol mit dem schwarzen Kabel des Servos. Verbinden Sie gleichzeitig den Minuspol des Netzteils mit dem GND am Mikrocontroller. Das ist „Gemeinsamkeit“. Die Signalleitung ist weiterhin nur mit dem IO-Port des Mikrocontrollers verbunden. Auf diese Weise wird das Servo von der externen Stromversorgung mit Strom versorgt und der Mikrocontroller ist nur für das Senden von Signalen verantwortlich. Die beiden stören sich nicht gegenseitig und der Betrieb ist stabil.
Die Signalleitung sollte an den Pin des Mikrocontrollers angeschlossen werden, der die PWM-Ausgabe unterstützt. PWM ist Pulsweitenmodulation, was einfach bedeutet, dass es Rechteckwellen unterschiedlicher Breite und hoher Pegel erzeugen kann. Das Servo verlässt sich auf diese Impulsbreite, um zu entscheiden, in welchen Winkel es dreht. Die PWM-Pins verschiedener Mikrocontroller sind unterschiedlich: 3, 5, 6, 9, 10, 11 bei Uno; Fast alle Pins von ESP32/ESP32 können PWM simulieren; 51 Mikrocontroller müssen einen eigenen Timer verwenden. Überprüfen Sie den Schaltplan Ihrer Platine und stellen Sie keine zufälligen Verbindungen her.
Beim Anschließen bitte beachten: Schreiben Sie zunächst das Programm so, dass der Pin ein 50Hz-PWM-Signal (Periode 20ms) ausgibt. Die Hochpegelzeit von 0,5 ms entspricht 0 Grad, 1,5 ms entspricht 90 Grad und 2,5 ms entspricht 180 Grad. Viele Anfänger schließen die Signalleitung an den normalen digitalen IO-Port an und stellen dann fest, dass sich das Servo entweder nicht bewegt oder zufällig wackelt. Das liegt daran, dass kein PWM-Signal vorhanden ist. Wenn Sie nicht sicher sind, welcher Pin verwendet werden kann, öffnen Sie die IDE und wählen Sie „Beispiel→Servo→Sweep“. Es wird der Standard-Pin Nr. 9 verwendet, Sie werden also definitiv nichts falsch machen, wenn Sie ihn befolgen.
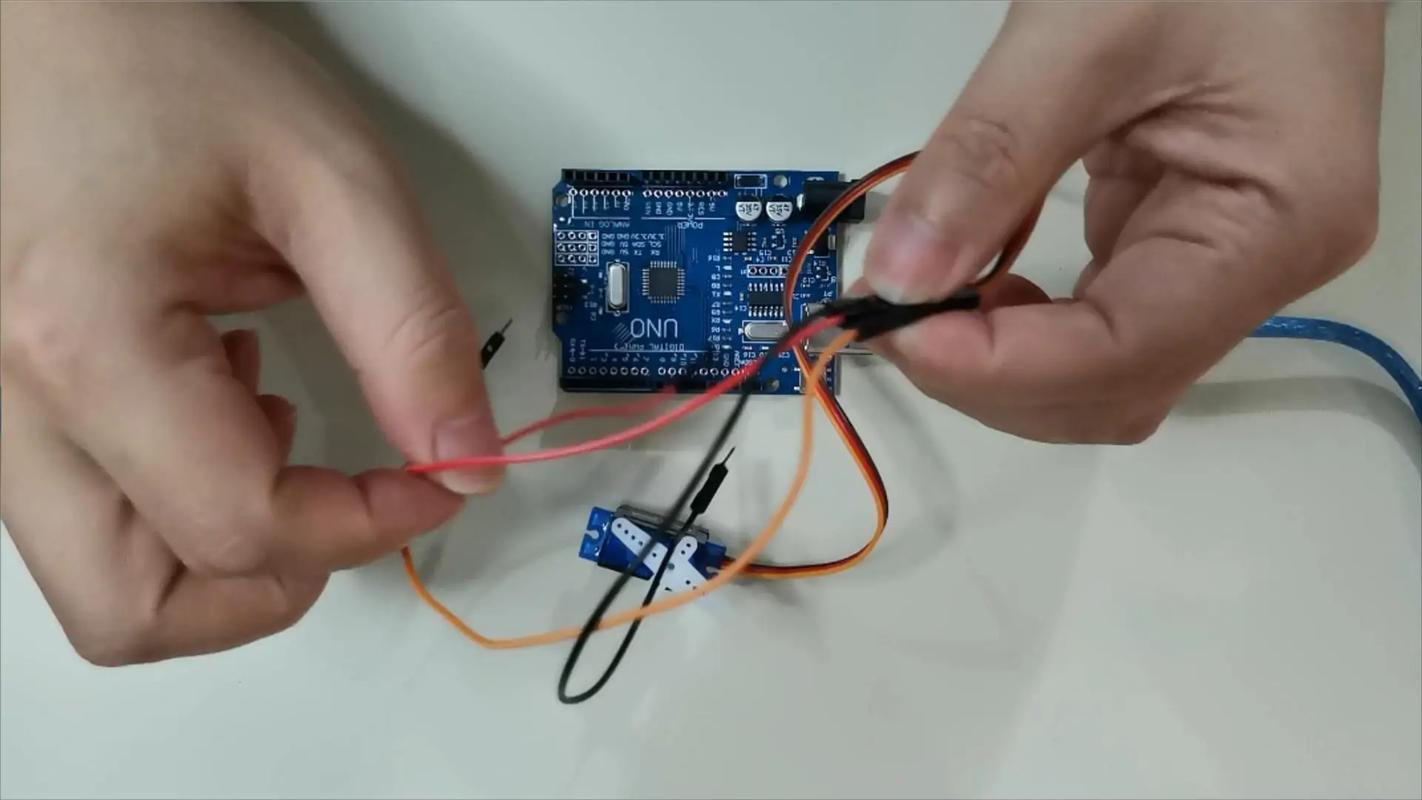
Das Konzept des Gemeinlandes mag für viele Menschen mysteriös erscheinen, wenn sie es zum ersten Mal hören. Eigentlich ist es ganz einfach: Egal, ob Sie ein externes Netzteil für die Stromversorgung des Servos oder die 5V verwenden, die dem Mikrocontroller beiliegen, die Minuspole (GND) aller Geräte müssen mit Drähten miteinander verbunden werden. Wenn es nicht angeschlossen ist, schwankt die vom Mikrocontroller gesendete Signalspannung relativ zur Masse des Servos und das Servo kann nicht erkennen, um wie viel Grad es sich drehen soll. Das ist so, als würden zwei Leute reden, einer verwendet Zentimeter und der andere Zoll, aber die Zahlen stimmen nicht überein. Eine gemeinsame Basis ist ein einheitlicher Referenzstandard.
Bei der eigentlichen Verkabelung können Sie mit einem Steckbrett den GND des Mikrocontrollers, den Minuspol der externen Stromversorgung und das schwarze Kabel des Servos in die gleiche Lochreihe stecken. Oder verwenden Sie ein DuPont-Kabel, um den GND des Mikrocontrollers direkt mit dem Minuspol der Stromversorgung zu verbinden. Achten Sie auf die Reihenfolge: Schließen Sie zuerst das gemeinsame Erdungskabel an, dann verbinden Sie das Signalkabel und den Pluspol der Stromversorgung. Die Entwicklung dieser Gewohnheit kann viele seltsame Probleme verhindern. Es gibt viele Fälle, in denen Servos zittern, sich nicht drehen oder sich zufällig drehen. Am Ende haben wir nach mehrmaligem Nachschauen einfach vergessen, den Boden zu teilen. Dieser eine Thread erspart Ihnen drei Stunden Fehlerbehebung.
Nach dem Anschließen der Kabel und dem Brennen des Programms reagierte der Servo überhaupt nicht. Machen Sie sich keine Sorgen, prüfen Sie der Reihe nach: Überprüfen Sie zunächst die Versorgungsspannung. Messen Sie mit einem Multimeter, ob zwischen der roten Leitung und der schwarzen Leitung des Servos etwa 5 V anliegen. Wenn die Spannung unter 4,5 V liegt, startet das Servo möglicherweise nicht. Der zweite Schritt besteht darin, festzustellen, ob das gemeinsame Erdungskabel locker ist. Stecken Sie den gemeinsamen Draht wieder ein und aus. Oft liegt es an einem schlechten Kontakt auf dem Steckbrett. Der dritte Schritt besteht darin, zu bestätigen, dass der von Ihnen ausgewählte Pin tatsächlich das PWM-Signal ausgibt. Schauen Sie mit einem Oszilloskop oder Logikanalysator nach. Wenn nicht, versuchen Sie, die Pins auszutauschen.
Wenn das Servo klickt, sich aber nicht dreht, ist die Last möglicherweise zu schwer. Hebeln Sie den Servoarm vorsichtig mit Ihren Händen, um festzustellen, ob er festsitzt. Es ist auch möglich, dass der Impulsbreitenbereich falsch ist. Ihr Programm sendet beispielsweise 0,5 ms bis 2,5 ms, das Servo benötigt jedoch tatsächlich 0,7 ms bis 2,3 ms. Dies kann durch Ändern der minimalen und maximalen Impulswerte im Code gelöst werden. Die letzte Situation: Das Servo selbst ist kaputt. Versuchen Sie, das Servo zu wechseln. Wenn sich das Neue drehen lässt, ist das Alte durchgebrannt. Normalerweise brennt das Servo durch, weil die Spannung 6 V überschreitet oder das Signalkabel falsch angeschlossen ist.
Die Steuerung des Servos ist dank der vorgefertigten Servo-Bibliothek am einfachsten. Öffnen Sie die IDE und klicken Sie auf „Projekt→Bibliothek laden→Servo“. Schreiben Sie vier Codezeilen:# stellt die Bibliothek vor,Servo;erstellt das Objekt,.(9);bindet Pin 9,.write(90);dreht das Servo um 90 Grad. Geben Sie diese in die Setup-Funktion ein und das Servo dreht sich nach dem Hochladen sofort in die Mittelposition. Wenn Sie hin und her schwingen möchten, schreiben Sie.write(0); Verzögerung (1000); .write(180); Verzögerung (1000);in der Schleife.
Hinweis: Die Servo-Bibliothek belegt den Timer. Wenn Sie gleichzeitig andere Funktionen nutzen, die ein präzises Timing erfordern, kann es zu Konflikten kommen. Zu diesem Zeitpunkt können Sie mithilfe von auf die direkte PWM-Steuerung umschaltenEs funktioniert nicht, weil die Frequenz falsch ist. Ein besserer Weg ist die Verwendung.()und geben Sie den Mikrosekundenwert direkt an. Beispielsweise entsprechen 1500 Mikrosekunden 90 Grad. Senden Sie außerdem nicht häufig neue Befehle, wenn sich das Servo dreht. Warten Sie mehr als 200 Millisekunden, bis es eintrifft. Nachdem Sie diese wenigen Codezeilen beherrschen, können Sie bereits die meisten Standardservos steuern.
Haben Sie schon einmal erlebt, dass das Servo stark vibriert oder ein zischendes Geräusch von sich gibt, nachdem es angeschlossen wurde? Teilen Sie Ihre Erfahrungen mit der Verkabelung im Kommentarbereich. Derjenige mit den höchsten Likes hilft Ihnen, das Problem aus der Ferne zu beheben.
Aktualisierungszeit: 30.03.2026

Wenden Sie sich an den Produktspezialisten von Kpower, um einen geeigneten Motor oder ein geeignetes Getriebe für Ihr Produkt zu empfehlen.


