



























TECHNISCHE UNTERSTÜTZUNG


Veröffentlicht 2026-07-12
Schnelle Antwort
APWMServoTreiberplatinewandelt Steuersignale in präzise Motorbewegungen um, aber nicht alle Platinen bieten die gleiche Genauigkeit, das gleiche Wärmemanagement oder die gleiche Mehrachsensynchronisierung. Die Wahl des falschen Boards führt häufig zu Jitter, Überhitzung oder fehlgeschlagenen Bewegungsabläufen – insbesondere bei mehrerenServoAnwendungen wie Robotik, CNC oder industrielle Automatisierung. Die richtige Platine sollte zu Ihrem Spannungsbereich, Ihrer Signalauflösung, Ihrer Aktualisierungsrate und Ihrem thermischen Design passen. Überprüfen Sie vor dem Kauf die PWM-Frequenz, den Nennstrom pro Kanal und die Schutzfunktionen der Platine, um Feldausfälle zu vermeiden, die die Gesamtbetriebskosten erhöhen.
01Einführung
Jedes Jahr verlieren Produktionsteams Tausende von Dollar, nicht weil sieServos sind fehlerhaft, aber weil diePWM-ServotreiberplatineSie entschieden sich dafür, die Belastung in der realen Welt nicht bewältigen zu können. Zitternde Armbewegungen auf einer Pick-and-Place-Linie. Überhitzung bei längerer Laufzeit. Servos, die mitten im Zyklus ihre Position verlieren. Diese Symptome weisen selten auf den Motor selbst hin, sondern auf die Treiberplatine.
Wenn Sie ein mehrachsiges System verwalten, wird das Board zum zentralen Nervensystem. Wenn es unter Volllast keine sauberen, konsistenten PWM-Signale liefern kann, verschlechtert sich Ihr gesamter Bewegungsablauf. Schlimmer noch: Wiederholte thermische Belastung verkürzt die Lebensdauer der Komponenten und erzwingt einen vorzeitigen Austausch, der das Wartungsbudget verschlingt. Das Problem ist nicht der Mangel an Optionen. Das Problem besteht darin, Platinen, die für den Hobby-Prototypbau entwickelt wurden, von Platinen zu unterscheiden, die für den dauerhaften industriellen Einsatz entwickelt wurden.
02Inhaltsverzeichnis
1. Was eine PWM-Servotreiberplatine tatsächlich leistet
2. Wichtige Spezifikationen, die die tatsächliche Leistung bestimmen
3. Wie sich das Platinendesign auf Hitze, Jitter und Signalverlust auswirkt
4. Mehrachsige Koordination: Warum die Anzahl der Kanäle nicht ausreicht
5. Häufige Fehler bei der Auswahl einer Treiberplatine
6. Vergleichstabelle der Spezifikationen
7. Fragen, die Käufer häufig zu PWM-Servotreiberplatinen stellen
8. Auswahl des richtigen Boards für Ihre Anwendung
03Was eine PWM-Servotreiberplatine tatsächlich leistet
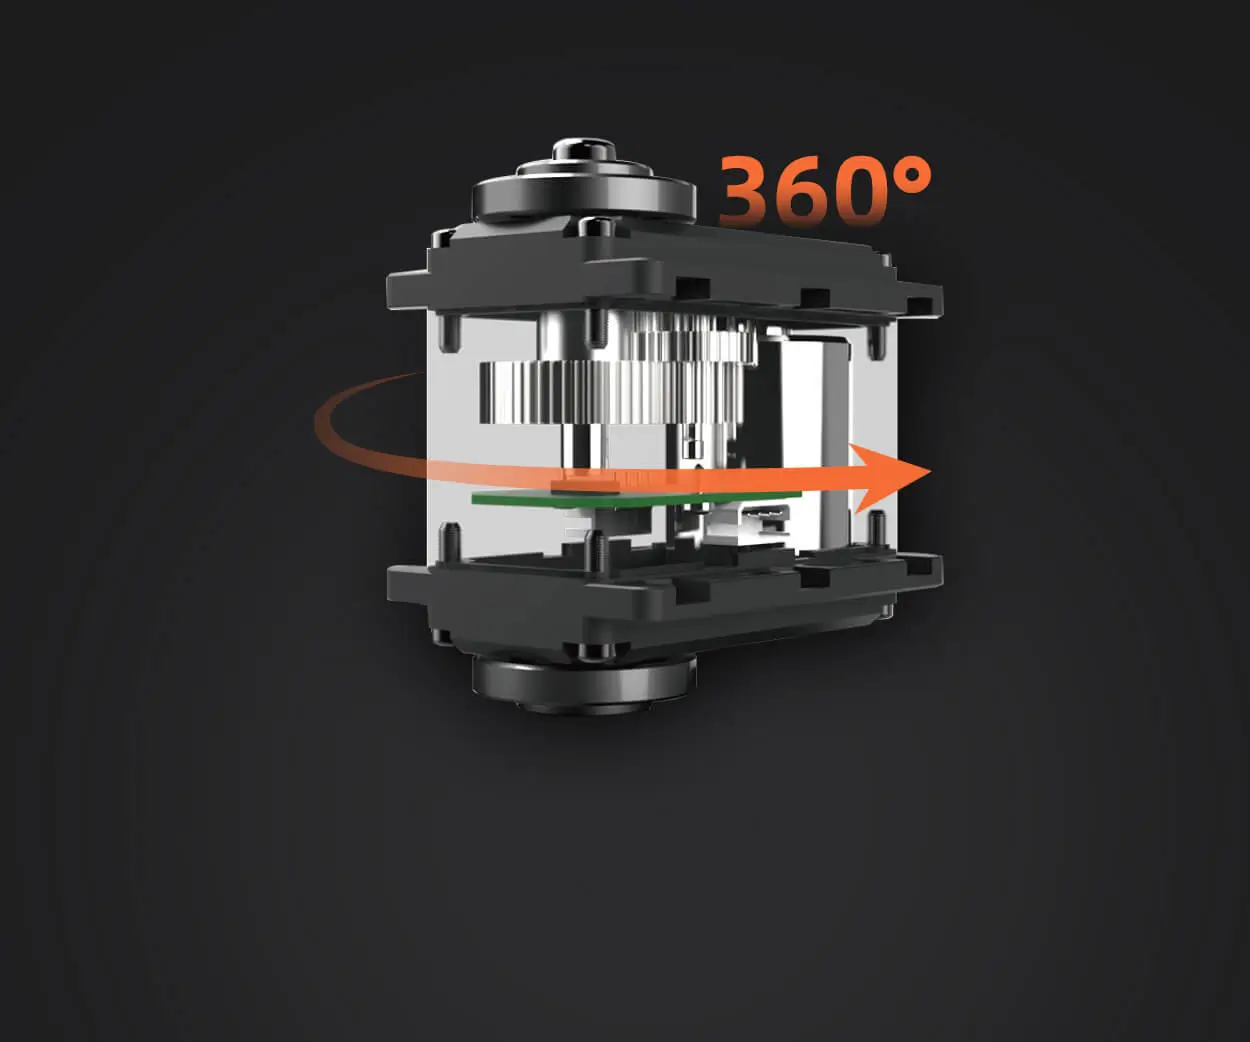
Eine PWM-Servotreiberplatine empfängt ein pulsweitenmoduliertes Signal – typischerweise zwischen 1 ms und 2 ms bei 50 Hz – und wandelt dieses in eine entsprechende Winkelposition am Servo um. Für ein einzelnes Servo funktioniert fast jede Basisplatine. In Produktionsumgebungen muss die Platine jedoch mehrere Servos gleichzeitig verwalten, ein konsistentes Timing über alle Kanäle hinweg aufrechterhalten und vor Spannungsspitzen oder Stromstößen schützen.
Die Kernfunktion ist die Signalverteilung und Leistungsregulierung. Ohne ordnungsgemäße Signalaufbereitung verhält sich selbst ein High-End-Servo unvorhersehbar. Die Platine fungiert als Vermittler zwischen Ihrem Controller und jedem Motor und stellt sicher, dass jeder Kanal die richtige Impulsbreite ohne kanalübergreifende Interferenzen erhält.
04Wichtige Spezifikationen, die die tatsächliche Leistung bestimmen
Nicht alle PWM-Servotreiberplatinen entsprechen dem gleichen Standard. Konzentrieren Sie sich bei der Bewertung von Optionen auf diese Parameter:
PWM-Frequenz und Auflösung
Standardservos arbeiten mit 50 Hz, digitale Servos funktionieren jedoch oft bei höheren Frequenzen wie 200 Hz oder 333 Hz besser. Boards, die nur 50 Hz unterstützen, können bei digitalen Servos zu Latenz oder reduzierter Auflösung führen. Eine höhere Auflösung – gemessen in Bits oder Mikrosekunden – ermöglicht eine genauere Positionssteuerung.
Aktuelle Bewertung pro Kanal
Kontinuierliche Stromaufnahme je nach Servogröße und -last. Ein Mikroservo kann 500 mA verbrauchen, während ein Industrieservo unter Last 3 A oder mehr verbrauchen kann. Die Platine muss Spitzenströme ohne Spannungsabfall verarbeiten können. Wenn die Platine nicht ausreichend Strom liefert, blockieren die Servos, überhitzen oder verlieren ihre Position.
Spannungsbereich und Regulierung
Platinen mit einem breiten Eingangsspannungsbereich – zum Beispiel 5 V bis 8,4 V – bieten Flexibilität für verschiedene Servotypen. Die integrierte Spannungsregelung schützt die Servos vor Überspannungen, was bei der Verwendung von Batterien oder ungeregelten Netzteilen von entscheidender Bedeutung ist.
Signalisolierung
In elektrisch verrauschten Umgebungen – in der Nähe von Motoren, Wechselrichtern oder Schweißgeräten – verhindert die Signalisolierung Fehlauslösungen. Platinen mit Optokopplern oder dedizierten Isolations-ICs sind in industriellen Umgebungen zuverlässiger.
05Wie sich das Platinendesign auf Hitze, Jitter und Signalverlust auswirkt
Hitze ist die häufigste Ursache für einen vorzeitigen Ausfall der Treiberplatine. Wenn mehrere Servos Strom durch eine einzelne Platine ziehen, erzeugen die integrierten Spannungsregler und MOSFETs Wärme. Fehlt der Platine ein Kühlkörper oder ein geeignetes Kupfergussdesign, steigen die Temperaturen schnell an. Über 85 °C verschlechtern sich Elektrolytkondensatoren, Lötstellen werden schwächer und PWM-Signale werden instabil.
Jitter – unerwünschte Schwankungen der Impulsbreite – resultiert häufig aus einer schlechten Genauigkeit der Taktquelle oder unzureichenden Entkopplungskondensatoren. Eine Platine mit einem speziellen Quarzoszillator und Bypass-Kondensatoren auf jedem Kanal erzeugt sauberere Signale. Bei Anwendungen, die synchronisierte Bewegungen erfordern, wie etwa Roboterarme oder Kamerakardanringe, wird die Jittertoleranz in Mikrosekunden gemessen.
Signalverlust bei langen Kabelstrecken ist ein weiteres verstecktes Problem. Wenn Ihre Servos mehr als einen Meter von der Platine entfernt sind, werden Spannungsabfall und Signaldämpfung messbar. Platinen mit Differenzsignalausgang oder integrierter Kabelkompensation reduzieren dieses Risiko.
06Mehrachsige Koordination: Warum die Anzahl der Kanäle nicht ausreicht
Viele Käufer gehen davon aus, dass mehr Kanäle eine bessere Leistungsfähigkeit bedeuten. In Wirklichkeit ist die Kanalanzahl nur dann von Bedeutung, wenn die Karte alle Kanäle gleichzeitig mit der erforderlichen Bildrate aktualisieren kann. Boards, die eine sequentielle Aktualisierung verwenden – also einen Kanal pro Zyklus aktualisieren – führen zu Zeitverzögerungen zwischen den Servos. Für Anwendungen, die synchronisierte Bewegungen erfordern, wie etwa Laufroboter oder Förderbandsortiersysteme, ist eine gleichzeitige Aktualisierung unerlässlich.
Überprüfen Sie, ob das Board einen dedizierten PWM-Controller-IC (z. B. PCA9685) verwendet oder auf Software-Timing setzt. Softwarebasierte Platinen sind günstiger, führen jedoch mit zunehmender CPU-Last zu einer Zeitabweichung. Hardwarebasierte Platinen sorgen für ein konsistentes Timing, unabhängig davon, wie viele Servos aktiv sind.
07Häufige Fehler bei der Auswahl einer Treiberplatine
Fehler 1: Ignorieren der Netzteilkompatibilität
Eine Platine, die für einen 6-V-Eingang ausgelegt ist, kann keine Servos antreiben, die 7,4 V benötigen. Passen Sie den Eingangsbereich der Platine immer an die Betriebsspannung Ihres Servos an.
Fehler 2: Schutzfunktionen übersehen
Platinen ohne Verpolungsschutz, Überstromschutz oder thermische Abschaltung sind in Produktionsumgebungen riskant. Ein einziger Verdrahtungsfehler kann zur Zerstörung der Platine und der angeschlossenen Servos führen.
Fehler 3: Angenommen, alle Servos verwenden den gleichen Signalstandard
Einige Servos erfordern invertierte Signale, erweiterte Impulsbereiche oder unterschiedliche Mittelpunkte. Karten mit konfigurierbaren Signalparametern reduzieren die Integrationszeit.
Fehler 4: Nur nach dem Preis auswählen
Bei kostengünstigen Platinen mangelt es häufig an Wärmemanagement, Signalfilterung und zuverlässigen Anschlüssen. Die Einsparungen gehen schnell verloren, wenn Feldausfälle zu Ausfallzeiten führen.
08Vergleichstabelle der Spezifikationen
09Fragen, die Käufer häufig zu PWM-Servotreiberplatinen stellen
1. Kann ich eine 16-Kanal-Karte für 12 Servos im Dauerbetrieb verwenden?
Ja, aber nur, wenn die Gesamtstromaufnahme die Belastbarkeit der Platine nicht überschreitet. Überprüfen Sie den kombinierten Strom bei Volllast und vergleichen Sie ihn mit der Nennleistung der Platine.
2. Was passiert, wenn die Spannung der Platine für meine Servos zu niedrig ist?
Servos arbeiten langsamer, mit reduziertem Drehmoment und erreichen möglicherweise nicht die befohlenen Positionen. Längere Unterspannung kann die Wicklungen des Servomotors beschädigen.
3. Woher weiß ich, ob mein Board Jitter verursacht?
Wenn Servos brummen, schwingen oder ihre Position ohne externe Last nicht halten können, verursacht die Platine möglicherweise Signalzittern. Testen Sie mit einem Oszilloskop, um die Variation der Impulsbreite zu messen.
4. Benötige ich eine Signalisolierung für eine Fabrikautomatisierung?
In den meisten Fabrikumgebungen mit Motoren, Antrieben und Schweißgeräten wird eine Signalisolierung empfohlen. Es verhindert, dass elektromagnetische Störungen das PWM-Signal verfälschen.
5. Kann ich analoge und digitale Servos auf derselben Platine antreiben?
Ja, aber analoge Servos reagieren empfindlicher auf hochfrequente PWM. Wenn Sie ein gemischtes Setup verwenden, beginnen Sie mit 50 Hz und überprüfen Sie die Leistung, bevor Sie die Frequenz erhöhen.
6. Wie groß ist die maximale Kabellänge zwischen Platine und Servo?
Halten Sie bei Standard-PWM-Signalen die Kabellänge unter 1,5 Metern. Darüber hinaus verwenden Sie ein abgeschirmtes Twisted-Pair-Kabel oder eine Platine mit Differenzausgang.
7. Wie oft sollte ich eine PWM-Servotreiberplatine im Dauereinsatz austauschen?
Bei ordnungsgemäßem Wärmemanagement hält eine Mittelklasse- oder Industrieplatine in der Regel 3–5 Jahre. Einstiegsplatinen müssen unter Dauerlast möglicherweise alle 6–12 Monate ausgetauscht werden.
8. Was ist der häufigste Fehlermodus von Treiberplatinen?
Überhitzung aufgrund unzureichender Stromführung oder schlechter Belüftung. Der zweithäufigste Fehler ist der Verschleiß des Steckers durch wiederholte Steckzyklen.
10Wählen Sie das richtige Board für Ihre Anwendung
Wenn Sie einen einachsigen Prüfstand bauen, kann eine Einsteigerplatine ausreichen. Investieren Sie für mehrachsige Produktionssysteme in eine Platine mit einstellbarer Frequenz, Schutz pro Kanal und Wärmemanagement. Der Kostenunterschied liegt häufig unter dem Wert einer Stunde ungeplanter Ausfallzeit.
Beginnen Sie mit der Auflistung Ihrer Servospezifikationen – Spannung, Spitzenstrom, erforderliche Frequenz – und passen Sie diese dann an eine Platine an, die einen Spielraum von mindestens 20 % bei Strom und Spannung bietet. Wenn Ihre Anwendung eine synchronisierte Bewegung über drei oder mehr Achsen erfordert, priorisieren Sie Platinen mit hardwarebasierter gleichzeitiger Aktualisierung. In Umgebungen mit elektrischem Rauschen ist die Signalisolierung nicht optional.
Fordern Sie beim Vergleich von Anbietern Unterlagen zu PWM-Genauigkeit, thermischen Tests und Steckverbinderzuverlässigkeit an. Ein Board, das diese Prüfungen besteht, verringert die Wartungshäufigkeit und verbessert langfristig die Bewegungskonsistenz.
11Benötigen Sie Hilfe bei der Auswahl der richtigen PWM-Servotreiberplatine?
Die Auswahl einer Treiberplatine sollte kein Ratespiel sein. Wenn Sie Optionen für ein bevorstehendes Projekt prüfen, senden Sie Ihre Servospezifikationen und Bewegungsanforderungen an diekpowerServoIngenieurteam. Sie können Ihre Anwendungsparameter überprüfen und eine Platinenkonfiguration empfehlen, die Kosten, Leistung und Zuverlässigkeit in Einklang bringt. Eine schnelle technische Überprüfung im Vorfeld verhindert oft eine monatelange Fehlerbehebung vor Ort.
Aktualisierungszeit: 12.07.2026

Wenden Sie sich an den Produktspezialisten von Kpower, um einen geeigneten Motor oder ein geeignetes Getriebe für Ihr Produkt zu empfehlen.


