
























ASSISTANCE TECHNIQUE


Publié 2026-09-19
Réponse rapide
Un simple circuit pilote de moteur BLDC convertit l'entrée CC en formes d'onde triphasées pour faire tourner un moteur sans balais. Vous avez besoin d'un contrôleur ou d'un circuit intégré de pilote dédié, de six MOSFET de puissance (ou d'un pont triphasé), de six capteurs à effet Hall et d'une alimentation CC. Le contrôleur lit la position du rotor, parcourt une table de commutation tous les 60° électriques et module chaque phase avec PWM pour régler le couple et la vitesse. Le circuit fonctionne lorsque votre séquence de phases, votre temps mort et le timing de commande de porte sont corrects. Si l'un de ces trois éléments est désactivé, le rotor se verrouille, saute ou un court-circuit FET. Avant de disposer une planche, confirmez votreservomoteursélection du moteuretexigences de couplele pilote correspond donc au moteur dès le départ.
Introduction
Vous disposez d'un moteur sans balais, d'une alimentation 24 V et d'une planche à pain avec six FET. Le moteur ne tournera pas. Ou bien il se déclenche par rafales, ou une phase devient chaude et un transistor tombe en panne. Dans la plupart des cas, la cause fondamentale est l'une des trois choses suivantes : un capteur Hall câblé à la mauvaise phase, un temps mort manquant entre les commutateurs complémentaires ou des signaux de commande de grille qui ignorent la conduction corps-diode. UNcircuit pilote de moteur bldc simpleest un problème de synchronisation déguisé en schéma de câblage. Vous trouverez ci-dessous comment le construire, le vérifier et le protéger sans graver une carte.
Comment fonctionne réellement le circuit simple
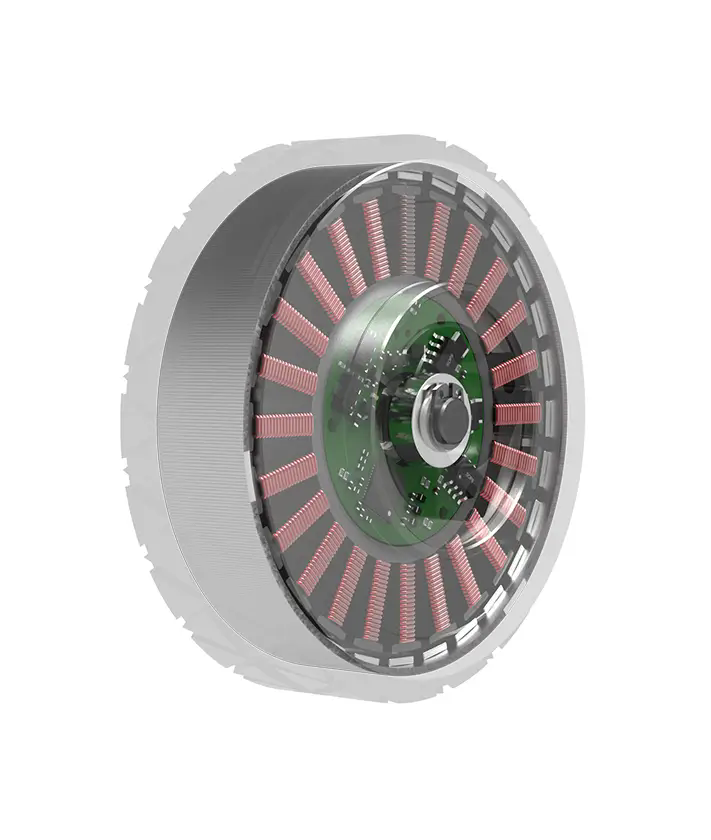
Six MOSFET à canal N forment trois branches en demi-pont. À tout instant, un interrupteur supérieur et un interrupteur inférieur conduisent, alimentant en courant deux phases du moteur tandis que la troisième flotte. Le contrôleur décode les six entrées Hall dans une table de commutation à six états et la parcourt pendant que le rotor tourne. Dans une variante sans capteur, le passage à zéro de la FEM arrière remplace les entrées Hall, mais vous avez toujours besoin d'une vitesse minimale avant que l'algorithme ne se verrouille.
La variable que vous contrôlez est le devoir PWM sur chaque phase active. Un devoir plus élevé signifie plus de couple ; la fenêtre d'angle de commutation signifie plus de vitesse. Si votreapplications de contrôle de mouvementdemandez un démarrage en douceur et sans décrochage, ajoutez une rampe de démarrage progressif et une boucle de limitation de courant dès la première impulsion.
Choisir vos composants
Commencez par la tension nominale et le courant de crête du moteur. Votre alimentation CC doit dépasser la force contre-électromotrice à vitesse maximale de 10 à 15 %. La classification MOSFET Vds nécessite une marge de 2 × sur la tension d'alimentation. Le courant de commande de grille doit charger la capacité de la grille FET au cours d'une période PWM, généralement inférieure à 50 µs à 16 kHz.
Un circuit intégré de pilote triphasé dédié regroupe les six FET et pilotes de grille discrets en une seule puce. Pourmicroservomoteurcharges inférieures à 200 W, un seul circuit intégré gère tout l'étage de puissance. Au-dessus de cela, des FET discrets avec une carte de commande de grille séparée vous offrent une marge thermique. Avant de vous engager dans une configuration PCB, vérifiez la résistance thermique du cuivre par rapport à la température de jonction maximale du FET.
Des erreurs de câblage qui tuent les prototypes
Trois échecs représentent la plupart des cartes endommagées. Le câblage à effet Hall inversé renverse la table de commutation et le moteur cale ou tourne en arrière. Le temps mort omis permet aux deux FET d'une branche de s'allumer en même temps, créant ainsi un chemin d'alimentation direct vers la terre. Et une masse partagée entre les sections logique et de puissance injecte du bruit de commutation dans les entrées Hall et PWM, provoquant des défauts intermittents.
Avant de mettre sous tension, évaluez chaque sortie de porte. Confirmez qu'aucun signal supérieur et inférieur dans la même jambe n'est élevé simultanément. Demandez à votre fournisseur de moteur un schéma de brochage Hall et une spécification de fréquence PWM minimale afin que la carte de commande corresponde dès le premier jour.
Questions avant de commander
Q : Puis-je utiliser un circuit intégré de pilote de moteur universel pour un moteur BLDC ?
R : Non. Les pilotes CA universels ne disposent pas d'une logique de commutation triphasée ni d'entrées de capteur Hall. Vous avez besoin d'un pilote ou d'un micrologiciel BLDC dédié qui génère vous-même la séquence en six étapes.
Q : Que se passe-t-il si je saute les diodes de roue libre et que je compte sur les diodes du corps ?
R : Les diodes du corps subissent un rebond dans un prototype à faible consommation, mais leur chute vers l'avant gaspille de la chaleur et limite l'efficacité. Pour un service continu ouexigences de coupleau-dessus de quelques watts, ajoutez des chemins Schottky discrets ou utilisez un circuit intégré de pilote avec roue libre intégrée.
Q : Comment puis-je vérifier le circuit avant de connecter le moteur ?
R : Alimentez la planche, faites tourner le rotor à la main et observez les six traces de porte sur une lunette. La séquence doit parcourir proprement les six états. Connectez ensuite le moteur à un PWM faible, confirmez la direction et écoutez les sauts.
Faire le bon appel pour votre candidature
Un pilote BLDC fonctionnel est un problème de synchronisation et thermique autant qu'un problème électrique. Avant de finaliser une carte ou de passer une commande de composants, faites correspondre la tension d'alimentation, les valeurs nominales FET et la stratégie PWM au cycle de service réel du moteur. Si vous êtes encore en train de comparer les options ou si vous avez besoin d'une conception de référence qui s'associe àkpuissance servomoteurproduits d'entraînement, notre équipe d'ingénieurs peut examiner la fiche technique de votre moteur et suggérer une topologie de pilote adaptée à votre enveloppe de puissance et à votre boucle de contrôle. Envoyez vos spécifications ou une courte note d’application et nous examinerons avec vous le timing de commutation, les marges thermiques et les fonctions de protection, un élément à la fois.
Heure de mise à jour:2026-09-19

Contactez le spécialiste des produits Kpower pour recommander un moteur ou une boîte de vitesses adapté à votre produit.


