



























ASSISTANCE TECHNIQUE


Publié 2026-09-29
UNmoteur à courant continu à balais avec encodeurassocie un moteur à courant continu commuté à un capteur de rétroaction, généralement magnétique ou optique, pour fournir des données de position et de vitesse en temps réel. Vous en avez besoin lorsque le contrôle CC en boucle ouverte produit une vitesse incohérente, un mauvais positionnement ou une dérive de tolérance sur des cycles répétés. L'encodeur ferme la boucle, permettant à un contrôleur de corriger continuellement le comportement du moteur. Avant de commander, vérifiez la résolution de l'encodeur, l'interface électrique et si la classe thermique du moteur correspond à votre cycle de service réel. Une inadéquation de l’un de ces trois paramètres est la cause la plus courante de défaillance précoce sur le terrain.
Incohérence de vitesse. Dérive de position. Pièces qui atteignent la tolérance au 30ème cycle et la manquent au 40ème. Ce sont les symptômes qui poussent une équipe d’approvisionnement à abandonner un simple moteur à courant continu et à se tourner vers une unité équipée d’un encodeur. Le problème est que tous les moteurs équipés d’un codeur ne résolvent pas le même problème. Choisir une mauvaise résolution, interface ou taille d'image peut ajouter des mois de retouche à une ligne de production déjà sous pression.
Comment fonctionne réellement un moteur à courant continu à balais avec encodeur
Spécifications clés à vérifier avant de commander
DC brossé ou sans balai : quand chacun a du sens
Questions que les acheteurs posent souvent sur les moteurs à courant continu équipés d'un encodeur
Choisir le bon moteur pour votre application
À l'intérieur de l'assemblage, l'induit du moteur à courant continu tourne tandis qu'un collecteur et des balais de charbon inversent le courant à chaque transition de pôle. Attaché au même arbre, ou à la sortie via un réducteur, se trouve l'encodeur. Lorsque l'arbre tourne, le codeur génère des impulsions discrètes ou un signal analogique continu. Un contrôleur en aval lit ces impulsions, compare la position ou la vitesse réelle avec le point de consigne et ajuste la tension ou la largeur d'impulsion appliquée au moteur.
Le détail que la plupart des acheteurs négligent : la fiabilité de l'encodeur dépend de son montage et de son chemin de signal. Un couplage lâche entre l'arbre du moteur et l'encodeur ajoute une erreur angulaire qu'aucune résolution ne peut compenser. Un long câble d'encodeur non blindé traversant une zone à interférences électromagnétiques élevées introduit un bruit que le contrôleur interprète comme une fluctuation de vitesse. Les deux pannes ressemblent à un « problème de moteur » dans l’atelier, mais sont en réalité des erreurs d’intégration.
> La résolution, le type d'interface et la taille de trame sont les trois paramètres qui détermineront si l'unité fonctionne sur votre ligne ou échoue lors des tests de qualification.
Avant d'envoyer un bon de commande, confirmez les points suivants auprès du fournisseur :
Résolution de l'encodeur(comptes par tour, ou PPR) : détermine l'incrément de position le plus fin que votre contrôleur peut détecter. Un encodeur de 1 000 PPR donne environ 0,36° par pas ; une unité de 4 096 PPR donne environ 0,09°.
Interface électrique: collecteur ouvert, ligne, HTL ou analogique. Doit correspondre au circuit d'entrée de votre variateur ou de votre API.
Taille du cadre et diamètre de l'arbre: doit s'adapter à votre accouplement ou support à entraînement direct.
Cycle de service et classe thermique: un moteur évalué pour un fonctionnement continu S1 surchauffera si votre application est en réalité intermittente S3 avec des charges de démarrage élevées.
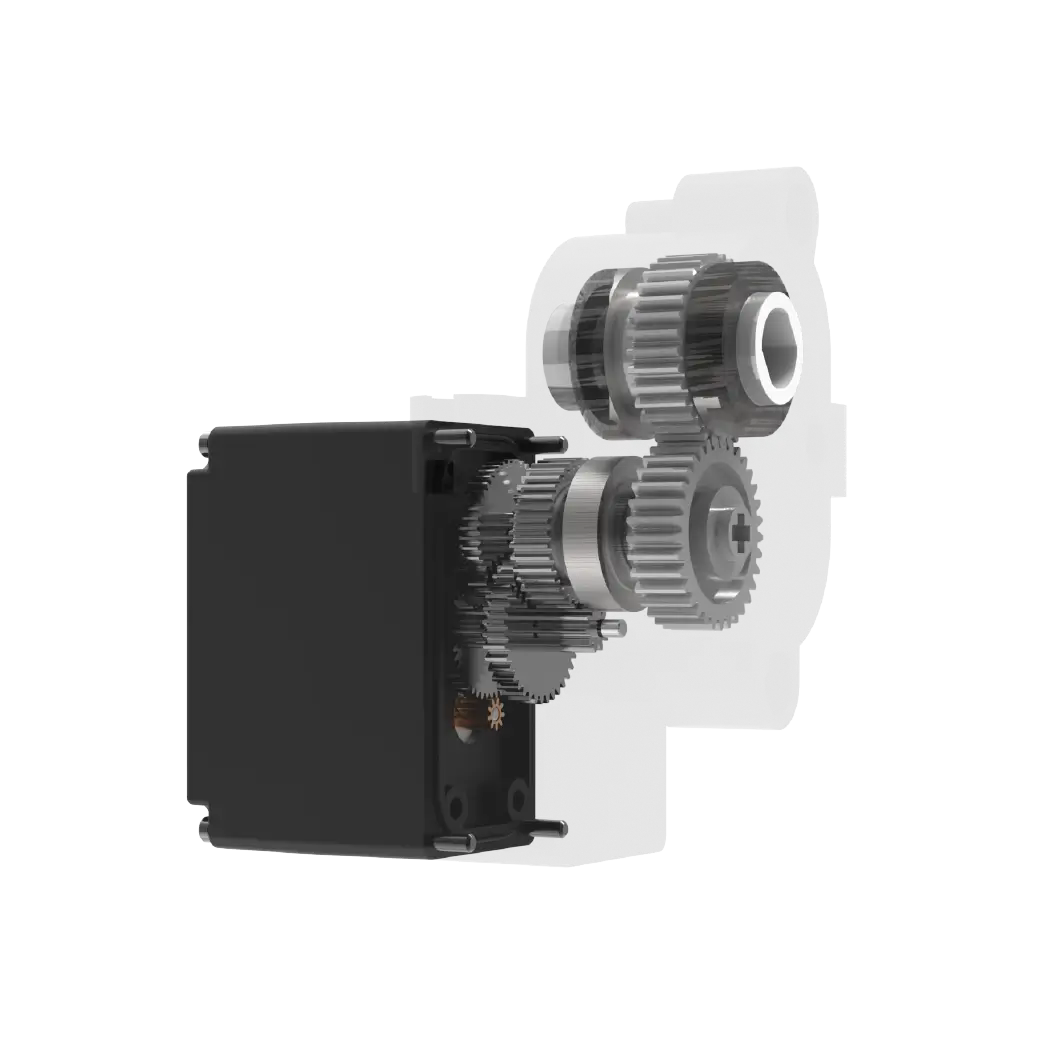
UNmoteur à courant continu à balais avec encodeurreste le bon choix lorsque votre budget est limité, que la plage de vitesse est modérée et que l'environnement d'exploitation est peu poussiéreux. L'usure des brosses est un compromis : attendez-vous à un remplacement périodique des brosses ou à une durée de vie définie de plusieurs milliers d'heures, en fonction de la charge et de la température ambiante.
Déplacer vers unmoteur à courant continu sans balaislorsque le cycle de service est continu, l'environnement est exposé aux particules ou vous avez besoin d'un intervalle d'entretien plus long que le cycle de révision prévu de la machine. Le principe du codeur reste le même ; ce qui change, c'est la méthode de commutation et le profil de maintenance qui en résulte.
Dans de nombreux scénarios de manutention et d’automatisation de la lumière, l’unité brossée dotée d’un encodeur de qualité offre toujours un positionnement acceptable à un coût initial inférieur. La décision dépend du coût total de possession sur la durée de vie prévue de l'équipement, et pas seulement du prix indiqué sur la feuille de devis.
Q : De quelle résolution d'encodeur ai-je réellement besoin ?
Cela dépend de la tolérance de positionnement requise. Divisez votre plus petit mouvement utile par l'angle de pas (360° ÷ PPR). Si le résultat est d'une étape ou moins, la résolution est adéquate. Pour la plupart des applications de convoyeurs et d’indexation, 1 000 à 2 048 PPR suffisent.
Q : Puis-je utiliser n’importe quel encodeur avec n’importe quel moteur à courant continu à balais ?
Non. L'encodeur doit être mécaniquement claveté sur l'arbre du moteur ou sur la sortie, et son interface électrique doit correspondre à votre variateur. Une inadéquation dans l’une ou l’autre dimension signifie que le contrôleur reçoit un retour erroné ou inexistant et que la boucle ne peut pas se fermer.
Q : Combien de temps durent les pinceaux ?
La durée de vie des balais varie en fonction de la charge, de la température ambiante et de la qualité de la commutation. Dans de nombreux cas, une unité correctement chargée dans un environnement propre durera plusieurs milliers d’heures. Confirmez l'intervalle d'entretien prévu avec le fournisseur pour votre cycle de service spécifique.
Q : Ai-je besoin d’un variateur séparé ou le moteur en inclut-il un ?
La plupart des moteurs à courant continu équipés d'un encodeur sont livrés sans variateur. Vous aurez besoin d'un contrôleur de moteur CC compatible ou d'un VFD avec sortie CC pouvant accepter le signal de l'encodeur. Vérifiez l'interface avant de commander les deux composants ensemble.
Q : Que se passe-t-il si le câble de l'encodeur est endommagé ?
Le moteur continue de fonctionner en boucle ouverte, perdant le retour de position et de vitesse. Dans une application en boucle fermée, le contrôleur calera ou surmultipliera. Remplacez le câble rapidement et remettez à zéro l'encodeur avant de reprendre le fonctionnement.
La question centrale n’est pas « quel moteur est le plus puissant ? Il s'agit de "quelle combinaison de trame, de résolution d'encodeur et de classe de service élimine votre mode de défaillance spécifique ?" Si votre ligne rejette des pièces parce que la vitesse dérive, un encodeur à PPR plus élevé et un moteur à tolérance plus stricte corrigeront cela. Si les coûts de maintenance augmentent en raison d'un temps d'arrêt imprévu, faire correspondre la classe thermique à votre modèle de service réel prolongera la durée de vie de l'équipement d'une marge significative.
Lorsque vous êtes prêt à aller de l'avant, envoyez les paramètres de votre application (plage de vitesse, couple de charge, modèle de service et conditions environnementales) à l'équipe d'ingénierie dekpuissance servomoteur. Un examen ciblé de ces chiffres fera apparaître le droitcombinaison codeur moteurplus rapide que n'importe quelle navigation dans un catalogue. L'équipe peut vérifier la résolution, la compatibilité de l'interface et les marges thermiques avant de couper un bon de commande.
Demandez un examen technique ou envoyez vos spécifications, et l'équipe vous répondra avec une recommandation correspondante, généralement dans un délai d'un à deux jours ouvrables.
Heure de mise à jour:2026-09-29

Contactez le spécialiste des produits Kpower pour recommander un moteur ou une boîte de vitesses adapté à votre produit.


