舵机基础知识:定义、工作原理与典型应用_Overview_Product Wiki_Support_Kpower
Maison > Soutien >Wiki produit >Aperçu
ASSISTANCE TECHNIQUE

舵机基础知识:定义、工作原理与典型应用

Publié 2026-10-23

舵机是什么?

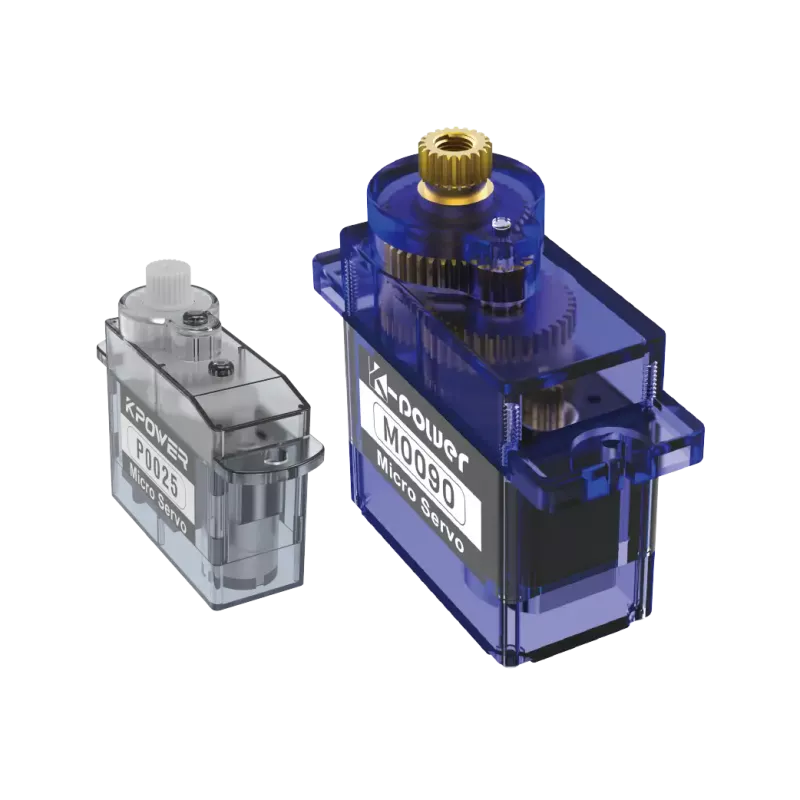
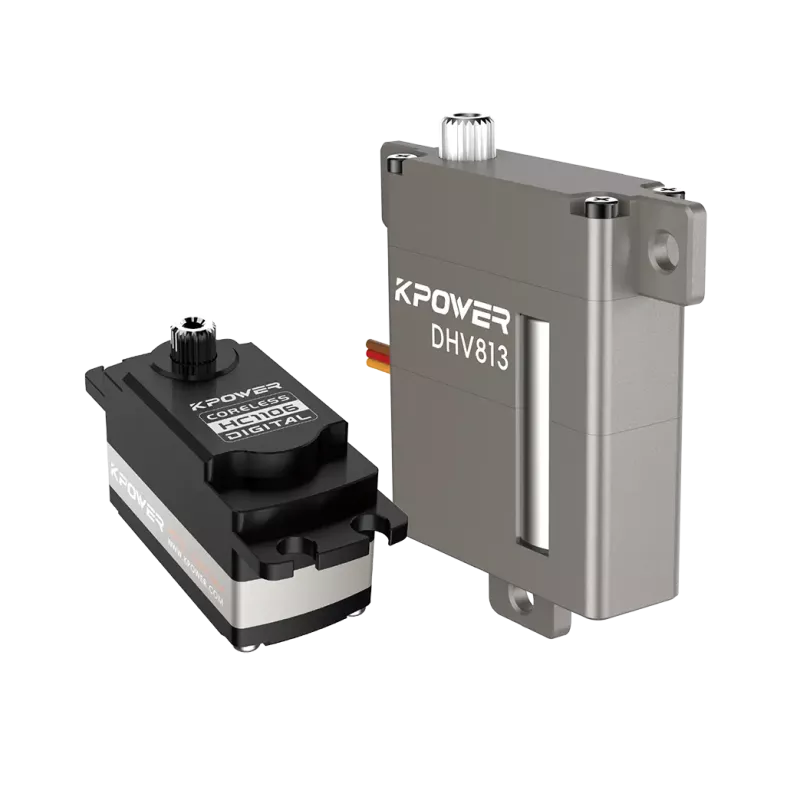
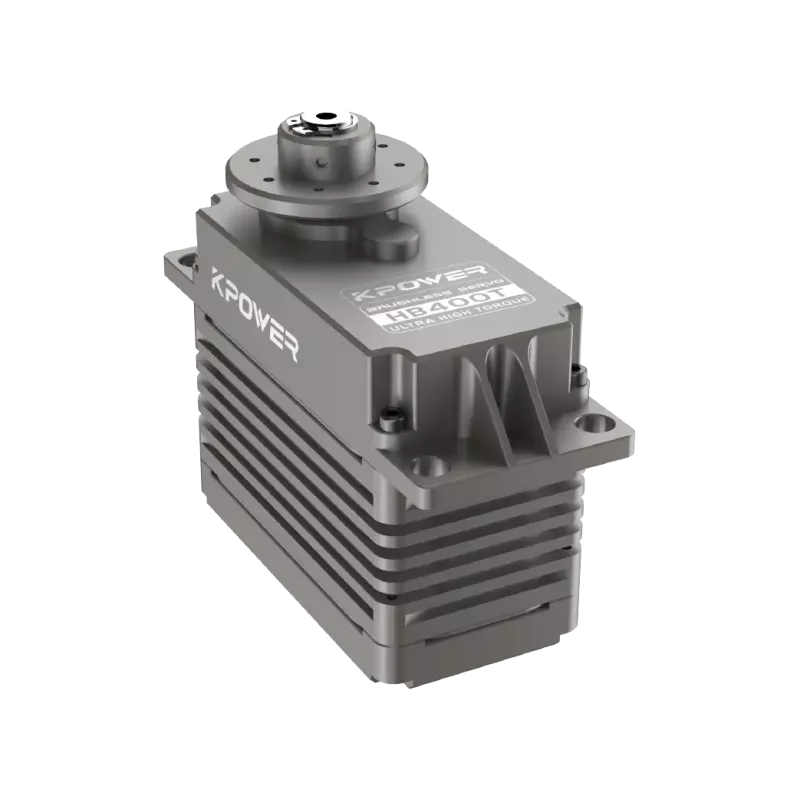
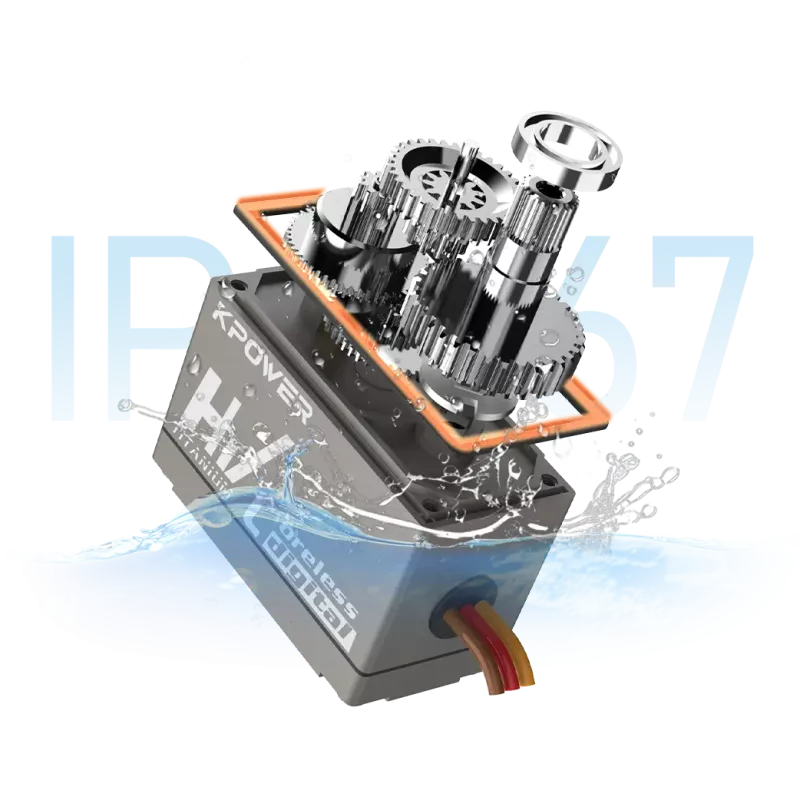
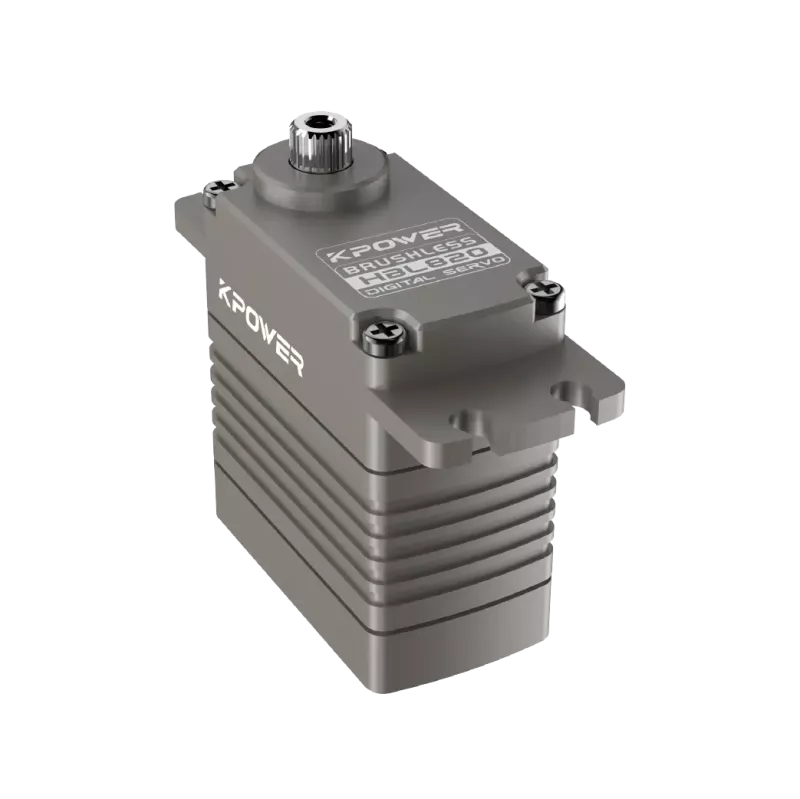
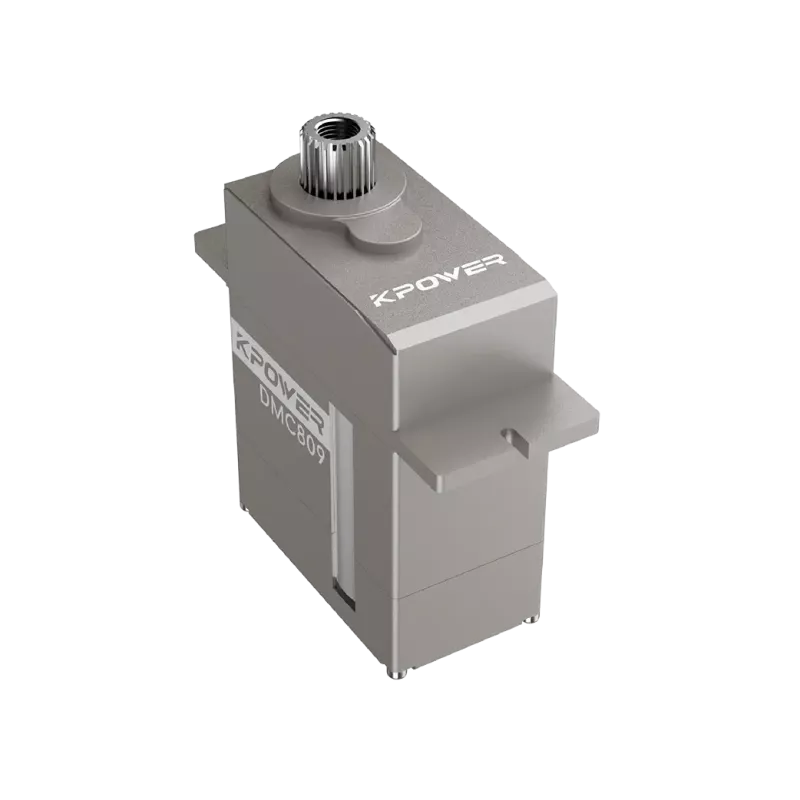
舵机,英文常称为:Servomoteur télécommandé 或者简称 Servomoteur,直译过来叫微型伺服电机,通常由直流有刷电机、齿轮减速组、角度传感器以及微控制电路组成。在电子制作、无人机、机器人和航模中最常用的执行器之一。

一、舵机的由来与发展

在古代和近代大型船舶上,舵手单靠人力很难扳动承受巨大水流冲击的船舵。大约在19世纪中叶,人们发明了依靠蒸汽机或液压驱动的辅助动力装置来操纵船舵,这种装置就被称为“舵机”(Steering Gear)。
再到后来飞机的诞生,控制机尾方向舵(Rudder)、升降舵(Elevator)和副翼的动力装置也沿用了这一概念。
来到20世纪60~70年代,无线电遥控模型(通常简称为RC模型)开始流行。工程师们为了在遥控飞机、遥控船上准确控制模型舵面的偏转角度,将微型电机、齿轮减速组和反馈控制电路集成在一起。因为它最初就是用来“打舵”(控制舵面角度)的,引入到国内后便习惯地叫做舵机,再后来由于闭环控制和使用简单的特点,舵机应用到了越来越多的领域,比如当下最热门的仿生机器人、机械臂和小型人形机器人当中。

二、舵机的工作原理

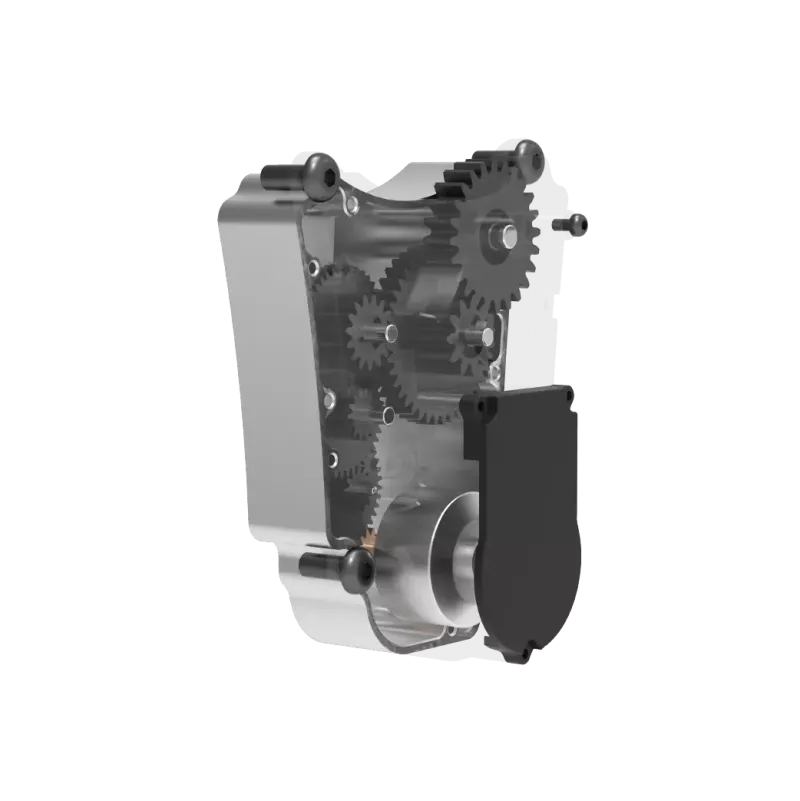
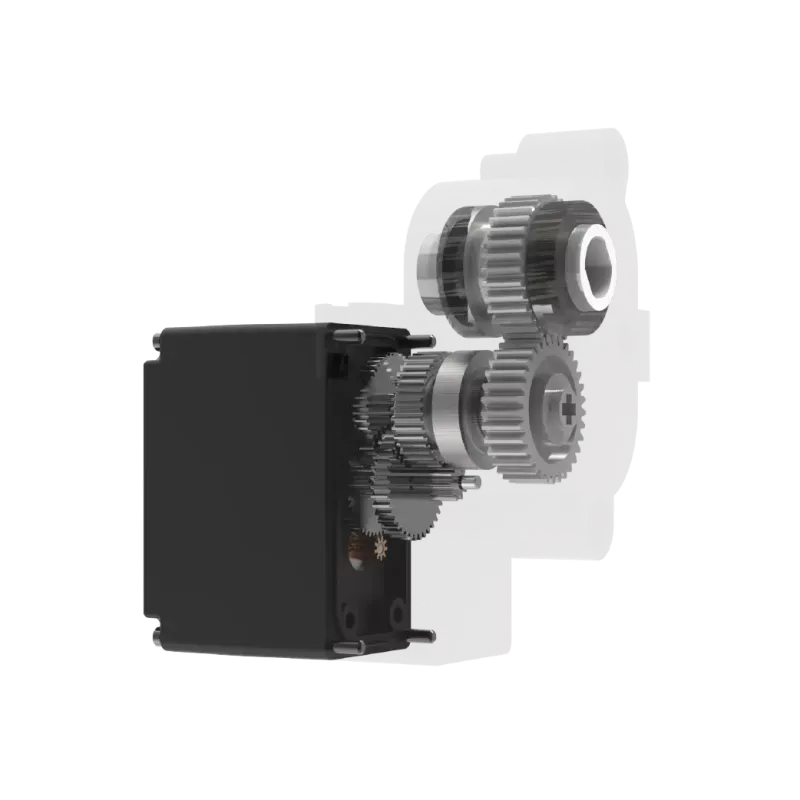
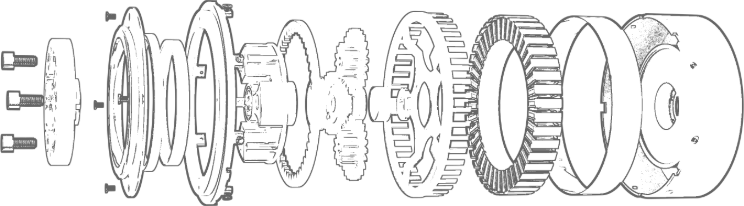
舵机的工作原理是控制电路接收信号源的控制信号并驱动电机旋转,齿轮减速组将电机的速度减小来放大相应减速比的力矩输出,电位器和齿轮减速组的末级一起转动,测量舵机轴实际转动的角度,控制板检测并根据电位器反馈判断舵机当前转动的角度,从而精准控制舵机转动到目标角度或保持在目标角度。

舵机结构图

三、舵机的控制方式

1. 标准模拟舵机

常见的标准模拟舵机默认使用周期为20ms(频率50Hz)的脉宽调制(PWM)信号来指定目标角度。
高电平的持续时间(也就是脉宽)直接对应输出轴的角度,比如:
  • 0.5ms对应极限角度(比如0°)

  • 1.5ms对应居中位(比如90°)

  • 2.5ms对应另一个极限角度(比如180°)

2. 360°连续旋转舵机

当然也有另一种常见的360°连续旋转舵机,它的脉宽不再对应角度,而是对应正反转的速度与方向:
  • 0.5ms对应最高速度的反转

  • 1.5ms则是停止

  • 2.5ms对应最高速度的正转

PWM示意图

四、舵机的优势

由于舵机具备体积小、扭矩大、自带驱动和闭环反馈控制的优势,被各大需要精准角度控制的领域中所青睐。

1. 模型与航空航天(RC 领域)

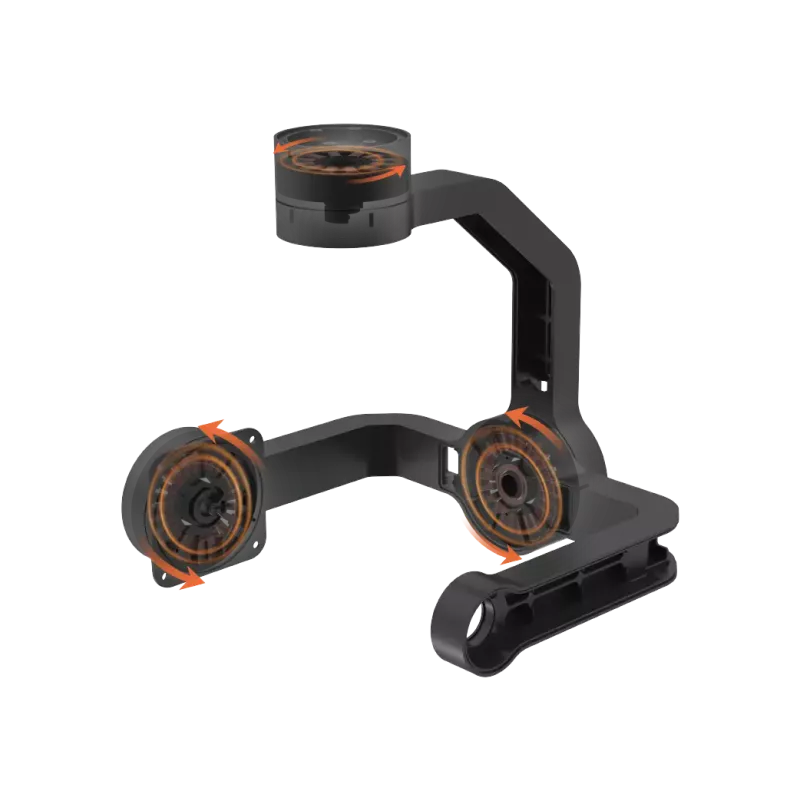
固定翼飞机控制的副翼、方向舵、升降舵;直升机控制斜盘倾角;遥控赛车的前轮转向;多旋翼无人机的稳定云台等。

固定翼示意图

2. 机器人

人形双足机器人、仿生多足机器人、机械臂、灵巧手等。

机器人示意图

3. 消费电子与智能家居

智能门锁、窗台开合器、智能垃圾桶、宠物喂食机等。

舵机时钟

Update Time:2026-10-23

Alimenter l’avenir

Contactez le spécialiste des produits Kpower pour recommander un moteur ou une boîte de vitesses adapté à votre produit.

Courrier à Kpower
Soumettre une demande
Message WhatsApp
+86 0769 8399 3238